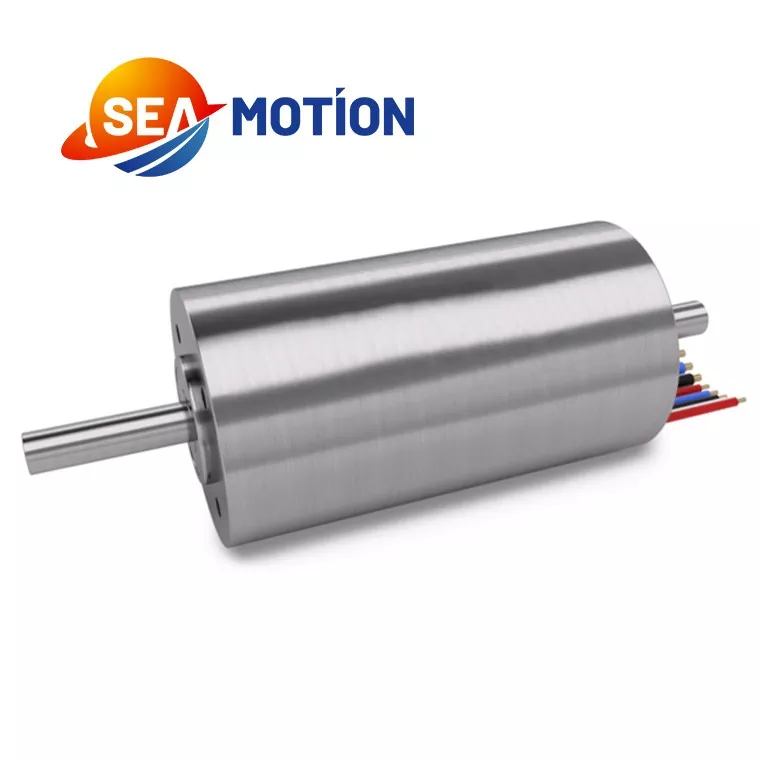
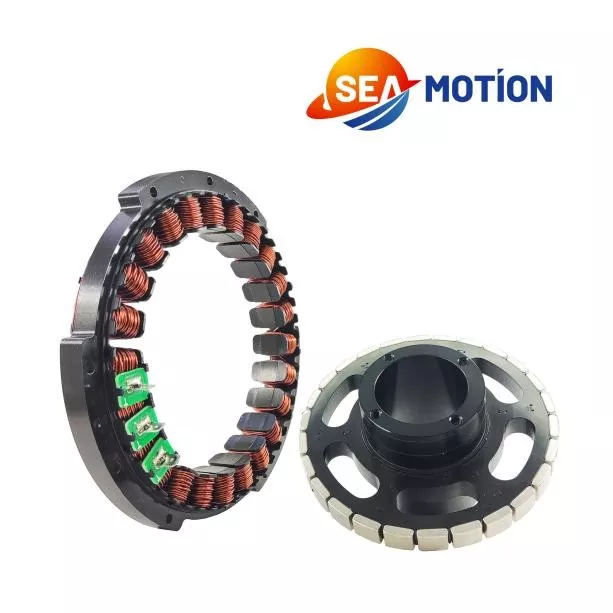
จิงหยูให้ขั้นสูงมอเตอร์แรงบิดแบบไร้กรอบสำหรับวิศวกรและผู้ผลิตอุปกรณ์ที่กำลังมองหาโซลูชันการเคลื่อนที่แบบขับเคลื่อนโดยตรงขนาดกะทัดรัด แรงบิดสูง ด้วยการแยกโรเตอร์และสเตเตอร์ออกจากตัวเรือนมอเตอร์ทั่วไป สถาปัตยกรรมนี้ช่วยให้สามารถบูรณาการทางกลได้อย่างยืดหยุ่นมากขึ้น การตอบสนองไดนามิกสูง และการเคลื่อนที่แบบหมุนที่แม่นยำสำหรับหุ่นยนต์ อุปกรณ์เซมิคอนดักเตอร์ ระบบการแพทย์ เครื่องจักร CNC และการใช้งานที่มีความต้องการอื่นๆ
มอเตอร์แรงบิดแบบไร้กรอบได้รับการออกแบบมาเพื่อวางมอเตอร์ไว้ภายในโครงสร้างทางกลโดยตรง แทนที่จะอาศัยมอเตอร์ กระปุกเกียร์ คัปปลิ้ง หรือระบบส่งกำลังแบบสายพานแบบปกติ สถาปัตยกรรมขับเคลื่อนโดยตรงนี้สามารถลดการสูญเสียการส่งกำลังทางกล ในขณะที่ให้ความหนาแน่นของแรงบิดสูง ความเฉื่อยของโรเตอร์ต่ำ ความแข็งสูง และการควบคุมการเคลื่อนไหวที่ตอบสนอง สำหรับอุปกรณ์ระบบอัตโนมัติสมัยใหม่ ความสามารถในการปรับแต่งรูปแบบการพันขดลวด วงจรแม่เหล็ก ขนาด และการกำหนดค่าสายไฟทำให้มอเตอร์แบบไร้กรอบมีประโยชน์อย่างยิ่งเมื่อพื้นที่การติดตั้ง ประสิทธิภาพการวางตำแหน่ง และบูรณาการทางกลมีความสำคัญ
1. มอเตอร์แรงบิดแบบไร้กรอบคืออะไร?
2. เหตุใดมอเตอร์แรงบิดแบบไร้กรอบจึงมีความสำคัญ
4. คุณควรประเมินข้อมูลจำเพาะของมอเตอร์อย่างไร?
5. มอเตอร์แรงบิดไร้กรอบใช้ที่ไหน?
6. วิศวกรจะสามารถเลือกมอเตอร์ที่เหมาะสมได้อย่างไร?
7. สิ่งที่ควรพิจารณาในระหว่างการบูรณาการ?
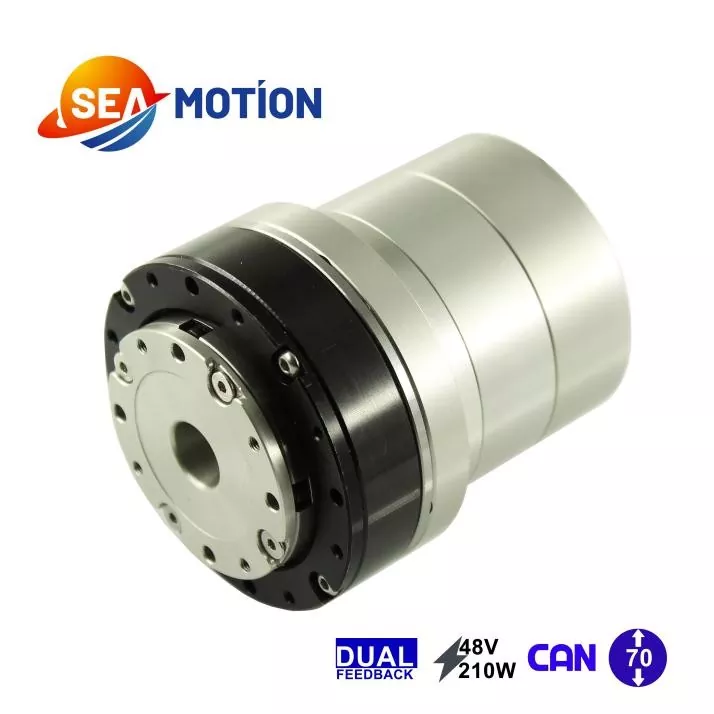
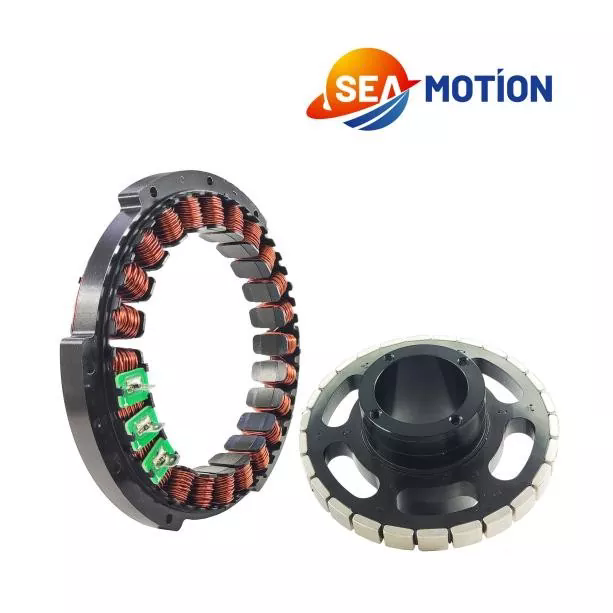
มอเตอร์แรงบิดแบบไร้กรอบคือมอเตอร์ซิงโครนัสแม่เหล็กถาวรที่ขับเคลื่อนโดยตรง โดยหลักๆ แล้วจำหน่ายเป็นชุดโรเตอร์และสเตเตอร์แยกกัน แทนที่จะเป็นมอเตอร์แบบติดตั้งครบชุด ส่วนประกอบต่างๆ สามารถรวมเข้ากับโครงสร้างทางกลของลูกค้าได้โดยตรง ช่วยให้นักออกแบบเครื่องจักรสามารถกำหนดตัวเรือน แบริ่ง การจัดเรียงเพลา ตำแหน่งตัวเข้ารหัส และองค์ประกอบทางกลอื่นๆ ตามการใช้งาน
แตกต่างจากเซอร์โวมอเตอร์แบบดั้งเดิมที่มักต้องใช้กระปุกเกียร์ ข้อต่อ หรือสายพานเพื่อถ่ายโอนแรงบิดไปยังโหลด การออกแบบที่ไร้กรอบจะวางแหล่งกำเนิดแรงบิดแม่เหล็กไฟฟ้าโดยตรงที่จุดหมุน สิ่งนี้สามารถลดความซับซ้อนของเส้นทางการส่งผ่านเชิงกลและกำจัดฟันเฟืองที่เกี่ยวข้องกับระบบขับเคลื่อนด้วยเกียร์แบบทั่วไป
การออกแบบนี้มีประโยชน์อย่างยิ่งเมื่ออุปกรณ์ต้องการโครงสร้างที่กะทัดรัด อัตราส่วนแรงบิดต่อปริมาตรสูง การเร่งความเร็วและการชะลอตัวอย่างรวดเร็ว หรือการวางตำแหน่งแบบหมุนที่แม่นยำ ผลิตภัณฑ์ที่มีอยู่สามารถครอบคลุมแรงดันไฟฟ้า ความเร็ว แรงบิด กระแสไฟฟ้า และความต้องการพลังงานที่แตกต่างกัน ขึ้นอยู่กับรุ่นและการกำหนดค่าของขดลวด
เนื่องจากอุปกรณ์ทางอุตสาหกรรมมีขนาดเล็กลงและชาญฉลาดมากขึ้น การจัดมอเตอร์แบบเดิมๆ จึงสามารถสร้างข้อจำกัดทางกลได้ เซอร์โวมอเตอร์ที่สมบูรณ์ต้องใช้พื้นที่ในการติดตั้งสำหรับตัวเครื่อง และอาจต้องมีส่วนประกอบระบบส่งกำลังเพิ่มเติมด้วย ส่วนประกอบเหล่านี้จะเพิ่มจำนวนอินเทอร์เฟซทางกลระหว่างมอเตอร์และโหลด
มอเตอร์แรงบิดแบบไร้กรอบเป็นอีกแนวทางหนึ่ง โรเตอร์และสเตเตอร์สามารถฝังอยู่ในโครงสร้างของเครื่องจักรได้ ช่วยให้วิศวกรสามารถสร้างมอเตอร์ตามการใช้งาน แทนที่จะออกแบบการใช้งานใหม่รอบๆ ตัวมอเตอร์มาตรฐาน
ความหนาแน่นของแรงบิดสูงเป็นหนึ่งในเหตุผลสำคัญที่วิศวกรพิจารณาเทคโนโลยีมอเตอร์ไร้กรอบ ด้วยการถอดตัวเรือนและส่วนประกอบเกียร์ที่ไม่จำเป็นออก ทำให้สามารถรวมมอเตอร์เข้ากับโหลดได้มากขึ้น สิ่งนี้มีประโยชน์อย่างยิ่งในข้อต่อหุ่นยนต์ โต๊ะหมุน ขั้นเซมิคอนดักเตอร์ และการใช้งานอื่นๆ ที่ปริมาณการติดตั้งมีจำกัด
ระบบส่งกำลังแบบเกียร์แบบดั้งเดิมอาจทำให้เกิดฟันเฟือง ความสอดคล้อง และข้อผิดพลาดทางกลไก มอเตอร์ขับเคลื่อนโดยตรงช่วยลดความจำเป็นในการใช้ส่วนประกอบระบบส่งกำลังเหล่านี้จำนวนมาก เมื่อรวมกับอุปกรณ์ป้อนกลับที่มีความละเอียดสูงและตัวควบคุมเซอร์โวที่เหมาะสม ระบบที่ได้จะสามารถให้ประสิทธิภาพการกำหนดตำแหน่งที่ตอบสนองได้สูง
ความเฉื่อยของโรเตอร์ต่ำช่วยให้มอเตอร์เปลี่ยนความเร็วได้อย่างรวดเร็ว คุณลักษณะนี้มีประโยชน์สำหรับอุปกรณ์ที่มีการสตาร์ท-หยุดบ่อยครั้ง การวางตำแหน่งอย่างรวดเร็ว หรือการเปลี่ยนทิศทางซ้ำๆ ในระบบอัตโนมัติที่มีความแม่นยำ การตอบสนองที่เร็วขึ้นสามารถส่งผลให้รอบเวลาสั้นลงในขณะที่ยังคงควบคุมการเคลื่อนไหวไว้
เนื่องจากโรเตอร์และสเตเตอร์เป็นส่วนประกอบที่แยกจากกัน นักออกแบบจึงมีอิสระมากขึ้นในการพิจารณาว่ามอเตอร์จะพอดีกับเครื่องจักรอย่างไร โครงสร้างกลวงยังสามารถพิจารณาได้เมื่อสายเคเบิล เส้นนิวแมติก ทางเดินแสง หรือส่วนประกอบอื่นๆ จำเป็นต้องผ่านชุดประกอบที่หมุนได้
การใช้งานที่แตกต่างกันต้องการคุณลักษณะของมอเตอร์ที่แตกต่างกัน ซัพพลายเออร์มืออาชีพสามารถรองรับรูปแบบการพันที่หลากหลาย การออกแบบวงจรแม่เหล็ก วิธีการบรรจุภัณฑ์ การจัดสายไฟ และขนาดทางกายภาพ ทำให้เทคโนโลยีไร้กรอบเหมาะสำหรับทั้งอุปกรณ์มาตรฐานและโครงการ OEM เฉพาะทาง
การเลือกมอเตอร์ตามแรงบิดที่กำหนดเพียงอย่างเดียวนั้นไม่เพียงพอ วิศวกรควรประเมินจุดปฏิบัติงานที่สมบูรณ์ รวมถึงแรงดันไฟฟ้า ความเร็ว แรงบิดต่อเนื่อง แรงบิดสูงสุด กระแส สภาวะความร้อน ความเฉื่อยของโรเตอร์ และข้อกำหนดในการควบคุม
| ข้อมูลจำเพาะ | ทำไมมันถึงสำคัญ | การพิจารณาทางวิศวกรรมทั่วไป |
|---|---|---|
| แรงดันไฟฟ้าที่ได้รับการจัดอันดับ | กำหนดข้อกำหนดการปฏิบัติงานด้านไฟฟ้า | จับคู่เซอร์โวไดรฟ์และสถาปัตยกรรมพลังงานที่มีอยู่ |
| ความเร็วสูงสุด | กำหนดความสามารถในการดำเนินงานอย่างต่อเนื่อง | พิจารณาความเร็วการทำงานและโปรไฟล์การเร่งความเร็วที่ต้องการ |
| แรงบิดสูงสุด | แสดงถึงความสามารถในการบิดอย่างต่อเนื่อง | รวมแรงบิดในการโหลดและระยะขอบด้านความปลอดภัยในการใช้งาน |
| แรงบิดสูงสุด | รองรับสภาวะโหลดสูงในระยะเวลาสั้น ๆ | สำคัญสำหรับการเร่งความเร็วและการเคลื่อนไหวแบบไดนามิก |
| จัดอันดับปัจจุบัน | ส่งผลต่อข้อกำหนดด้านไดรฟ์และความร้อน | ตรวจสอบให้แน่ใจว่าตัวควบคุมสามารถจ่ายกระแสไฟที่ต้องการได้อย่างต่อเนื่อง |
| กระแสสูงสุด | กำหนดเอาต์พุตไดนามิกระยะสั้น | ตรวจสอบความสามารถกระแสไฟสูงสุดของไดรฟ์ |
| พารามิเตอร์การคดเคี้ยว | ส่งผลต่อการตอบสนองทางไฟฟ้าและการควบคุมการปรับจูน | จับคู่พารามิเตอร์มอเตอร์กับระบบเซอร์โวที่เลือก |
ตัวอย่างเช่น การกำหนดค่าที่ใช้ได้มีตั้งแต่มอเตอร์ขนาดเล็ก เช่น 25LW01 ที่พิกัด 0.05 N·m ไปจนถึงการกำหนดค่าที่ใหญ่กว่า เช่น 76ZWS03 ซึ่งให้แรงบิดพิกัด 3.3 N·m และแรงบิดสูงสุด 10 N·m การเลือกที่ถูกต้องจะขึ้นอยู่กับโปรไฟล์การเคลื่อนไหวที่สมบูรณ์ มากกว่าขนาดมอเตอร์เพียงอย่างเดียว
โครงสร้างทางกลที่ยืดหยุ่นของมอเตอร์ไร้กรอบทำให้เหมาะสำหรับอุตสาหกรรมที่มีความแม่นยำหลายประเภท การใช้งานทั่วไปได้แก่:
สำหรับข้อมูลเพิ่มเติมเกี่ยวกับสถาปัตยกรรมผลิตภัณฑ์และการกำหนดค่าที่มีอยู่ วิศวกรสามารถตรวจสอบได้หน้าผลิตภัณฑ์มอเตอร์ทอร์กไร้เฟรม.
กระบวนการคัดเลือกอย่างเป็นระบบช่วยป้องกันปัญหาเรื่องขนาดที่เล็กเกินไป ความร้อนที่มากเกินไป และปัญหาความเข้ากันได้ ก่อนที่จะขอใบเสนอราคามอเตอร์ วิศวกรควรกำหนดพารามิเตอร์ต่อไปนี้:
การแบ่งปันรายละเอียดเหล่านี้กับซัพพลายเออร์ด้านเทคนิคทำให้สามารถประเมินการกำหนดค่ามอเตอร์ตามโปรไฟล์โหลดจริง แทนที่จะอาศัยเฉพาะพิกัดมอเตอร์ที่ระบุเท่านั้น
มอเตอร์ไร้กรอบให้อิสระทางกล แต่การบูรณาการที่ประสบความสำเร็จต้องใช้วิศวกรรมที่ระมัดระวัง โรเตอร์และสเตเตอร์ต้องได้รับการติดตั้งโดยมีศูนย์กลางที่เหมาะสม การควบคุมช่องว่างอากาศ ความแข็งแกร่งทางกล และการจัดการความร้อน
การประกอบไฟฟ้าก็มีความสำคัญไม่แพ้กัน ขดลวดสเตเตอร์จะต้องเชื่อมต่ออย่างถูกต้องกับไดรฟ์ ในขณะที่ระบบป้อนกลับจะต้องอยู่ในแนวที่ถูกต้องกับตำแหน่งทางกลของมอเตอร์ สำหรับการใช้งานที่ความเร็วสูง ความแข็งแรงของโครงสร้างของโรเตอร์และการยึดเกาะของแม่เหล็กยังต้องพิจารณาอย่างรอบคอบด้วย
กระบวนการผลิตอาจรวมถึงการตัดเฉือนโรเตอร์ที่มีความแม่นยำ การเชื่อมด้วยแม่เหล็ก การม้วนอัตโนมัติหรือแบบพิเศษ การจัดเรียงขดลวด การบัดกรี การเติมสุญญากาศ การบ่มด้วยกาว การทำความสะอาดพื้นผิว และการทดสอบประสิทธิภาพทางไฟฟ้า ขั้นตอนเหล่านี้ส่งผลโดยตรงต่อความสม่ำเสมอของมอเตอร์และความน่าเชื่อถือในระยะยาว
สำหรับโครงการ OEM การปรับแต่งยังสามารถขยายไปไกลกว่ามิติได้อีกด้วย รูปแบบการพันขดลวด การออกแบบวงจรแม่เหล็ก วิธีการเดินสายไฟ และวิธีการบรรจุภัณฑ์สามารถปรับเปลี่ยนได้ตามความต้องการของอุปกรณ์
โดยปกติเซอร์โวมอเตอร์ทั่วไปจะรวมตัวเรือน เพลา แบริ่ง และองค์ประกอบทางกลอื่นๆ เข้าด้วยกันเป็นชุดมอเตอร์ที่สมบูรณ์ มอเตอร์ทอร์คแบบไร้กรอบทำหน้าที่จัดหาโรเตอร์และสเตเตอร์เป็นหลัก ช่วยให้ลูกค้าสามารถรวมส่วนประกอบเหล่านี้เข้ากับเครื่องจักรได้โดยตรง ซึ่งสามารถสร้างโครงสร้างไดรฟ์ตรงที่มีขนาดกะทัดรัดมากขึ้น
ใช่. การปรับแต่งอาจรวมถึงขนาดมอเตอร์ รูปแบบการพัน การออกแบบวงจรแม่เหล็ก วิธีการเดินสายไฟ และบรรจุภัณฑ์ ทั้งนี้ขึ้นอยู่กับซัพพลายเออร์และการใช้งาน โซลูชันที่ออกแบบตามความต้องการมีประโยชน์อย่างยิ่งสำหรับหุ่นยนต์ ระยะความแม่นยำ อุปกรณ์ทางการแพทย์ และเครื่องจักร OEM เฉพาะทาง
ตัวมอเตอร์สามารถจัดหาได้โดยไม่ต้องมีอุปกรณ์ป้อนกลับในตัว แต่การใช้งานเซอร์โวที่มีความแม่นยำโดยทั่วไปจำเป็นต้องใช้ตัวเข้ารหัสหรือโซลูชันป้อนกลับอื่น อุปกรณ์ป้อนกลับช่วยให้ตัวควบคุมสามารถตรวจสอบตำแหน่งโรเตอร์และควบคุมมอเตอร์ตามข้อกำหนดตำแหน่งและความเร็วของแอปพลิเคชัน
ใช่. โครงสร้างที่กะทัดรัด ความสามารถในการขับเคลื่อนโดยตรง ความหนาแน่นของแรงบิดสูง และการบูรณาการทางกลไกที่ยืดหยุ่น ทำให้พวกมันเหมาะสมกับข้อต่อหุ่นยนต์ วิศวกรสามารถรวมมอเตอร์เข้ากับตลับลูกปืน ตัวเข้ารหัส ตัวควบคุม และส่วนประกอบโครงสร้างที่เหมาะสมเพื่อสร้างสถาปัตยกรรมข้อต่อแบบกำหนดเองได้
ระบุแรงบิด ความเร็ว แรงดันไฟฟ้า รูปแบบการเร่งความเร็ว ขนาดการติดตั้ง รอบการทำงาน สภาพแวดล้อม ข้อกำหนดป้อนกลับ และปริมาณที่คาดหวัง รายละเอียดเหล่านี้ช่วยให้ซัพพลายเออร์แนะนำการกำหนดค่ามอเตอร์ที่เหมาะสม และระบุข้อจำกัดทางความร้อนหรือทางกลที่อาจเกิดขึ้นได้ตั้งแต่เนิ่นๆ
มอเตอร์แรงบิดแบบไร้กรอบนำเสนอการผสมผสานอันทรงพลังระหว่างประสิทธิภาพการขับเคลื่อนโดยตรง การบูรณาการที่กะทัดรัด ความหนาแน่นของแรงบิดสูง ระยะฟันเฟืองเชิงกลต่ำ และการตอบสนองแบบไดนามิก สำหรับหุ่นยนต์ อุปกรณ์เซมิคอนดักเตอร์ ระบบ CNC อุปกรณ์ทางการแพทย์ และเครื่องจักรที่มีความแม่นยำอื่นๆ อุปกรณ์เหล่านี้ช่วยให้วิศวกรมีอิสระมากขึ้นในการเพิ่มประสิทธิภาพสถาปัตยกรรมการเคลื่อนไหวที่สมบูรณ์ หากคุณกำลังพัฒนาเครื่องจักรใหม่หรืออัพเกรดแกนหมุนที่มีอยู่ติดต่อเราเพื่อหารือเกี่ยวกับข้อกำหนดด้านแรงบิด ความเร็ว ขนาด แรงดันไฟฟ้า และการปรับแต่ง และค้นหาโซลูชันการเคลื่อนที่ที่ตรงกับการใช้งานของคุณ