สรุปบทความ: A โมดูลข้อต่อดาวเคราะห์เป็นโซลูชันควบคุมการเคลื่อนไหวแบบบูรณาการที่ออกแบบมาเพื่อส่งแรงบิด การเคลื่อนไหวที่ควบคุม และการวางตำแหน่งที่เชื่อถือได้ในระบบหุ่นยนต์ เนื่องจากหุ่นยนต์อัจฉริยะมีการใช้กันอย่างแพร่หลายมากขึ้นในระบบอัตโนมัติทางอุตสาหกรรม หุ่นยนต์ฮิวแมนนอยด์ และอุปกรณ์เคลื่อนที่ การเลือกสถาปัตยกรรมร่วมที่เหมาะสมจึงเป็นสิ่งสำคัญสำหรับการรักษาสมดุลประสิทธิภาพ ต้นทุน และความซับซ้อนในการบูรณาการซีโมชั่นพัฒนาโมดูลข้อต่อดาวเคราะห์ที่รวมมอเตอร์แรงบิดแบบไร้กรอบ ตัวลดดาวเคราะห์ ตัวเข้ารหัสแม่เหล็กคู่ และไดรเวอร์เฉพาะ บทความนี้จะสำรวจหลักการทำงาน ข้อมูลจำเพาะที่สำคัญ สถานการณ์การใช้งาน และข้อควรพิจารณาในการเลือกใช้งานจริงสำหรับวิศวกรและผู้ผลิตอุปกรณ์อุตสาหกรรม
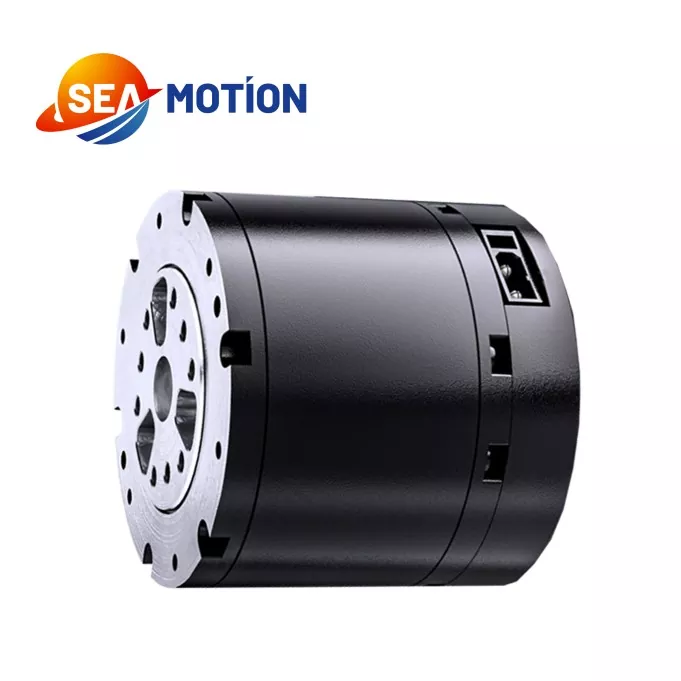
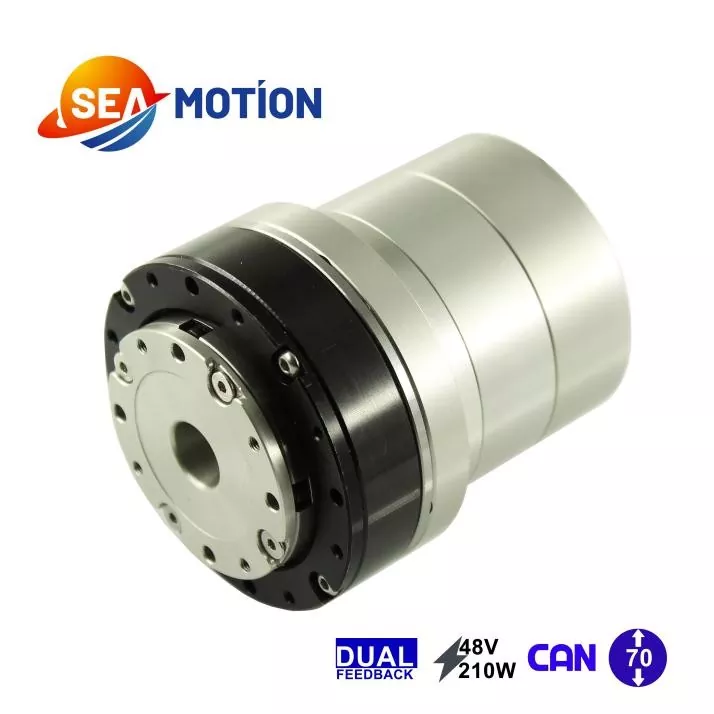
โมดูลข้อต่อดาวเคราะห์คือชุดประกอบระบบเครื่องกลไฟฟ้าแบบบูรณาการที่สร้างและควบคุมการเคลื่อนที่แบบหมุนรอบข้อต่อหุ่นยนต์ แทนที่จะต้องการให้วิศวกรจัดหาและประกอบส่วนประกอบการเคลื่อนไหวทั้งหมดอย่างอิสระ โมดูลแบบรวมจะรวมองค์ประกอบที่สำคัญหลายประการไว้ในหน่วยที่มีการประสานงาน
การกำหนดค่าทั่วไปประกอบด้วยมอเตอร์แรงบิดแบบไร้กรอบ กระปุกเกียร์ดาวเคราะห์ ระบบป้อนกลับตัวเข้ารหัส และตัวขับมอเตอร์เฉพาะ ส่วนประกอบเหล่านี้จะแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกลที่ควบคุมได้ ในขณะเดียวกันก็รองรับการส่งแรงบิดและการติดตามตำแหน่ง
ซีโมชั่น นำเสนอโมดูลข้อต่อดาวเคราะห์ที่ออกแบบมาเพื่อการควบคุมความแม่นยำของหุ่นยนต์อุตสาหกรรม สถาปัตยกรรมการลดขนาดดาวเคราะห์เน้นความเรียบง่ายของโครงสร้างและความคุ้มค่า ทำให้เป็นตัวเลือกที่เป็นไปได้สำหรับนักพัฒนาอุปกรณ์ที่ต้องการการกระตุ้นข้อต่อที่เชื่อถือได้โดยไม่ต้องบูรณาการทางกลที่ซับซ้อนโดยไม่จำเป็น
ความเหมาะสมของโมดูลใดๆ ในท้ายที่สุดจะขึ้นอยู่กับสภาวะการทำงานที่กำหนด อินเทอร์เฟซทางกล ข้อกำหนดในการควบคุม และความต้องการของการใช้งานเป้าหมาย
ประสิทธิภาพของข้อต่อหุ่นยนต์ขึ้นอยู่กับการทำงานที่ประสานกันของระบบส่งกำลังเชิงกล มอเตอร์ อุปกรณ์ป้อนกลับ และอุปกรณ์อิเล็กทรอนิกส์ควบคุม แต่ละองค์ประกอบมีส่วนช่วยในกระบวนการควบคุมการเคลื่อนไหวโดยรวม
มอเตอร์จะสร้างแรงหมุนเมื่อจ่ายพลังงานไฟฟ้า การออกแบบที่ไร้กรอบสามารถช่วยให้ผู้ผลิตอุปกรณ์รวมมอเตอร์เข้ากับส่วนประกอบทางกลขนาดกะทัดรัด โดยมีเงื่อนไขว่าตัวเรือนโดยรอบ โครงสร้างการติดตั้ง และการจัดการความร้อนได้รับการออกแบบทางวิศวกรรมอย่างเหมาะสม
กระปุกเกียร์ดาวเคราะห์ใช้เกียร์ดวงอาทิตย์ส่วนกลาง เกียร์ดาวเคราะห์รอบๆ และเฟืองวงแหวนเพื่อส่งการเคลื่อนที่ กระปุกเกียร์จะลดความเร็วเอาต์พุตลงในขณะที่เพิ่มแรงบิดเอาต์พุตที่มีอยู่ ทั้งนี้ขึ้นอยู่กับการกำหนดค่าและอัตราส่วนการลด สิ่งนี้ทำให้การส่งผ่านของดาวเคราะห์มีประโยชน์สำหรับข้อต่อหุ่นยนต์ที่ต้องการการเคลื่อนไหวที่มีการควบคุมและความหนาแน่นของแรงบิดที่ใช้งานได้จริง
ตัวเข้ารหัสจะให้การตอบสนองที่เกี่ยวข้องกับการเคลื่อนไหวแก่ระบบควบคุม การกำหนดค่าที่ระบุของ SEA MOTION ประกอบด้วยตัวเข้ารหัสแม่เหล็กสองตัว ซึ่งรองรับการตรวจจับการเคลื่อนไหวภายในชุดประกอบแบบรวม ฟังก์ชันป้อนกลับที่แม่นยำและสถาปัตยกรรมการควบคุมควรได้รับการยืนยันโดยเทียบกับเอกสารทางเทคนิคสำหรับรุ่นที่เลือก
คนขับจะจัดการการทำงานของมอเตอร์ตามคำสั่งควบคุมและผลตอบรับที่มี การรวมไดรเวอร์ที่ตรงกันจะทำให้การพัฒนาระบบง่ายขึ้น ลดงานการจับคู่ส่วนประกอบ และสนับสนุนการทดสอบการทำงานที่สม่ำเสมอมากกว่าการประกอบอุปกรณ์อิสระที่ไม่ได้รับการตรวจสอบ
สำหรับระบบที่สมบูรณ์ วิศวกรควรตรวจสอบความเข้ากันได้ของตัวควบคุม อินเทอร์เฟซการสื่อสาร การป้องกันทางไฟฟ้า และฟังก์ชันการควบคุมที่จำเป็นสำหรับแอปพลิเคชัน
ข้อมูลจำเพาะทางเทคนิคเป็นรากฐานสำหรับการประเมินว่าโมดูลข้อต่อดาวเคราะห์สามารถตอบสนองความต้องการในการปฏิบัติงานของหุ่นยนต์ได้หรือไม่ ค่าต่อไปนี้เผยแพร่สำหรับโมดูลข้อต่อดาวเคราะห์ของ SEA MOTION และควรตรวจสอบกับการกำหนดค่าที่แน่นอนที่ซื้อ
| พารามิเตอร์ | ข้อมูลจำเพาะที่เผยแพร่ | ความสำคัญทางวิศวกรรม |
|---|---|---|
| แรงดันไฟฟ้าที่ได้รับการจัดอันดับ | 48 ว | การอ้างอิงแหล่งจ่ายไฟที่กำหนด |
| ช่วงแรงดันไฟฟ้าทำงาน | 24–60 โวลต์ | ช่วยกำหนดความเข้ากันได้ของระบบไฟฟ้า |
| กำลังขับที่ได้รับการจัดอันดับ | 140 วัตต์ ±10% | ข้อมูลอ้างอิงสำหรับการวางแผนกำลังไฟฟ้าเอาท์พุต |
| แรงบิดสูงสุด | 5 น.ม | การอ้างอิงสำหรับข้อกำหนดในการปฏิบัติงานอย่างต่อเนื่อง |
| แรงบิดสูงสุด | 14 น.ม | ข้อมูลอ้างอิงสำหรับความต้องการแรงบิดระยะสั้น |
| ความเร็วขณะไม่มีการโหลด | 315 รอบต่อนาที ±10% | ระบุความเร็วภายใต้สภาวะไม่มีโหลดที่ระบุ |
| ความเร็วในการโหลดพิกัด | 260 รอบต่อนาที ±10% | ข้อมูลอ้างอิงสำหรับการทำงานภายใต้โหลดที่กำหนด |
| อัตราทดเกียร์ | 10:1 | กำหนดอัตราส่วนการลดการส่งผ่าน |
| ประเภทไดรฟ์ | ดีเอสพี | ระบุประเภทไดรเวอร์ที่เผยแพร่ |
| การกำหนดค่าตัวเข้ารหัส | ตัวเข้ารหัสแม่เหล็กสองตัว | รองรับการควบคุมการเคลื่อนไหวตามข้อเสนอแนะ |
| น้ำหนัก | 310 ก. ±3 ก | เกี่ยวข้องกับการเคลื่อนย้ายมวลและบรรจุภัณฑ์ข้อต่อ |
| อุณหภูมิในการทำงาน | -20°ซ ถึง 50°ซ | กำหนดช่วงอุณหภูมิการทำงานที่เผยแพร่ |
| ความชื้นในการทำงาน | 5%–85% | อ้างอิงสำหรับการวางแผนสิ่งแวดล้อม |
หมายเหตุทางวิศวกรรมที่สำคัญ:แรงบิดพิกัดและแรงบิดสูงสุดแสดงถึงสภาวะการทำงานที่แตกต่างกัน แรงบิดสูงสุดไม่ควรถือเป็นพิกัดการทำงานต่อเนื่อง ข้อมูลระยะเวลาโหลดที่เผยแพร่แสดงรายการการทำงานพิกัด 5 N·m, 7 N·m เป็นเวลา 120 วินาที, 10 N·m เป็นเวลา 18 วินาที, 12 N·m เป็นเวลา 10 วินาที และ 14 N·m เป็นเวลา 5 วินาที ควรยืนยันขีดจำกัดการทำงานจริง สภาวะการทำความเย็น รอบการทำงาน และความถี่ในการโอเวอร์โหลดที่อนุญาตกับผู้ผลิต
สำหรับข้อมูลเพิ่มเติม โปรดเยี่ยมชมหน้าผลิตภัณฑ์โมดูลข้อต่อดาวเคราะห์ SEA MOTION อย่างเป็นทางการ
โมดูลข้อต่อดาวเคราะห์แบบบูรณาการสามารถทำให้การพัฒนาระบบหุ่นยนต์ง่ายขึ้นโดยการนำส่วนประกอบการส่งกำลังทางกลและส่วนประกอบควบคุมการเคลื่อนไหวแบบอิเล็กทรอนิกส์เข้าด้วยกัน ข้อได้เปรียบในทางปฏิบัติขึ้นอยู่กับการใช้งานและคุณภาพของการรวมระบบ
สิ่งสำคัญคือต้องแยกแยะความสะดวกสบายในการรวมระบบจากประสิทธิภาพของระบบที่รับประกัน ความแม่นยำ ความแข็งแกร่ง อายุการใช้งาน เสียง และพฤติกรรมทางความร้อนขั้นสุดท้ายขึ้นอยู่กับการออกแบบทางกลและทางไฟฟ้าที่สมบูรณ์
โมดูลข้อต่อดาวเคราะห์เกี่ยวข้องกับการใช้งานหุ่นยนต์ที่ต้องการการควบคุมการเคลื่อนที่แบบหมุน การสั่งงานซ้ำ และความสมดุลที่เหมาะสมระหว่างประสิทธิภาพและราคา SEA MOTION ระบุประเภทการใช้งานหลายประเภทสำหรับโมดูลข้อต่อดาวเคราะห์
หุ่นยนต์ฮิวแมนนอยด์ใช้ข้อต่อหลายข้อเพื่อประสานการเคลื่อนไหวของแขน ขา และร่างกาย โมดูลข้อต่อดาวเคราะห์ที่เหมาะสมสามารถให้การกระตุ้นข้อต่อที่เลือกเมื่อความจุแรงบิด ความเร็ว มวล และขนาดทางกลตรงตามข้อกำหนดการออกแบบ
หุ่นยนต์สี่ขาอาศัยการเคลื่อนไหวขาที่ประสานกันเพื่อรักษาสมดุลและนำทางบนพื้นผิวที่แตกต่างกัน การเลือกข้อต่อต้องพิจารณาถึงโหลดการกระแทก ความเร่ง แรงบิดสูงสุดซ้ำๆ และรอบการทำงานที่เกี่ยวข้องกับการเดินหรือการวิ่ง
แขนร่วมต้องมีการควบคุมการเคลื่อนที่ข้ามแกนหลายแกน วิศวกรสามารถประเมินโมดูลข้อต่อดาวเคราะห์สำหรับแกนที่เหมาะสมโดยพิจารณาถึงน้ำหนักบรรทุก ระยะเอื้อม ความเร็วของข้อต่อ ข้อกำหนดตำแหน่ง และฟังก์ชันความปลอดภัยของหุ่นยนต์ทั้งตัว
ระบบการหยิบแบบอัตโนมัติจำเป็นต้องมีการเคลื่อนไหวที่คาดการณ์ได้เพื่อประสานงานการจับ การยก การขนย้าย และการปล่อย โมดูลที่เลือกอย่างเหมาะสมอาจสนับสนุนงานเหล่านี้ในขณะเดียวกันก็ช่วยให้นักออกแบบอุปกรณ์จัดการความซับซ้อนในการประกอบ
แพลตฟอร์มหุ่นยนต์เคลื่อนที่และระบบการเคลื่อนที่ด้วยไฟฟ้าบางระบบยังใช้แอคชูเอเตอร์ระบบเครื่องกลไฟฟ้าขนาดกะทัดรัดอีกด้วย ในการใช้งานเหล่านี้ วิศวกรควรตรวจสอบโหลดทางกล การสัมผัสแรงสั่นสะเทือน การใช้พลังงาน การปกป้องสิ่งแวดล้อม และความเหมาะสมของโมดูลสำหรับวงจรการทำงานที่ต้องการอย่างรอบคอบ
ไม่ใช่ทุกโมดูลจะเหมาะกับทุกการใช้งาน การทำงานกลางแจ้ง การเคลื่อนไหวที่มีแรงกระแทกสูง สภาพแวดล้อมการชะล้าง และระบบหุ่นยนต์ที่มีความสำคัญต่อความปลอดภัย จำเป็นต้องมีการตรวจสอบเฉพาะมากกว่าสมมติฐานตามหมวดหมู่ผลิตภัณฑ์เพียงอย่างเดียว
การเลือกโมดูลข้อต่อดาวเคราะห์เกี่ยวข้องมากกว่าการเปรียบเทียบแรงบิดสูงสุดหรือราคาซื้อ การประเมินแบบมีโครงสร้างช่วยลดความเสี่ยงของขนาดที่ใหญ่เกินไป ความร้อนสูงเกิน การควบคุมความไม่เข้ากัน และการสึกหรอทางกลก่อนวัยอันควร
การให้ข้อมูลสรุปการใช้งานที่ชัดเจนแก่ซัพพลายเออร์ รวมถึงโปรไฟล์โหลด ความเร็วเป้าหมาย วงรอบการเคลื่อนไหว แบบการติดตั้ง และข้อกำหนดการควบคุม ช่วยให้ประเมินการกำหนดค่าที่เหมาะสมได้ง่ายขึ้น
สถาปัตยกรรมข้อต่อดาวเคราะห์และฮาร์มอนิกกล่าวถึงการทับซ้อนกันแต่มีลำดับความสำคัญทางวิศวกรรมที่แตกต่างกัน ตัวเลือกที่เหมาะสมขึ้นอยู่กับความสำคัญสัมพัทธ์ของคุณลักษณะการส่งกำลัง บรรจุภัณฑ์ ความแม่นยำ ความต้องการแรงบิด และงบประมาณ
| ปัจจัยการประเมิน | โมดูลข้อต่อดาวเคราะห์ | โมดูลข้อต่อฮาร์มอนิก |
|---|---|---|
| หลักการส่งสัญญาณ | การลดเกียร์ดาวเคราะห์ | การลดเกียร์ฮาร์มอนิก |
| ลำดับความสำคัญของการออกแบบ | ค่าใช้จ่ายจริงและการส่งแรงบิด | การเคลื่อนไหวที่เน้นความแม่นยำและการบูรณาการที่กะทัดรัด |
| ข้อควรพิจารณาเกี่ยวกับฟันเฟือง | ขึ้นอยู่กับการออกแบบกระปุกเกียร์และความคลาดเคลื่อนในการผลิต | มักเลือกเมื่อมีฟันเฟืองต่ำเป็นลำดับความสำคัญ |
| แรงบิดและความเร็ว | ขึ้นอยู่กับอัตราทดเกียร์ มอเตอร์ และสภาวะโหลด | ขึ้นอยู่กับรุ่น อัตราส่วนลด และสภาพการใช้งาน |
| เน้นการคัดเลือก | ความสามารถในการรับน้ำหนัก ประสิทธิภาพ ต้นทุน และรอบการทำงาน | ความต้องการในการวางตำแหน่ง ระยะฟันเฟือง การบรรจุ และเงื่อนไขการโหลด |
การเปรียบเทียบนี้เป็นเชิงคุณภาพมากกว่าการทดแทนการทดสอบเฉพาะรุ่น ไม่มีสถาปัตยกรรมใดที่เหนือกว่าในระดับสากล วิศวกรควรเปรียบเทียบเส้นโค้งความเร็วแรงบิด ข้อมูลฟันเฟือง ประสิทธิภาพ ความแข็ง ขีดจำกัดความร้อน และข้อมูลอายุการใช้งานที่ได้รับการตรวจสอบแล้ว ก่อนตัดสินใจซื้อ
สำรวจโมดูลข้อต่อฮาร์มอนิกของ SEA MOTION เพื่อทำความเข้าใจวิธีการส่งสัญญาณทางเลือก และหารือเกี่ยวกับการออกแบบที่เหมาะกับระบบหุ่นยนต์ของคุณมากที่สุด
หน้าที่หลักของมันคือการควบคุมการหมุนที่ข้อต่อทางกล ด้วยการบูรณาการมอเตอร์ ตัวลดดาวเคราะห์ ตัวเข้ารหัสป้อนกลับ และไดรเวอร์ โมดูลนี้ช่วยให้ระบบหุ่นยนต์สร้างและจัดการการเคลื่อนไหวของข้อต่อ
แรงบิดพิกัดที่เผยแพร่คือ 5 N·m โดยมีแรงบิดสูงสุด 14 N·m ค่าเหล่านี้อ้างอิงถึงสภาวะการทำงานที่แตกต่างกัน ควรพิจารณาระยะเวลาและความถี่ที่อนุญาตของการทำงานของแรงบิดที่สูงกว่าในระหว่างการออกแบบระบบ
แรงดันไฟฟ้าที่กำหนดที่เผยแพร่คือ 48 V และช่วงแรงดันไฟฟ้าที่ใช้งานอยู่ที่ 24–60 V นอกจากนี้ แหล่งจ่ายไฟและอุปกรณ์อิเล็กทรอนิกส์ที่เกี่ยวข้องยังต้องรองรับความต้องการกระแสไฟ ชั่วคราว และข้อกำหนดการป้องกันที่เกี่ยวข้องด้วย
สามารถรองรับการควบคุมการเคลื่อนไหวแบบป้อนกลับผ่านมอเตอร์ ระบบเข้ารหัส และไดรเวอร์เฉพาะ ความถูกต้องของตำแหน่งและความสามารถในการทำซ้ำตามจริงขึ้นอยู่กับการกำหนดค่าที่สมบูรณ์ คุณลักษณะของกระปุกเกียร์ การปรับการควบคุม และโครงสร้างทางกล ขอข้อมูลประสิทธิภาพเฉพาะรุ่นเมื่อจำเป็นต้องวางตำแหน่งที่แม่นยำ
การใช้งานที่เป็นไปได้ ได้แก่ หุ่นยนต์ฮิวแมนนอยด์ หุ่นยนต์สี่เท่า แขนร่วมมือ หุ่นยนต์หยิบสินค้า และอุปกรณ์เคลื่อนที่อัจฉริยะ จะต้องประเมินความเหมาะสมโดยเทียบกับโปรไฟล์การรับน้ำหนัก ความเร็ว สภาพแวดล้อม และข้อกำหนดด้านความปลอดภัยของแอปพลิเคชัน
แบ่งปันแรงบิดและความเร็วที่ต้องการ รอบการทำงาน แหล่งจ่ายไฟ ส่วนต่อประสานทางกล โปรโตคอลควบคุม และสภาพแวดล้อมกับผู้ผลิต ขอเอกสารข้อมูลปัจจุบันและชี้แจงข้อกำหนดที่ไม่อยู่ในรายการก่อนทำการสั่งซื้อ
เยี่ยมชมหน้าผลิตภัณฑ์ Planetary Joint Module อย่างเป็นทางการเพื่อส่งคำถาม เพื่อให้ได้ใบเสนอราคาที่ถูกต้อง ให้ระบุการใช้งานเป้าหมาย ปริมาณการสั่งซื้อที่คาดหวัง ข้อกำหนดทางเทคนิค และกำหนดการส่งมอบที่ต้องการ
โมดูลข้อต่อดาวเคราะห์อาจเป็นโซลูชันการควบคุมการเคลื่อนไหวที่ใช้งานได้จริงสำหรับอุปกรณ์หุ่นยนต์ที่ต้องการการสั่งงานแบบบูรณาการ การส่งแรงบิดแบบควบคุม และการออกแบบระบบที่คำนึงถึงต้นทุน ด้วยการรวมมอเตอร์แรงบิดแบบไร้กรอบ ตัวลดดาวเคราะห์ การตอบสนองของตัวเข้ารหัสแม่เหล็กคู่ และไดรเวอร์เฉพาะ ทำให้ SEA MOTION นำเสนอทางเลือกแบบบูรณาการสำหรับวิศวกรที่พัฒนาข้อต่อหุ่นยนต์และอุปกรณ์อัตโนมัติอัจฉริยะ การใช้งานที่ประสบความสำเร็จยังคงขึ้นอยู่กับการจับคู่ข้อกำหนดที่ผ่านการตรวจสอบของโมดูลกับภาระทางกลที่เกิดขึ้นจริง โปรไฟล์การเคลื่อนไหว สถาปัตยกรรมการควบคุม และสภาพแวดล้อมการทำงาน หากคุณกำลังประเมินโมดูลข้อต่อดาวเคราะห์สำหรับหุ่นยนต์ตัวใหม่หรืออัพเกรดระบบอัตโนมัติที่มีอยู่ ให้ตรวจสอบข้อกำหนดทางเทคนิคกับ SEA MOTION และติดต่อเราเพื่อหารือเกี่ยวกับข้อมูลจำเพาะของผลิตภัณฑ์ ความเหมาะสมในการใช้งาน และใบเสนอราคาสำหรับโครงการของคุณ