สรุปบทความ: A มอเตอร์แรงบิดแบบไร้กรอบได้รับการออกแบบมาเพื่อการใช้งานที่มอเตอร์ กระปุกเกียร์ สายพาน และข้อต่อแบบเดิมๆ ก่อให้เกิดข้อจำกัดทางกลที่ไม่พึงประสงค์ ด้วยการแยกโรเตอร์และสเตเตอร์และรวมเข้ากับโครงสร้างของเครื่องจักรโดยตรง สถาปัตยกรรมมอเตอร์นี้สามารถให้แรงบิดที่มีความหนาแน่นสูง ฟันเฟืองเชิงกลต่ำ การติดตั้งที่กะทัดรัด การหมุนที่ราบรื่น และการควบคุมที่ตอบสนอง บทความนี้จะอธิบายวิธีการทำงานของมอเตอร์แรงบิดแบบไร้กรอบ เหตุใดจึงมีคุณค่าในระบบการเคลื่อนไหวที่มีความต้องการสูง สิ่งที่วิศวกรควรพิจารณาในระหว่างการเลือกและบูรณาการ และวิธีที่ SEA MOTION สนับสนุนโซลูชันที่ปรับแต่งตามความต้องการสำหรับหุ่นยนต์ เครื่องมือกล อุปกรณ์เซมิคอนดักเตอร์ ระบบการแพทย์ และการใช้งานที่มีความแม่นยำอื่นๆ
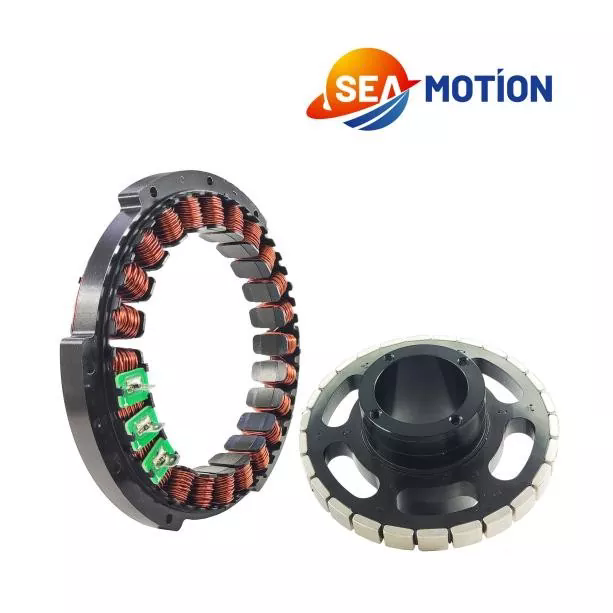
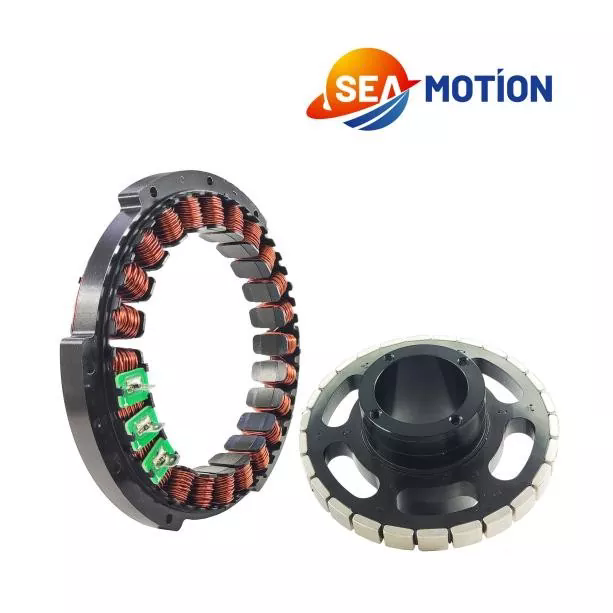
มอเตอร์แรงบิดแบบไร้กรอบเป็นมอเตอร์ซิงโครนัสแม่เหล็กถาวรที่จ่ายมาโดยไม่มีตัวเรือนมอเตอร์แบบธรรมดา แบริ่งในตัว หรืออุปกรณ์ป้อนกลับในตัว แทนที่จะได้รับมอเตอร์แบบปิดที่สมบูรณ์ ผู้ผลิตเครื่องจักรจะได้รับส่วนประกอบแม่เหล็กไฟฟ้าหลัก—โดยทั่วไปคือสเตเตอร์และโรเตอร์—ซึ่งสามารถรวมเข้ากับโครงสร้างทางกลขั้นสุดท้ายได้โดยตรง
การกำหนดค่านี้ทำให้นักออกแบบมีอิสระมากขึ้นเหนือสถาปัตยกรรมของระบบการเคลื่อนไหว สามารถติดตั้งมอเตอร์รอบๆ ข้อต่อแบบหมุน ภายในแกนหุ่นยนต์ ใต้โต๊ะหมุน หรือรอบๆ กลไกที่มีความแม่นยำซึ่งพื้นที่การติดตั้งที่มีอยู่มีจำกัด
แตกต่างจากมอเตอร์แบบดั้งเดิมที่ปกติจะส่งกำลังผ่านกระปุกเกียร์ สายพาน รอก คัปปลิ้ง หรือส่วนประกอบของระบบส่งกำลังอื่นๆ มอเตอร์แรงบิดแบบไร้กรอบสามารถขับเคลื่อนโหลดได้โดยตรง การถอดองค์ประกอบทางกลขั้นกลางเหล่านี้สามารถลดการปฏิบัติตามข้อกำหนดทางกล การสูญเสียการส่งกำลัง การฟันเฟือง การสั่นสะเทือน และข้อกำหนดในการบำรุงรักษา
สำหรับอุปกรณ์ประสิทธิภาพสูง วัตถุประสงค์ไม่ได้เป็นเพียงการสร้างการเคลื่อนไหวแบบหมุนเท่านั้น ความท้าทายที่แท้จริงคือการสร้างการเคลื่อนไหวนั้นด้วยแรงบิด ความเร็ว ความแข็ง ความสามารถในการทำซ้ำ ความนุ่มนวล และการตอบสนองที่ต้องการภายในขอบเขตทางกลที่ถูกจำกัด
นี่คือจุดที่สถาปัตยกรรมไร้กรอบมีประโยชน์อย่างยิ่ง
หลักการทำงานขึ้นอยู่กับปฏิสัมพันธ์ทางแม่เหล็กไฟฟ้าระหว่างโรเตอร์แม่เหล็กถาวรและขดลวดสเตเตอร์ที่มีพลังงาน
สเตเตอร์ประกอบด้วยขดลวดไฟฟ้าที่สร้างสนามแม่เหล็กหมุนเมื่อมีการจ่ายกระแสไฟควบคุม โรเตอร์ประกอบด้วยแม่เหล็กถาวรที่ทำปฏิกิริยากับสนามแม่เหล็กนี้ ทำให้เกิดแรงบิดในการหมุน
เนื่องจากโรเตอร์และสเตเตอร์ถูกส่งมาเป็นส่วนประกอบแยกกัน โครงสร้างเครื่องจักรที่อยู่รอบๆ จึงสามารถกลายเป็นส่วนหนึ่งของชุดมอเตอร์ได้อย่างมีประสิทธิภาพ
ระบบทั่วไปประกอบด้วย:
ผลลัพธ์ที่ได้คือระบบการเคลื่อนที่ที่มีการผสานรวมในระดับสูง โดยที่มอเตอร์ไม่ได้เป็นชุดกลไกที่เป็นอิสระอีกต่อไป แต่จะกลายเป็นส่วนสำคัญของเครื่องจักรแทน
วิธีการนี้มีประโยชน์อย่างยิ่งเมื่อวิศวกรต้องการเพลากลวงขนาดใหญ่ ขนาดแกนที่กะทัดรัด เส้นผ่านศูนย์กลางเอาต์พุตขนาดใหญ่ หรือฟังก์ชันการขับเคลื่อนโดยตรง
ประโยชน์หลักของมอเตอร์แรงบิดแบบไร้กรอบคือความยืดหยุ่นในการออกแบบ อย่างไรก็ตาม ข้อดีเพิ่มเติมหลายประการสามารถทำให้สถาปัตยกรรมนี้น่าสนใจสำหรับเครื่องจักรที่มีความแม่นยำ
ความหนาแน่นของแรงบิดมีความสำคัญอย่างยิ่งเมื่อมอเตอร์ต้องพอดีกับภายในเปลือกกลไกขนาดเล็ก มอเตอร์ไร้กรอบที่เลือกอย่างเหมาะสมสามารถให้แรงบิดได้มากโดยไม่ต้องใช้พื้นที่ทางกายภาพที่เกี่ยวข้องกับมอเตอร์แบบธรรมดาและชุดเกียร์
การขับเคลื่อนโดยตรงช่วยลดส่วนประกอบหลายอย่างที่แต่เดิมใช้ถ่ายโอนพลังงานในการหมุน ไม่มีข้อกำหนดสำหรับกระปุกเกียร์เพียงเพื่อเพิ่มแรงบิดหรือลดความเร็วเมื่อสามารถเลือกและควบคุมมอเตอร์สำหรับจุดทำงานที่ต้องการได้
สิ่งนี้สามารถลดความซับซ้อนของสถาปัตยกรรมทางกลและลดจำนวนส่วนประกอบที่อาจทำให้เกิดข้อผิดพลาดทางกลได้
กลไกเกียร์อาจทำให้เกิดฟันเฟือง โดยเฉพาะอย่างยิ่งเมื่อส่วนประกอบสึกหรอหรือเมื่อระบบส่งกำลังต้องใช้หลายขั้นตอน การกำหนดค่าระบบขับเคลื่อนโดยตรงจะหลีกเลี่ยงช่องว่างฟันเฟืองอันเป็นสาเหตุของข้อผิดพลาดในการวางตำแหน่ง
สำหรับการใช้งานต่างๆ เช่น ข้อต่อหุ่นยนต์และแท่นหมุนที่มีความแม่นยำ นี่อาจเป็นข้อได้เปรียบที่สำคัญ
เนื่องจากมอเตอร์ไม่จำเป็นต้องมีตัวเครื่องแบบเดิม ผู้ออกแบบจึงสามารถรวมชุดประกอบแม่เหล็กไฟฟ้าเข้ากับพื้นที่โครงสร้างที่มีอยู่ได้ สิ่งนี้มีประโยชน์เมื่อข้อจำกัดด้านบรรจุภัณฑ์มีความรุนแรง
ลักษณะฟันเฟืองต่ำและอัลกอริธึมการควบคุมที่เหมาะสมสามารถช่วยให้การหมุนราบรื่น สิ่งนี้มีประโยชน์สำหรับอุปกรณ์ที่การสั่นสะเทือน การกระเพื่อมของความเร็ว หรือแรงบิดรบกวนอาจส่งผลต่อคุณภาพของผลิตภัณฑ์ขั้นสุดท้าย
มอเตอร์ไร้กรอบไม่ได้บังคับให้ผู้ประกอบใช้อุปกรณ์ป้อนกลับเฉพาะตัวใดตัวหนึ่ง สามารถเลือกตัวเข้ารหัสได้ตามความละเอียด ความแม่นยำ สภาพแวดล้อม โปรโตคอลการสื่อสาร และสถาปัตยกรรมเครื่องจักรที่ต้องการ
ความยืดหยุ่นนี้มีประโยชน์สำหรับ OEM ที่พัฒนาแพลตฟอร์มเครื่องจักรที่แตกต่างกันสำหรับตระกูลมอเตอร์ทั่วไป
มอเตอร์แรงบิดแบบไร้กรอบเหมาะอย่างยิ่งสำหรับการใช้งานที่ต้องการแรงบิดสูง โครงสร้างกะทัดรัด ระบบขับเคลื่อนโดยตรง และการควบคุมการหมุนที่แม่นยำ
| แอปพลิเคชัน | เหตุใดการออกแบบที่ไร้กรอบจึงมีคุณค่า | ลำดับความสำคัญในการออกแบบโดยทั่วไป |
|---|---|---|
| ข้อต่อหุ่นยนต์ | การบูรณาการที่กะทัดรัดและการส่งแรงบิดโดยตรง | ความหนาแน่นของแรงบิด ความแข็ง ความแม่นยำของตำแหน่ง |
| เครื่องมือกล | ระบบขับเคลื่อนแบบโรตารี่โดยตรงพร้อมข้อผิดพลาดในการส่งลดลง | ความแม่นยำ ความเสถียรของความเร็ว ประสิทธิภาพการระบายความร้อน |
| ตารางโรตารี | สถาปัตยกรรมไดรฟ์ที่มีรูรับแสงขนาดใหญ่และกะทัดรัด | แรงบิด การทำซ้ำ การเบี่ยงเบนหนีศูนย์ |
| อุปกรณ์การแพทย์ | การเคลื่อนไหวที่กะทัดรัดและควบคุมได้อย่างราบรื่น | การสั่นสะเทือนต่ำ ความน่าเชื่อถือ ความสะอาด |
| อุปกรณ์เซมิคอนดักเตอร์ | ความแม่นยำสูงภายในพื้นที่การติดตั้งที่จำกัด | ความมั่นคงของตำแหน่ง การควบคุมความร้อน ความสะอาด |
| ระบบอัตโนมัติที่แม่นยำ | บูรณาการทางกลที่ยืดหยุ่น | การตอบสนองแบบไดนามิกและการทำซ้ำ |
ตัวอย่างเช่น ในวิทยาการหุ่นยนต์ มอเตอร์สามารถติดตั้งได้โดยตรงในข้อต่อและรวมกับแบริ่ง ตัวเรือน ตัวเข้ารหัส และส่วนประกอบโครงสร้างของผู้ออกแบบเอง สิ่งนี้สามารถผลิตข้อต่อที่มีขนาดกะทัดรัดกว่าการใช้มอเตอร์ที่ติดตั้งครบชุด
ในอุปกรณ์โรตารีที่มีความแม่นยำ ระบบขับเคลื่อนโดยตรงยังสามารถลดจำนวนอินเทอร์เฟซทางกลระหว่างมอเตอร์และภาระการทำงานได้อีกด้วย
การเลือกมอเตอร์ควรเริ่มต้นด้วยความต้องการโหลดจริง แทนที่จะเป็นแรงบิดระบุของมอเตอร์เพียงอย่างเดียว มอเตอร์ที่ดูเหมาะสมตามแรงบิดสูงสุดอาจทำงานได้ไม่ดีหากมองข้ามภาระความร้อนอย่างต่อเนื่อง ข้อกำหนดในการเร่งความเร็ว หรือความแม่นยำในการป้อนกลับ
วิศวกรควรประเมินพารามิเตอร์ต่อไปนี้
สิ่งสำคัญคือต้องแยกแยะระหว่างความสามารถทางทฤษฎีของมอเตอร์และประสิทธิภาพภายในเครื่องจักรที่เสร็จแล้ว แรงเสียดทานของแบริ่ง ความแข็งของโครงสร้าง การกระจายความร้อน การติดตั้งตัวเข้ารหัส การปรับสมดุลของโรเตอร์ และการปรับแต่งไดรฟ์ ล้วนส่งผลต่อผลลัพธ์สุดท้าย
ความร้อนเป็นหนึ่งในข้อพิจารณาทางวิศวกรรมที่สำคัญที่สุดเมื่อออกแบบระบบการเคลื่อนที่แบบขับเคลื่อนโดยตรง
ความต้านทานไฟฟ้าในขดลวดสเตเตอร์จะสร้างความร้อนระหว่างการทำงาน เมื่ออุณหภูมิของขดลวดเพิ่มขึ้น ความต้านทานไฟฟ้าก็เพิ่มขึ้นเช่นกัน ซึ่งอาจส่งผลต่อประสิทธิภาพและแรงบิดต่อเนื่องที่มีอยู่
สำหรับการใช้งานที่ต้องการแรงบิดสูงอย่างต่อเนื่อง วิศวกรมักพิจารณาการระบายความร้อนด้วยของเหลวแบบแอคทีฟที่รวมอยู่ในโครงสร้างสเตเตอร์ การระบายความร้อนด้วยน้ำหรือน้ำ-ไกลคอลสามารถให้เส้นทางที่มีการควบคุมเพื่อขจัดความร้อนออกจากชุดมอเตอร์
สำหรับการใช้งานระดับล่าง การพาความร้อนตามธรรมชาติหรือการระบายความร้อนด้วยอากาศอาจเพียงพอ ขึ้นอยู่กับขนาดมอเตอร์ สภาวะการติดตั้ง อุณหภูมิโดยรอบ และรอบการทำงาน
การออกแบบระบายความร้อนในทางปฏิบัติควรคำนึงถึง:
การตรวจจับอุณหภูมิควรรวมอยู่ในกลยุทธ์การควบคุมด้วย หากอุณหภูมิของขดลวดเข้าใกล้ขีดจำกัดที่อนุญาต ชุดขับสามารถลดกระแสหรือความต้องการแรงบิดเพื่อปกป้องมอเตอร์ได้
สำหรับอุปกรณ์เซมิคอนดักเตอร์ ห้องปฏิบัติการ ทางการแพทย์ หรือห้องคลีนรูม การออกแบบการทำความเย็นอาจต้องได้รับการดูแลเพิ่มเติม เนื่องจากโซลูชันการทำความเย็นจะต้องไม่ทำให้เกิดการปนเปื้อนหรืออนุภาคที่ไม่พึงประสงค์เข้าสู่สภาพแวดล้อมการทำงาน
มอเตอร์แรงบิดแบบไร้กรอบโดยปกติจะไม่มีตัวเข้ารหัสในตัว สิ่งนี้ทำให้นักออกแบบเครื่องจักรมีอิสระในการเลือกเทคโนโลยีป้อนกลับที่ตรงกับระบบขั้นสุดท้าย
เทคโนโลยีป้อนกลับที่เป็นไปได้ ได้แก่ ระบบเข้ารหัสแบบออปติคอล แม่เหล็ก อุปนัย และระบบเข้ารหัสแบบสัมบูรณ์ ตัวเลือกที่ถูกต้องขึ้นอยู่กับความละเอียดของตำแหน่งที่ต้องการ สภาพแวดล้อม โปรโตคอลการสื่อสาร ความเร็ว ต้นทุน และการจัดเตรียมกลไก
การป้อนกลับที่มีความละเอียดสูงมีความสำคัญอย่างยิ่งเมื่อการใช้งานต้องการการเคลื่อนไหวที่ราบรื่นอย่างยิ่งหรือการวางตำแหน่งเชิงมุมที่แม่นยำ
ไม่ควรถือว่าตัวเข้ารหัสเป็นส่วนประกอบอิสระ มอเตอร์ ตัวเข้ารหัส ระบบขับเคลื่อน ระบบแบริ่ง และโครงสร้างของเครื่องจักรต้องทำงานเป็นระบบควบคุมเดียว
ตัวอย่างเช่น ตัวเข้ารหัสอาจให้ความละเอียดปกติที่ดีเยี่ยม แต่ยังคงให้ประสิทธิภาพของระบบที่ไม่น่าพอใจ หากการติดตั้งเชิงกลทำให้เกิดความเยื้องศูนย์กลางหรือการเบี่ยงเบนหนีศูนย์ ในทำนองเดียวกัน มอเตอร์ประสิทธิภาพสูงอาจไม่สามารถส่งมอบศักยภาพได้หากพารามิเตอร์เซอร์โวได้รับการปรับไม่ดี
ดังนั้น ควรพิจารณาการรวมผลป้อนกลับในระหว่างขั้นตอนการออกแบบทางกล แทนที่จะเพิ่มหลังจากเลือกมอเตอร์แล้ว
โครงสร้างแบบไร้กรอบสร้างอิสระในการออกแบบ แต่ยังมอบความรับผิดชอบให้กับผู้สร้างเครื่องจักรมากขึ้นด้วย โครงสร้างทางกลโดยรอบกลายเป็นส่วนสำคัญของระบบมอเตอร์
หลายพื้นที่สมควรได้รับความสนใจเป็นพิเศษ
โรเตอร์และสเตเตอร์จะต้องรักษาช่องว่างอากาศที่ต้องการตลอดการทำงาน ความเยื้องศูนย์กลางที่มากเกินไปอาจส่งผลต่อประสิทธิภาพของแม่เหล็กไฟฟ้า และอาจเพิ่มความเสี่ยงในการสั่นสะเทือนหรือกลไก
โครงสร้างการติดตั้งที่ยืดหยุ่นสามารถลดข้อดีของมอเตอร์ประสิทธิภาพสูงลงได้ การเสียรูปของโครงสร้างภายใต้ภาระอาจกลายเป็นสาเหตุของข้อผิดพลาดในการวางตำแหน่ง แม้ว่าตัวมอเตอร์จะมีลักษณะทางแม่เหล็กไฟฟ้าที่ดีเยี่ยมก็ตาม
เนื่องจากปกติมอเตอร์ไร้กรอบจะไม่รวมตลับลูกปืน ผู้ออกแบบเครื่องจักรจึงต้องเลือกตลับลูกปืนตามข้อกำหนดโหลดในแนวรัศมี โหลดตามแนวแกน ความเร็ว ความแข็ง อายุขัย และความแม่นยำ
การใช้งานที่ความเร็วสูงต้องได้รับความเอาใจใส่อย่างระมัดระวังต่อความสมดุลของโรเตอร์ ความไม่สมดุลทางกลสามารถสร้างแรงสั่นสะเทือนและลดคุณภาพของการควบคุมการเคลื่อนไหวได้
สำหรับระบบแกนกลวง เส้นผ่านศูนย์กลางภายในที่มีอยู่สามารถเป็นทางเดินที่สะดวกสำหรับสายเคเบิล เส้นนิวแมติก ส่วนประกอบทางแสง หรือส่วนประกอบอื่นๆ ของเครื่องจักร อย่างไรก็ตาม ควรประเมินการเคลื่อนที่ของสายเคเบิลอย่างระมัดระวังเพื่อหลีกเลี่ยงการรบกวนส่วนประกอบที่หมุนอยู่
ซีโมชั่นนำเสนอโซลูชันมอเตอร์แรงบิดแบบไร้กรอบสำหรับการใช้งานควบคุมการเคลื่อนไหวระดับไฮเอนด์ ซึ่งมอเตอร์แบบมาตรฐานอาจไม่มีความยืดหยุ่นในการผสานรวมที่เพียงพอ
จากข้อมูลผลิตภัณฑ์ของบริษัท แนวทางมอเตอร์ไร้กรอบของ SEA MOTION มีไว้สำหรับอุตสาหกรรมต่างๆ รวมถึงหุ่นยนต์ เครื่องมือกล อุปกรณ์เซมิคอนดักเตอร์ อุปกรณ์ทางการแพทย์ มหาวิทยาลัย สถาบันวิจัย และการผลิตขั้นสูง บริษัทรองรับทั้งผลิตภัณฑ์มาตรฐานและการปรับแต่งเฉพาะแอปพลิเคชัน
การปรับแต่งอาจมีความสำคัญเมื่อมอเตอร์มาตรฐานไม่พอดีกับกล่องกลไกที่มีอยู่ การปรับเปลี่ยนอาจเกี่ยวข้องกับขนาดแกน เส้นผ่านศูนย์กลางภายใน การจัดเรียงขดลวด ข้อกำหนดแรงดันไฟฟ้า และการกำหนดค่าที่เกี่ยวข้องกับผลป้อนกลับ ทั้งนี้ขึ้นอยู่กับข้อกำหนดการใช้งาน
สำหรับโครงการ OEM การสนับสนุนทางวิศวกรรมนี้สามารถลดช่องว่างระหว่างการเลือกส่วนประกอบและการรวมเครื่องจักรในขั้นสุดท้ายได้ แทนที่จะเลือกมอเตอร์ตามหมายเลขแค็ตตาล็อกเท่านั้น วิศวกรสามารถประเมินมอเตอร์โดยเป็นส่วนหนึ่งของสถาปัตยกรรมการเคลื่อนไหวที่สมบูรณ์
ซีโมชั่น ยังอธิบายขั้นตอนการทดสอบที่ครอบคลุมคุณลักษณะทางไฟฟ้าและประสิทธิภาพของโรเตอร์ โดยมีการควบคุมการผลิตนำไปใช้กับพารามิเตอร์มอเตอร์ที่สำคัญ การสนับสนุนด้านเอกสารประกอบด้วยภาพวาดทางเทคนิค ไฟล์ 3D ข้อมูลการรวม และเอกสารที่เกี่ยวข้องกับไดรฟ์
การสนับสนุนทางเทคนิคประเภทนี้มีประโยชน์อย่างยิ่งสำหรับ OEM ที่ต้องการย้ายจากการพัฒนาต้นแบบไปสู่การผลิตซ้ำโดยไม่ต้องออกแบบระบบการเคลื่อนไหวทั้งหมดใหม่
| ปัจจัย | มอเตอร์แรงบิดแบบไร้กรอบ | มอเตอร์เฮาส์แบบธรรมดา |
|---|---|---|
| บูรณาการทางกล | ปรับแต่งได้สูง | โดยปกติจะขึ้นอยู่กับขนาดตัวเรือนคงที่ |
| การแพร่เชื้อ | เหมาะมากกับการขับตรง | อาจต้องใช้ข้อต่อ สายพาน หรือกระปุกเกียร์ |
| ฟันเฟือง | สามารถลดฟันเฟืองที่เกี่ยวข้องกับการส่งสัญญาณให้เหลือน้อยที่สุด | อาจขึ้นอยู่กับส่วนประกอบของระบบส่งกำลัง |
| ข้อเสนอแนะ | การเลือกตัวเข้ารหัสที่ยืดหยุ่น | มักถูกกำหนดไว้ล่วงหน้าหรือบูรณาการ |
| ที่อยู่อาศัย | จัดทำโดยนักออกแบบเครื่องจักร | บูรณาการโดยผู้ผลิตมอเตอร์ |
| การปรับแต่ง | สูง | โดยทั่วไปแล้วจะมีข้อจำกัดมากขึ้น |
| การติดตั้ง | ต้องมีความรับผิดชอบทางวิศวกรรมมากขึ้น | มักจะง่ายกว่า |
| การใช้งานในอุดมคติ | เครื่องจักรแบบครบวงจรขนาดกะทัดรัด ประสิทธิภาพสูง | การใช้งานมอเตอร์เอนกประสงค์ |
การเปรียบเทียบไม่ได้หมายความว่ามอเตอร์แบบไร้กรอบจะดีกว่าโดยอัตโนมัติสำหรับทุกเครื่อง มอเตอร์แบบมีถังแบบธรรมดาอาจเป็นทางเลือกที่ใช้งานได้จริงมากกว่าเมื่อวัตถุประสงค์หลักคือการติดตั้งที่รวดเร็ว การติดตั้งที่ได้มาตรฐาน หรือการบำรุงรักษาอย่างง่าย
สถาปัตยกรรมแบบไร้กรอบจะมีความน่าสนใจเป็นพิเศษเมื่อการบรรจุหีบห่อ การขับเคลื่อนโดยตรง ความหนาแน่นของแรงบิด ความแม่นยำ และการผสานรวมระดับระบบมีความสำคัญมากกว่าการติดตั้งแบบ Plug-and-Play
ก่อนที่จะอนุมัติมอเตอร์แรงบิดแบบไร้เฟรมสำหรับการผลิต วิศวกรควรตรวจสอบทั้งระบบ แทนที่จะประเมินมอเตอร์แบบแยกส่วน
รายการตรวจสอบนี้ช่วยป้องกันปัญหาทางวิศวกรรมทั่วไป: การเลือกมอเตอร์ที่ตรงตามข้อกำหนดแรงบิดที่กำหนด แต่ไม่ตรงตามข้อกำหนดทางกล ความร้อน หรือการควบคุมที่แท้จริงของเครื่องจักรที่เสร็จสมบูรณ์
โดยปกติเซอร์โวมอเตอร์มาตรฐานจะมาพร้อมกับแพ็คเกจเชิงกลที่สมบูรณ์พร้อมตัวเรือน ตลับลูกปืน และมักจะมาพร้อมกับอุปกรณ์ป้อนกลับในตัว มอเตอร์แรงบิดแบบไร้กรอบมีส่วนประกอบโรเตอร์และสเตเตอร์แยกกัน เพื่อให้ผู้สร้างเครื่องจักรสามารถออกแบบตัวเรือนโดยรอบ การจัดเรียงตลับลูกปืน และระบบป้อนกลับ
การใช้งานที่มีความแม่นยำส่วนใหญ่ต้องการการตอบสนองสำหรับการควบคุมวงปิด แม้ว่าเซ็นเซอร์ที่แน่นอนจะขึ้นอยู่กับการใช้งานก็ตาม เนื่องจากตัวเข้ารหัสไม่ได้ถูกกำหนดไว้กับแพ็คเกจมอเตอร์โดยเนื้อแท้ วิศวกรจึงสามารถเลือกข้อเสนอแนะตามข้อกำหนดด้านความแม่นยำ ความละเอียด สภาพแวดล้อม และการสื่อสาร
ใช่. ระบบขับเคลื่อนโดยตรงเป็นหนึ่งในเหตุผลหลักที่วิศวกรเลือกสถาปัตยกรรมนี้ มอเตอร์สามารถรวมเข้ากับโหลดที่กำลังหมุนได้โดยตรง โดยหลีกเลี่ยงส่วนประกอบของระบบส่งกำลังทางกล เช่น กระปุกเกียร์ สายพาน และข้อต่อตามที่การใช้งานอนุญาต
การระบายความร้อนเป็นสิ่งสำคัญเมื่อมอเตอร์ทำงานอย่างต่อเนื่องที่แรงบิดสูง วิธีการแก้ปัญหาที่ต้องการขึ้นอยู่กับรอบการทำงาน ขนาดมอเตอร์ สภาวะแวดล้อม โครงสร้างการติดตั้ง และอุณหภูมิของขดลวดที่อนุญาต การระบายความร้อนด้วยของเหลวมักถูกพิจารณาว่ามีความต้องการใช้งานต่อเนื่อง
ใช่. SEA MOTION อธิบายการสนับสนุนสำหรับการกำหนดค่ามอเตอร์แบบกำหนดเอง รวมถึงการเปลี่ยนแปลงขนาด การปรับขดลวด การปรับเปลี่ยนเส้นผ่านศูนย์กลางภายใน และการรวมที่เกี่ยวข้องกับผลป้อนกลับสำหรับการใช้งาน OEM
เหมาะอย่างยิ่งกับการออกแบบข้อต่อหุ่นยนต์หลายแบบ เนื่องจากโรเตอร์และสเตเตอร์สามารถรวมเข้ากับโครงสร้างข้อต่อได้โดยตรง สิ่งนี้สามารถช่วยลดขนาดบรรจุภัณฑ์ในขณะที่ให้การส่งแรงบิดโดยตรงและการบูรณาการตัวเข้ารหัสที่ยืดหยุ่น
วิศวกรควรพิจารณาการระบายความร้อน วัสดุแบริ่ง การหล่อลื่น การเดินสายเคเบิล ความสะอาดของพื้นผิว การสร้างอนุภาค และความเข้ากันได้ของส่วนประกอบทั้งหมดกับสภาพแวดล้อมในห้องปลอดเชื้อ ระบบทำความเย็นควรได้รับการออกแบบเพื่อหลีกเลี่ยงไม่ให้มีอนุภาคหรือการปนเปื้อนที่ไม่พึงประสงค์
ในการใช้งานที่เหมาะสม ใช่ มอเตอร์ไร้กรอบแบบขับเคลื่อนโดยตรงสามารถกำจัดกระปุกเกียร์และส่วนประกอบระบบส่งกำลังที่เกี่ยวข้องได้ อย่างไรก็ตาม มอเตอร์จะต้องมีแรงบิดต่อเนื่องและสูงสุดเพียงพอที่ความเร็วที่ต้องการ และโครงสร้างเครื่องจักรและแบริ่งต้องได้รับการออกแบบเพื่อรองรับโหลดที่เกิดขึ้น
มอเตอร์แรงบิดแบบไร้กรอบให้แนวทางที่แตกต่างในการออกแบบระบบการเคลื่อนไหว แทนที่จะถือว่ามอเตอร์เป็นส่วนประกอบในตัวเอง มันช่วยให้มอเตอร์กลายเป็นส่วนหนึ่งของสถาปัตยกรรมทางกลของเครื่องจักร
ด้วยการรวมโรเตอร์และสเตเตอร์ที่แยกกันเข้ากับระบบแบริ่ง ตัวเข้ารหัส ระบบขับเคลื่อน ระบบระบายความร้อน และการออกแบบโครงสร้างที่เหมาะสม วิศวกรจึงสามารถสร้างระบบขับเคลื่อนโดยตรงขนาดกะทัดรัดที่มีความหนาแน่นของแรงบิดสูง ระยะฟันเฟืองที่เกี่ยวข้องกับการส่งกำลังต่ำ การเคลื่อนไหวที่ราบรื่น และประสิทธิภาพการควบคุมที่แข็งแกร่ง
ข้อพิจารณาที่สำคัญที่สุดคือวิศวกรรมระดับระบบ แรงบิด ความเร็ว ความเฉื่อย พฤติกรรมทางความร้อน ความละเอียดของผลป้อนกลับ ความแข็งเชิงกล การจัดตำแหน่ง ประสิทธิภาพของตลับลูกปืน และความเข้ากันได้ของไดรฟ์ ล้วนได้รับการประเมินร่วมกัน
สำหรับ OEM และผู้ผลิตอุปกรณ์ที่พัฒนาข้อต่อหุ่นยนต์ แท่นหมุนที่มีความแม่นยำ เครื่องมือกล อุปกรณ์เซมิคอนดักเตอร์ อุปกรณ์ทางการแพทย์ และระบบอัตโนมัติขั้นสูง สถาปัตยกรรมมอเตอร์ที่เหมาะสมอาจมีผลกระทบอย่างมีนัยสำคัญต่อขนาด ประสิทธิภาพ ความน่าเชื่อถือ และการบำรุงรักษาในระยะยาวของเครื่องจักรขั้นสุดท้าย
ซีโมชั่นนำเสนอโซลูชันมอเตอร์แรงบิดแบบไร้กรอบพร้อมการปรับแต่งและการสนับสนุนทางวิศวกรรมสำหรับการใช้งานควบคุมการเคลื่อนไหวที่มีความต้องการสูง หากคุณกำลังพัฒนาแพลตฟอร์มการเคลื่อนไหวที่มีความแม่นยำใหม่ หรือต้องการมอเตอร์ที่เหมาะกับเปลือกกลไกเฉพาะติดต่อเราเพื่อหารือเกี่ยวกับข้อกำหนดด้านแรงบิด ความเร็ว ขนาด ผลป้อนกลับ การระบายความร้อน และการรวมระบบของคุณ