จิงหยูนำเสนอโซลูชันการควบคุมการเคลื่อนไหวขั้นสูงสำหรับการใช้งานระบบอัตโนมัติที่มีความต้องการสูง ที่ตัวเข้ารหัสโฟโตอิเล็กทริคแบบ Multi Turn แบบสัมบูรณ์ผสมผสานการป้อนกลับด้วยแสงความละเอียดสูง การวัดตำแหน่งแบบหมุนหลายรอบ และการออกแบบที่กะทัดรัดเพื่อช่วยให้วิศวกรบรรลุตำแหน่งแบบหมุนที่แม่นยำในอุปกรณ์ที่มีพื้นที่จำกัด
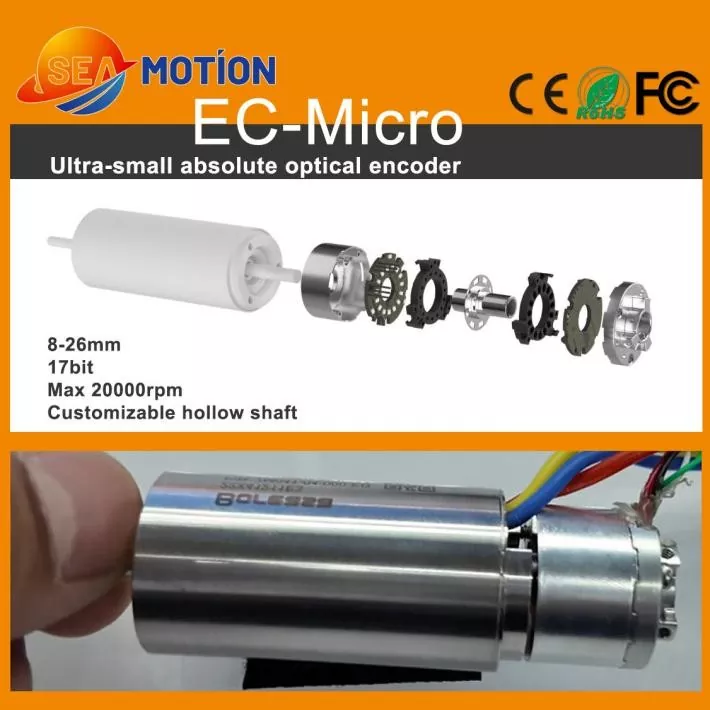
โฟโตอิเล็กทริคเอ็นโค้ดเดอร์หลายรอบสัมบูรณ์เป็นอุปกรณ์ป้อนกลับที่แม่นยำ ซึ่งวัดทั้งตำแหน่งเชิงมุมภายในการหมุนรอบเดียวและจำนวนรอบการหมุนที่เสร็จสมบูรณ์โดยเพลาหมุน ด้วยการรวมการตรวจจับด้วยแสงเข้ากับการเข้ารหัสตำแหน่งแบบสัมบูรณ์ จึงสนับสนุนการตรวจสอบการเคลื่อนไหวที่แม่นยำในเซอร์โวมอเตอร์ขนาดเล็ก มือหุ่นยนต์ และระบบอัตโนมัติขั้นสูง ซีรีส์ EC-Micro ที่เกี่ยวข้องกับห่วงโซ่อุปทานควบคุมการเคลื่อนไหวของ Jingyue นำเสนอช่วงเส้นผ่านศูนย์กลางภายนอก 8–26 มม. ความละเอียด 17 บิต การสื่อสาร RS485 และความเร็วสูงสุดที่อนุญาต 20,000 RPM บทความนี้จะอธิบายหลักการทำงาน ข้อมูลจำเพาะทางเทคนิค ข้อดีของการใช้งาน และข้อควรพิจารณาในการเลือกเพื่อช่วยให้วิศวกรระบุตัวเข้ารหัสที่เหมาะสมสำหรับข้อกำหนดการควบคุมการเคลื่อนไหวของตน
สารบัญ
- ตัวเข้ารหัสโฟโตอิเล็กทริคแบบ Multi Turn สัมบูรณ์คืออะไร?
- ตัวเข้ารหัสทำงานอย่างไร?
- ข้อมูลจำเพาะทางเทคนิคที่สำคัญ
- ข้อดีหลักสำหรับการควบคุมการเคลื่อนไหวที่แม่นยำ
- การใช้งานทางอุตสาหกรรมและกรณีการใช้งาน
- วิธีการเลือกตัวเข้ารหัสที่เหมาะสม
- ข้อควรพิจารณาในการติดตั้งและบูรณาการ
- คำถามที่พบบ่อย
- สรุป: ค้นหาโซลูชันการตอบสนองการเคลื่อนไหวที่เหมาะสม
ตัวเข้ารหัสโฟโตอิเล็กทริคแบบ Multi Turn สัมบูรณ์คืออะไร?
โฟโตอิเล็กทริคเอ็นโค้ดเดอร์แบบหมุนหลายรอบสัมบูรณ์คือเซ็นเซอร์ตำแหน่งแบบออปติคัลที่ออกแบบมาเพื่อวัดการหมุนของเพลาในการปฏิวัติหลายรอบ ต่างจากตัวเข้ารหัสส่วนเพิ่มซึ่งรายงานการเปลี่ยนแปลงตำแหน่งผ่านพัลส์เป็นหลัก ตัวเข้ารหัสแบบสัมบูรณ์จะกำหนดค่าตำแหน่งดิจิทัลให้กับตำแหน่งเชิงมุมเฉพาะ โมเดลแบบหลายเลี้ยวยังแสดงถึงจำนวนการหมุนที่เสร็จสมบูรณ์ภายในช่วงการวัดที่รองรับอีกด้วย
การผสมผสานนี้ทำให้ตัวเข้ารหัสมีประโยชน์อย่างยิ่งเมื่อเครื่องจักรต้องระบุตำแหน่งอย่างแม่นยำ โดยไม่ต้องอาศัยการนับการเคลื่อนไหวจากจุดอ้างอิงเพียงอย่างเดียว คอนโทรลเลอร์สามารถใช้ตำแหน่งที่รายงานเพื่อรองรับการกำหนดตำแหน่ง การซิงโครไนซ์ และการควบคุมการเคลื่อนที่แบบวงปิด
ซีรี่ส์ EC-Micro ได้รับการออกแบบมาเพื่อการติดตั้งขนาดกะทัดรัดซึ่งอุปกรณ์ป้อนกลับแบบเดิมอาจใช้พื้นที่มากเกินไป ฟอร์มแฟคเตอร์ขนาดเล็กและโครงสร้างเพลากลวงที่ปรับแต่งได้ช่วยให้วิศวกรรวมการตอบสนองตำแหน่งเข้ากับมอเตอร์ขนาดเล็กและส่วนประกอบทางกลที่จัดเรียงอย่างหนาแน่น
สำหรับข้อมูลผลิตภัณฑ์เพิ่มเติม โปรดไปที่หน้าผลิตภัณฑ์ ตัวเข้ารหัสโฟโตอิเล็กทริคแบบ Multi Turn แบบสัมบูรณ์
ตัวเข้ารหัสทำงานอย่างไร?
ตัวเข้ารหัสโฟโตอิเล็กทริคใช้ส่วนประกอบทางแสงเพื่อตรวจจับการเปลี่ยนแปลงในตำแหน่งสัมพัทธ์ของดิสก์ที่เข้ารหัสหรือรูปแบบแสง ขณะที่เพลาหมุน ระบบตรวจจับด้วยแสงจะอ่านรูปแบบและแปลงข้อมูลที่ตรวจพบให้เป็นสัญญาณไฟฟ้า อุปกรณ์อิเล็กทรอนิกส์ในการประมวลผลภายในจะสร้างข้อมูลตำแหน่งดิจิทัลสำหรับคอนโทรลเลอร์ที่เชื่อมต่ออยู่
ในโปรแกรมเข้ารหัสสัมบูรณ์แบบหลายเลี้ยว ข้อมูลที่รายงานประกอบด้วยองค์ประกอบที่สำคัญสองประการ:
- ตำแหน่งเลี้ยวเดียว:ระบุตำแหน่งเชิงมุมของเพลาภายในการปฏิวัติครั้งเดียว
- ตำแหน่งหลายเลี้ยว:แสดงถึงจำนวนรอบการหมุนสะสมภายในช่วงการวัดที่ระบุของตัวเข้ารหัส
ค่าเหล่านี้ช่วยให้ตัวควบคุมการเคลื่อนไหวสามารถตีความตำแหน่งเพลาในช่วงการทำงานที่กว้างขึ้น วิธีการที่แน่นอนที่ใช้ในการเก็บรักษาหรือกู้คืนข้อมูลการเลี้ยวจะขึ้นอยู่กับสถาปัตยกรรมภายในของตัวเข้ารหัสและการออกแบบผลิตภัณฑ์ วิศวกรควรยืนยันลักษณะการทำงานที่ระบุหลังจากการไฟฟ้าขัดข้อง แทนที่จะคิดว่าตัวเข้ารหัสแบบหลายเลี้ยวทุกตัวทำงานเหมือนกัน
การตรวจจับด้วยแสงยังให้ข้อได้เปรียบในสภาพแวดล้อมที่การรบกวนของสนามแม่เหล็กส่งผลต่อเทคโนโลยีการตรวจจับอื่นๆ อย่างไรก็ตาม ประสิทธิภาพโดยรวมยังคงขึ้นอยู่กับคุณภาพการติดตั้ง การจัดการสัญญาณรบกวนทางไฟฟ้า การจัดตำแหน่งทางกล และสภาวะการทำงานที่ระบุของตัวเข้ารหัส
ข้อมูลจำเพาะทางเทคนิคที่สำคัญของ EC-Micro Series
การประเมินพารามิเตอร์ทางเทคนิคก่อนการจัดซื้อช่วยให้วิศวกรตรวจสอบความเข้ากันได้ทางกล ข้อกำหนดในการสื่อสาร และประสิทธิภาพการวางตำแหน่งที่คาดหวัง ข้อมูลจำเพาะต่อไปนี้ได้รับการเผยแพร่สำหรับตัวเข้ารหัสโฟโตอิเล็กทริคแบบหลายเลี้ยวสัมบูรณ์ขนาดเล็ก EC-Micro
| พารามิเตอร์ | ข้อมูลจำเพาะ | การพิจารณาทางวิศวกรรม |
|---|---|---|
| เส้นผ่านศูนย์กลางภายนอก | 8–26 มม | รองรับรูปแบบอุปกรณ์ที่มีขนาดกะทัดรัด |
| มิติข้อมูลอ้างอิง | Ø19 มม. × 14.5 มม | ยืนยันการกำหนดค่าที่เลือก |
| ปณิธาน | 17 บิต | ให้ปริมาณตำแหน่งที่ดี |
| อินเตอร์เฟซเอาท์พุท | อาร์เอส485 | ตรวจสอบความเข้ากันได้ของโปรโตคอลและคอนโทรลเลอร์ |
| อัตรารับส่งข้อมูล | 2.5 Mbps | ยืนยันการตั้งค่าการสื่อสารที่รองรับ |
| ช่วงเลี้ยวหลายรอบ | 24 บิตที่ความละเอียด 17 บิต; 16 บิตที่ความละเอียด 23 บิต | ยืนยันการกำหนดค่าที่จำเป็น |
| ความเร็วสูงสุดที่อนุญาต | 20,000 รอบต่อนาที | สังเกตขีดจำกัดทางกลและทางไฟฟ้า |
| แรงดันไฟฟ้า | กระแสตรง 5 โวลต์ ±5% | จัดหาแหล่งจ่ายไฟที่เข้ากันได้ |
| วัสดุที่อยู่อาศัย | อลูมิเนียม | พิจารณาการติดตั้งและสภาวะความร้อน |
| ระดับการป้องกัน | IP40 หลังการติดตั้ง | ประเมินการสัมผัสฝุ่นและความชื้น |
| อุณหภูมิในการทำงาน | -20°ซ ถึง +85°ซ | ตรวจสอบสภาพแวดล้อมของอุปกรณ์จริง |
| การเชื่อมต่อไฟฟ้า | อินเทอร์เฟซการบัดกรี PCB 5 พิน | วางแผนเค้าโครง PCB และกระบวนการเดินสายไฟ |
หมายเหตุข้อกำหนดที่สำคัญ:ข้อมูลผลิตภัณฑ์ที่เผยแพร่จะแสดงช่วงการหมุนหลายรอบที่แตกต่างกันสำหรับการกำหนดค่าความละเอียดที่แตกต่างกัน ยืนยันรุ่นที่ต้องการ รายละเอียดการสื่อสาร ขนาดทางกล และข้อกำหนดความแม่นยำที่เกี่ยวข้องกับซัพพลายเออร์ก่อนที่จะสรุปการออกแบบ
ข้อดีหลักสำหรับการควบคุมการเคลื่อนไหวที่แม่นยำ
1. การออกแบบที่กะทัดรัดสำหรับอุปกรณ์ที่มีพื้นที่จำกัด
การย่อขนาดเป็นความท้าทายที่สำคัญในหุ่นยนต์และเครื่องจักรที่มีความแม่นยำสมัยใหม่ ซีรี่ส์ EC-Micro มีเส้นผ่านศูนย์กลางภายนอกตั้งแต่ 8 มม. ถึง 26 มม. ช่วยให้นักออกแบบรวมการตอบสนองตำแหน่งเข้ากับชุดมอเตอร์ขนาดกะทัดรัด โครงสร้างกลวงยังสามารถรองรับการบูรณาการทางกล โดยที่ต้องมีเพลาหรือทางเดินตรงกลาง ทั้งนี้ขึ้นอยู่กับการกำหนดค่าที่เลือก
2. ข้อเสนอแนะตำแหน่งที่มีความละเอียดสูง
ความละเอียด 17 บิตที่ระบุไว้รองรับการแสดงตำแหน่งเชิงมุมที่ละเอียด ความละเอียดที่สูงขึ้นสามารถช่วยให้คอนโทรลเลอร์ระบุการเปลี่ยนแปลงตำแหน่งที่น้อยลงได้ แต่ไม่ได้รับประกันความแม่นยำของระบบที่เทียบเท่าโดยอัตโนมัติ ความแม่นยำของเอ็นโค้ดเดอร์ ความสามารถในการทำซ้ำ การประกบเพลา ฟันเฟืองทางกล และประสิทธิภาพของลูปควบคุมต้องได้รับการพิจารณาด้วย
3. การวัดตำแหน่งแบบเลี้ยวหลายรอบ
การตอบสนองแบบเลี้ยวเดียวจะระบุตำแหน่งเชิงมุมภายในการหมุนครั้งเดียว ในขณะที่การตอบสนองแบบหลายเลี้ยวจะขยายการวัดตำแหน่งในการหมุนหลายรอบ สิ่งนี้มีประโยชน์ในกลไกที่การเคลื่อนที่ของเพลาดำเนินต่อไปผ่านการหมุนหลายครั้ง และผู้ควบคุมต้องการข้อมูลทั้งเชิงมุมและการเลี้ยว
4. การทำงานด้วยความเร็วสูง
ด้วยความเร็วสูงสุดที่อนุญาตที่เผยแพร่ไว้ที่ 20,000 RPM ตัวเข้ารหัสมีไว้สำหรับการใช้งานที่ต้องการการตอบสนองแบบหมุนความเร็วสูง ขีดจำกัดการทำงานจริงยังต้องคำนึงถึงมอเตอร์ คัปปลิ้ง การจัดติดตั้ง วงจรการสื่อสาร และความสามารถของตัวควบคุมในการประมวลผลข้อมูลตำแหน่งของ
5. การตรวจจับด้วยแสงเพื่อการจัดการสัญญาณรบกวน
การตรวจจับโฟโตอิเล็กทริคอาศัยการตรวจจับด้วยแสงมากกว่าการวัดสนามแม่เหล็ก สิ่งนี้อาจเป็นประโยชน์ในระบบที่มีปัญหาการรบกวนทางแม่เหล็ก อย่างไรก็ตาม ตัวเข้ารหัสแบบออปติคอลยังคงต้องการการป้องกันทางไฟฟ้า การต่อสายดิน การป้องกันทางกล และแนวทางปฏิบัติในการติดตั้งที่เหมาะสม
การใช้งานทางอุตสาหกรรมและกรณีการใช้งาน
การรวมกันของขนาดจิ๋วและการป้อนกลับแบบหลายรอบทำให้ตัวเข้ารหัสนี้เกี่ยวข้องกับแอปพลิเคชันควบคุมการเคลื่อนไหวขั้นสูงหลายรายการ
มอเตอร์ไร้คอร์และระบบเซอร์โวขนาดเล็ก
มอเตอร์ไร้คอร์ถูกนำมาใช้ในงานที่เน้นความเฉื่อยต่ำ โครงสร้างกะทัดรัด และการเคลื่อนไหวที่ตอบสนอง ตัวเข้ารหัสขนาดเล็กสามารถให้การตอบสนองตำแหน่งเพลาในขณะที่ยังคงรักษาพื้นที่การติดตั้งอันมีค่า วิศวกรควรจับคู่อินเทอร์เฟซเพลาของตัวเข้ารหัส อัตราความเร็ว และข้อกำหนดด้านการสื่อสารกับชุดประกอบมอเตอร์
มือที่คล่องแคล่วของหุ่นยนต์
มือหุ่นยนต์ประกอบด้วยข้อต่อขนาดเล็กหลายข้อต่อที่ต้องประสานการเคลื่อนไหวของนิ้วและตอบสนองต่อคำสั่งที่เปลี่ยนแปลง การตอบรับตำแหน่งที่แน่นอนสามารถช่วยให้ผู้ควบคุมระบุตำแหน่งข้อต่อและปรับปรุงการเคลื่อนไหวที่ทำซ้ำได้ ผลลัพธ์สุดท้ายขึ้นอยู่กับสถาปัตยกรรมการตรวจจับ กลไก และการควบคุมที่สมบูรณ์
โมดูล ZR และกลไกการเคลื่อนที่แบบคอมแพค
โมดูล ZR และกลไกความแม่นยำอื่นๆ มักจะรวมการเคลื่อนที่แบบหมุนและเชิงเส้นเข้าไว้ในพื้นที่การติดตั้งที่จำกัด ตัวเข้ารหัสขนาดกะทัดรัดสามารถรองรับการป้อนกลับแบบหมุนในมอเตอร์หรือชุดเกียร์ ช่วยให้ระบบควบคุมประสานการเคลื่อนที่ตามความต้องการในการทำงานของเครื่องจักร
การใช้งานที่เป็นไปได้อื่น ๆ
- อุปกรณ์อัตโนมัติทางอุตสาหกรรมขนาดเล็ก
- กลไกการวางตำแหน่งที่แม่นยำ
- ข้อต่อหุ่นยนต์และแอคทูเอเตอร์ขนาดกะทัดรัด
- ชุดประกอบเซอร์โวมอเตอร์กระแสตรงขนาดเล็ก
- อุปกรณ์เฉพาะทางที่ต้องการการตอบสนองแบบหมุนหลายรอบ
หากต้องการมุมมองที่กว้างขึ้นของเทคโนโลยีป้อนกลับที่มีอยู่ วิศวกรยังสามารถสำรวจหมวดหมู่ผลิตภัณฑ์ตัวเข้ารหัสโฟโตอิเล็กทริคได้อีกด้วย
วิธีการเลือกตัวเข้ารหัสที่เหมาะสม
การเลือกตัวเข้ารหัสต้องใช้มากกว่าการเปรียบเทียบความละเอียดหรือความเร็วสูงสุด กระบวนการคัดเลือกที่เชื่อถือได้เริ่มต้นด้วยการออกแบบทางกลและข้อกำหนดด้านการทำงานของระบบควบคุม
- กำหนดช่วงการวัดกำหนดความละเอียดเชิงมุมที่ต้องการต่อการปฏิวัติและจำนวนรอบทั้งหมดที่ต้องวัด
- ยืนยันข้อกำหนดด้านความถูกต้องแยกแยะระหว่างความละเอียด ความแม่นยำสัมบูรณ์ ความสามารถในการทำซ้ำ และข้อผิดพลาดของตำแหน่งที่อนุญาต
- ตรวจสอบขนาดทางกลตรวจสอบเส้นผ่านศูนย์กลางภายนอก ความสูงโดยรวม เส้นผ่านศูนย์กลางเพลา ขนาดรูกลวง สกรูยึด และระยะการเคลื่อนที่ของเพลาที่อนุญาต
- ตรวจสอบความเข้ากันได้ของการสื่อสารยืนยันอินเทอร์เฟซ RS485 โปรโตคอลการสื่อสารที่รองรับ อัตรารับส่งข้อมูล รูปแบบข้อมูล และการกำหนดค่าตัวควบคุม
- ประเมินความต้องการทางไฟฟ้าตรวจสอบแรงดันไฟฟ้าของแหล่งจ่าย การใช้กระแสไฟ การออกแบบตัวเชื่อมต่อ รอยเท้า PCB และสภาวะสัญญาณรบกวนทางไฟฟ้า
- ตรวจสอบสภาพการทำงานจับคู่อุณหภูมิการทำงาน ระดับการป้องกัน ความเร็วในการหมุน และสภาพแวดล้อมการติดตั้งให้ตรงกับการใช้งาน
- ยืนยันพฤติกรรมการสูญเสียพลังงานพิจารณาว่ารุ่นที่เลือกจัดการกับข้อมูลการเลี้ยวหลายรอบระหว่างไฟฟ้าขัดข้องและรีสตาร์ทอย่างไร
เมื่อการใช้งานต้องใช้เทคโนโลยีการวัดที่แตกต่างกัน ให้เปรียบเทียบการออกแบบกับตัวเข้ารหัสโฟโตอิเล็กทริคแบบหมุนรอบเดียวแบบสัมบูรณ์หรือตัวเข้ารหัสแบบเหนี่ยวนำสัมบูรณ์ ทางเลือกเหล่านี้ตอบสนองความต้องการผลตอบรับที่แตกต่างกัน และควรได้รับการประเมินเทียบกับการออกแบบระบบจริง
ข้อควรพิจารณาในการติดตั้งและบูรณาการ
แม้แต่ตัวเข้ารหัสที่มีความละเอียดสูงก็ไม่สามารถชดเชยการติดตั้งกลไกที่ไม่ดีหรือตัวควบคุมที่เข้ากันไม่ได้ กระบวนการบูรณาการที่มีโครงสร้างช่วยปกป้องเซ็นเซอร์และปรับปรุงความสม่ำเสมอของการตอบรับการเคลื่อนไหว
- การจัดตำแหน่งทางกล:รักษาเพลาตัวเข้ารหัสและเพลามอเตอร์ให้อยู่ในแนวที่ถูกต้องและอยู่ภายในขีดจำกัดการเคลื่อนที่ในแนวรัศมีและแนวแกนที่ระบุ
- การติดตั้งที่ปลอดภัย:ใช้วิธีการติดตั้งที่แนะนำและหลีกเลี่ยงแรงที่มากเกินไปต่อตัวเครื่องหรือการเชื่อมต่อ PCB
- คุณภาพไฟฟ้า:รักษาแรงดันไฟจ่ายที่ระบุ และใช้วิธีปฏิบัติในการต่อลงดินและควบคุมเสียงรบกวนอย่างเหมาะสม
- การทดสอบการสื่อสาร:ตรวจสอบรูปแบบข้อมูล อัตรารับส่งข้อมูล เวลาตอบสนอง และการจัดการข้อผิดพลาดฝั่งคอนโทรลเลอร์
- การตรวจสอบตำแหน่ง:เปรียบเทียบตำแหน่งที่รายงานกับข้อมูลอ้างอิงที่เหมาะสมระหว่างการทดสอบเดินเครื่องและสภาพการปฏิบัติงานของตัวแทน
- การคุ้มครองสิ่งแวดล้อม:คำนึงถึงระดับการป้องกัน IP40 ที่เผยแพร่ และให้การป้องกันตัวเครื่องเพิ่มเติม หากแอปพลิเคชันต้องการ
สำหรับการออกแบบใหม่ การทดสอบควรครอบคลุมถึงการสตาร์ท การทำงานปกติ การเปลี่ยนทิศทาง ความเร็วสูงสุดที่คาดหวัง และการฟื้นตัวหลังไฟฟ้าขัดข้อง การตรวจสอบเหล่านี้ช่วยระบุปัญหาการรวมก่อนที่อุปกรณ์จะเข้าสู่การผลิต
คำถามที่พบบ่อย
1. อะไรคือความแตกต่างที่สำคัญระหว่างตัวเข้ารหัสแบบหลายเลี้ยวสัมบูรณ์และตัวเข้ารหัสแบบเพิ่มหน่วย?
ตัวเข้ารหัสแบบหลายเลี้ยวสัมบูรณ์รายงานตำแหน่งที่เข้ารหัสซึ่งรวมถึงตำแหน่งเชิงมุมและข้อมูลการเลี้ยวภายในช่วงที่ระบุ ตัวเข้ารหัสส่วนเพิ่มจะรายงานการเคลื่อนไหวผ่านการเปลี่ยนแปลงของสัญญาณ และโดยทั่วไปจำเป็นต้องมีการอ้างอิงหรือกลยุทธ์การนับที่เชื่อถือได้เพื่อสร้างตำแหน่งที่แน่นอน ตัวเลือกที่เหมาะสมที่สุดขึ้นอยู่กับพฤติกรรมการเริ่มต้นของแอปพลิเคชัน ข้อกำหนดด้านตำแหน่ง และการออกแบบตัวควบคุม
2. EC-Micro Absolute Multi-turn Photoelectric Encoder รองรับความละเอียดเท่าใด
ข้อมูลจำเพาะของ EC-Micro ที่เผยแพร่ประกอบด้วยการกำหนดค่าความละเอียด 17 บิต ข้อมูลผลิตภัณฑ์ยังแสดงรายการการกำหนดค่า 23 บิตที่เกี่ยวข้องกับช่วงการหมุนหลายรอบที่แตกต่างกัน ยืนยันรุ่นและการกำหนดค่าที่แม่นยำก่อนซื้อ และจำไว้ว่าความละเอียดไม่เท่ากับความแม่นยำสัมบูรณ์
3. ตัวเข้ารหัสนี้สามารถทำงานที่ความเร็วในการหมุนสูงได้หรือไม่?
ความเร็วสูงสุดที่อนุญาตคือ 20,000 RPM ประสิทธิภาพการทำงานจริงขึ้นอยู่กับส่วนประกอบทางกล พิกัดความเผื่อในการติดตั้ง อินเทอร์เฟซทางไฟฟ้า และตัวควบคุม วิศวกรควรตรวจสอบระบบทั้งหมดภายใต้สภาวะการทำงานที่ต้องการ
4. การใช้งานใดที่ได้ประโยชน์มากที่สุดจากโฟโตอิเล็กทริคเอ็นโค้ดเดอร์แบบหลายเลี้ยวขนาดเล็ก
การใช้งานทั่วไป ได้แก่ มอเตอร์ไร้แกน มือที่คล่องแคล่วของหุ่นยนต์ โมดูล ZR ระบบเซอร์โวขนาดเล็ก และอุปกรณ์อัตโนมัติขนาดกะทัดรัด ระบบเหล่านี้จะได้ประโยชน์เมื่อพื้นที่การติดตั้งมีจำกัด แต่การตอบสนองตำแหน่งหมุนที่แม่นยำยังคงเป็นสิ่งสำคัญ
5. ผู้ซื้อควรยืนยันอะไรก่อนสั่งซื้อ?
ผู้ซื้อควรยืนยันความละเอียด ช่วงเลี้ยวหลายรอบ โปรโตคอลการสื่อสาร ขนาด ความเข้ากันได้ของเพลา ความเร็วในการทำงาน แรงดันไฟฟ้าของแหล่งจ่ายไฟ ระดับการป้องกัน อุณหภูมิในการทำงาน และพฤติกรรมการสูญเสียพลังงาน การระบุรุ่นมอเตอร์ ภาพวาดการติดตั้ง และข้อมูลจำเพาะของตัวควบคุมสามารถช่วยให้ซัพพลายเออร์แนะนำการกำหนดค่าที่เข้ากันได้
สรุป: ค้นหาโซลูชันการตอบสนองการเคลื่อนไหวที่เหมาะสม
โฟโตอิเล็กทริคเอ็นโค้ดเดอร์แบบหลายเลี้ยวแบบ Absolute Multi Turn สามารถรองรับการป้อนกลับแบบหมุนที่แม่นยำในระบบควบคุมการเคลื่อนไหวประสิทธิภาพสูงขนาดกะทัดรัด การผสมผสานระหว่างการตรวจจับด้วยแสง การวัดแบบหลายรอบ เอาต์พุตความละเอียดสูง และโครงสร้างขนาดเล็ก ทำให้เป็นตัวเลือกที่เกี่ยวข้องสำหรับหุ่นยนต์ มอเตอร์ไร้แกน และอุปกรณ์อัตโนมัติที่มีพื้นที่จำกัด อย่างไรก็ตาม การใช้งานที่ประสบความสำเร็จนั้นขึ้นอยู่กับการเลือกการกำหนดค่าที่ถูกต้อง และตรวจสอบความถูกต้องของระบบเครื่องกลและไฟฟ้าที่สมบูรณ์
โซลูชันควบคุมการเคลื่อนไหวของ Jingyue ได้รับการออกแบบมาเพื่อตอบสนองความต้องการในการบูรณาการกับแอปพลิเคชันระบบอัตโนมัติขั้นสูง หากคุณกำลังประเมินตัวเข้ารหัสขนาดเล็กสำหรับโปรเจ็กต์ใหม่หรืออัปเกรดระบบควบคุมการเคลื่อนไหวที่มีอยู่ ให้ตรวจสอบข้อมูลจำเพาะของผลิตภัณฑ์และติดต่อเราเพื่อหารือเกี่ยวกับความละเอียด ขนาดเพลา อินเทอร์เฟซการสื่อสาร และข้อกำหนดในการปรับแต่ง แบ่งปันรายละเอียดการใช้งานของคุณเพื่อช่วยระบุโซลูชันตัวเข้ารหัสที่เหมาะสมสำหรับอุปกรณ์ของคุณ