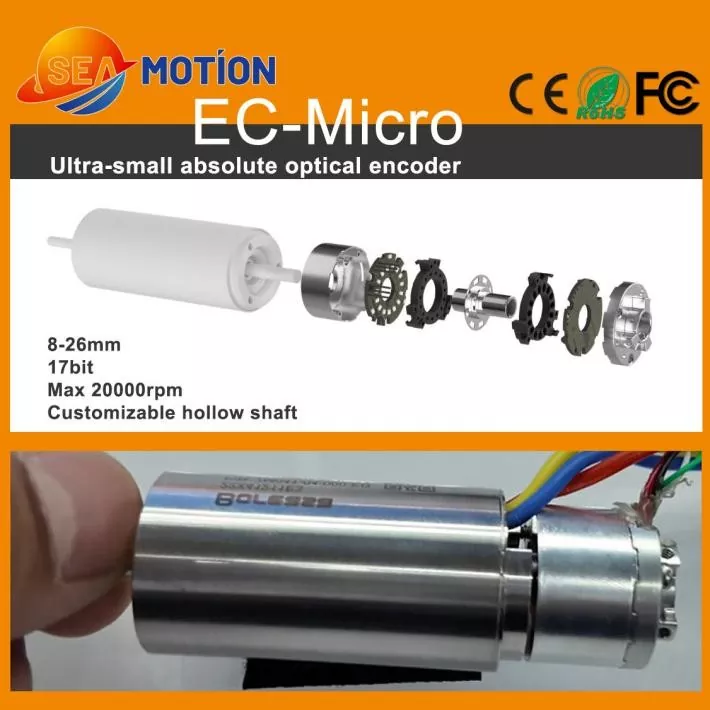
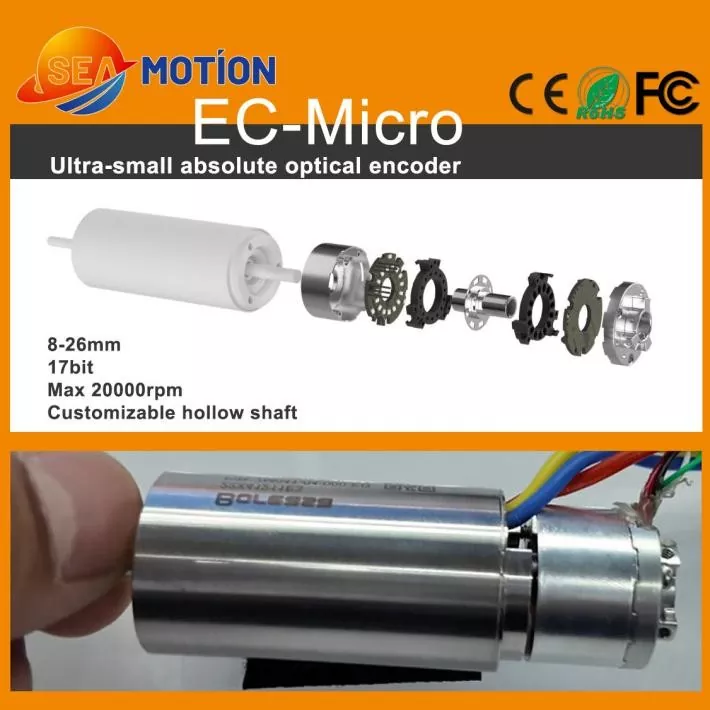
จิงหยูพัฒนาส่วนประกอบควบคุมการเคลื่อนไหวที่มีความแม่นยำสำหรับการใช้งานระบบอัตโนมัติที่มีความต้องการสูงและตัวเข้ารหัสโฟโตอิเล็กทริคแบบเลี้ยวเดี่ยวแบบสัมบูรณ์ได้รับการออกแบบมาสำหรับระบบขนาดกะทัดรัดที่ต้องการการตอบสนองตำแหน่งเชิงมุมที่เชื่อถือได้ ด้วยขนาดจิ๋ว ความละเอียด 17 บิต โครงสร้างเพลากลวง การสื่อสาร RS485 และความเร็วสูงถึง 20,000 RPM ตัวเข้ารหัสนี้จึงเหมาะสำหรับหุ่นยนต์ มอเตอร์ขนาดเล็ก อุปกรณ์ทางการแพทย์ และระบบอัตโนมัติที่มีความแม่นยำ
โฟโตอิเล็กทริคเอนโค้ดเดอร์แบบหมุนรอบเดียวแบบสัมบูรณ์เป็นอุปกรณ์ป้อนกลับแบบหมุนที่มีความแม่นยำ ซึ่งกำหนดตำแหน่งเพลาภายในการปฏิวัติครั้งเดียว ต่างจากตัวเข้ารหัสแบบเพิ่มหน่วยทั่วไปที่ต้องอาศัยการนับพัลส์ ตัวเข้ารหัสแบบสัมบูรณ์จะให้ค่าตำแหน่งที่กำหนดไว้ซึ่งสอดคล้องกับมุมของเพลา หลักการตรวจจับโฟโตอิเล็กทริคใช้การตรวจจับด้วยแสงเพื่อให้ได้การวัดตำแหน่งที่มีความละเอียดสูงโดยไม่ต้องสัมผัสทางกายภาพระหว่างส่วนประกอบการตรวจจับ สำหรับระบบการเคลื่อนไหวขนาดกะทัดรัด การรวมกันของความละเอียด 17 บิต ช่วงเส้นผ่านศูนย์กลางภายนอกขนาดเล็ก 8–26 มม. โครงสร้างเพลากลวง เอาต์พุต RS485 และความเร็วสูงสุดที่อนุญาต 20,000 RPM ทำให้ตัวเข้ารหัสประเภทนี้เหมาะสำหรับการใช้งานที่พื้นที่ ความเร็ว และประสิทธิภาพการกำหนดตำแหน่งต้องมีความสมดุล
สารบัญ
- ตัวเข้ารหัสโฟโตอิเล็กทริคแบบเลี้ยวเดี่ยวแบบสัมบูรณ์คืออะไร?
- Photoelectric Encoder ทำงานอย่างไร?
- คุณสมบัติหลักคืออะไร?
- ข้อกำหนดทางเทคนิคหลักคืออะไร?
- ตัวเข้ารหัสนี้ใช้ที่ไหน?
- วิศวกรควรเลือกตัวเข้ารหัสที่เหมาะสมอย่างไร
- สิ่งที่ควรพิจารณาระหว่างการติดตั้ง?
- คำถามที่พบบ่อย
- บทสรุป
ตัวเข้ารหัสโฟโตอิเล็กทริคแบบเลี้ยวเดี่ยวแบบสัมบูรณ์คืออะไร?
โฟโตอิเล็กทริคเอนโค้ดเดอร์แบบหมุนรอบเดียวแบบสัมบูรณ์คือเซ็นเซอร์ตำแหน่งแบบหมุนที่ออกแบบมาเพื่อระบุตำแหน่งเชิงมุมที่แน่นอนของเพลาที่กำลังหมุนภายใน 360 องศา ตำแหน่งเชิงมุมแต่ละตำแหน่งสอดคล้องกับค่าตำแหน่งดิจิทัลที่ไม่ซ้ำกัน ช่วยให้ระบบควบคุมสามารถระบุตำแหน่งเพลาได้โดยตรง
คำว่า "รอบเดียว" หมายความว่าตัวเข้ารหัสจะวัดตำแหน่งเชิงมุมภายในรอบเดียว แทนที่จะติดตามรอบหลายรอบอย่างต่อเนื่อง ทำให้เหมาะสำหรับกลไกแบบหมุนที่ต้องการการวางตำแหน่งเลี้ยวเดี่ยวที่แม่นยำเป็นข้อกำหนดหลัก
"โฟโตอิเล็กทริค" อธิบายถึงเทคโนโลยีการตรวจจับ โดยทั่วไปตัวเข้ารหัสจะใช้แหล่งกำเนิดแสง แผ่นแสงที่เข้ารหัส และส่วนประกอบการตรวจจับโฟโตอิเล็กทริคเพื่อแปลงการหมุนของเพลาให้เป็นสัญญาณไฟฟ้า เนื่องจากกระบวนการตรวจจับเป็นแบบไร้การสัมผัส เทคโนโลยีออพติคัลจึงสามารถให้การป้อนกลับที่เสถียร ในขณะเดียวกันก็หลีกเลี่ยงการสัมผัสทางกลไกระหว่างองค์ประกอบการตรวจจับ
โครงสร้างขนาดเล็กมีความสำคัญอย่างยิ่งสำหรับอุปกรณ์ระบบอัตโนมัติสมัยใหม่ ด้วยเส้นผ่านศูนย์กลางภายนอกที่มีอยู่ตั้งแต่ประมาณ 8 มม. ถึง 26 มม. ตัวเข้ารหัสขนาดกะทัดรัดจึงสามารถรวมเข้ากับมอเตอร์และกลไกขนาดเล็กที่มีพื้นที่การติดตั้งจำกัด
สำหรับข้อมูลเพิ่มเติมเกี่ยวกับเทคโนโลยีป้อนกลับด้วยแสง วิศวกรยังสามารถสำรวจโซลูชันตัวเข้ารหัสโฟโตอิเล็กทริค เมื่อเปรียบเทียบเทคโนโลยีการตรวจจับแบบโรตารีต่างๆ
Photoelectric Encoder ทำงานอย่างไร?
หลักการทำงานของตัวเข้ารหัสโฟโตอิเล็กทริคสัมบูรณ์เกี่ยวข้องกับกระบวนการประสานงานหลายประการ:
- การหมุนเพลา:เพลาตัวเข้ารหัสหมุนไปพร้อมกับมอเตอร์หรือระบบส่งกำลังแบบกลไก
- การเข้ารหัสด้วยแสง:แผ่นดิสก์ที่มีรหัสแม่นยำจะหมุนไปพร้อมกับเพลาและสร้างรูปแบบการมองเห็นที่เปลี่ยนแปลงไป
- การตรวจจับแสง:โฟโตอิเล็กทริคเซนเซอร์ตรวจจับการเปลี่ยนแปลงทางแสงที่เกิดจากจานหมุน
- การประมวลผลสัญญาณ:วงจรอิเล็กทรอนิกส์ภายในจะประมวลผลสัญญาณที่ตรวจพบเป็นข้อมูลตำแหน่ง
- เอาท์พุทดิจิตอล:ตัวเข้ารหัสจะส่งข้อมูลตำแหน่งไปยังตัวควบคุมการเคลื่อนไหวผ่านอินเทอร์เฟซการสื่อสารที่ระบุ
กระบวนการนี้ช่วยให้ตัวควบคุมได้รับค่าตำแหน่งเชิงมุม แทนที่จะอาศัยเฉพาะพัลส์การเคลื่อนไหวที่สะสมเท่านั้น ผลที่ได้คือการตอบสนองตำแหน่งสัมบูรณ์จึงมีประโยชน์ในการใช้งานที่มีการเคลื่อนที่อย่างแม่นยำ ซึ่งจำเป็นต้องระบุตำแหน่งเพลาปัจจุบันอย่างแม่นยำ
คุณสมบัติหลักคืออะไร?
ขนาดเล็กสำหรับอุปกรณ์ที่มีพื้นที่จำกัด
กลไกอัตโนมัติขนาดกะทัดรัดมักมีพื้นที่การติดตั้งจำกัดมาก ช่วงเส้นผ่านศูนย์กลางภายนอกของตัวเข้ารหัส 8–26 มม. ช่วยให้นักออกแบบสามารถรวมการตอบสนองตำแหน่งเข้ากับมอเตอร์ขนาดเล็ก ข้อต่อหุ่นยนต์ เครื่องมือทางการแพทย์ และกลไกอื่นๆ ที่จัดเรียงอย่างหนาแน่น
ความละเอียด 17 บิต
ตัวเข้ารหัสมีความละเอียด 17 บิต ทำให้ระบบควบคุมสามารถแยกแยะการเปลี่ยนแปลงเล็กๆ น้อยๆ ในตำแหน่งเชิงมุมได้ ความละเอียดสูงมีประโยชน์อย่างยิ่งในการใช้งานที่เกี่ยวข้องกับการวางตำแหน่งที่แม่นยำ การเคลื่อนไหวของหุ่นยนต์ที่ละเอียดอ่อน และกลไกเซอร์โวขนาดกะทัดรัด
อย่างไรก็ตาม ไม่ควรสับสนความละเอียดของตัวเข้ารหัสกับความแม่นยำของระบบโดยรวม พิกัดความเผื่อทางกล การวางแนวเพลา การสั่นสะเทือน ประสิทธิภาพของตัวควบคุม คุณลักษณะของมอเตอร์ และสภาวะการติดตั้ง ล้วนส่งผลต่อผลลัพธ์ของการวางตำแหน่งขั้นสุดท้าย
ความสามารถด้านความเร็วสูง
มอเตอร์ขนาดเล็กสามารถทำงานที่ความเร็วรอบสูง โดยเฉพาะอย่างยิ่งในแอคชูเอเตอร์ขนาดกะทัดรัดและอุปกรณ์ที่มีความแม่นยำ ความเร็วสูงสุดที่อนุญาตที่ระบุสูงสุดถึง 20,000 RPM ทำให้ตัวเข้ารหัสเหมาะสำหรับการใช้งานความเร็วสูงที่เลือก เมื่อมอเตอร์และระบบกลไกทั้งหมดได้รับการออกแบบตามนั้น
การก่อสร้างเพลากลวง
การออกแบบเพลากลวงช่วยให้การประกอบรอบเพลามอเตอร์ขนาดเล็กง่ายขึ้น นอกจากนี้ยังสามารถช่วยลดพื้นที่ที่จำเป็นสำหรับการมีเพศสัมพันธ์ทางกลเมื่อเปรียบเทียบกับการจัดเรียงเพลาตันแบบทั่วไป
การสื่อสารแบบดิจิตอล RS485
ตัวเข้ารหัสใช้อินเทอร์เฟซเอาต์พุต RS485 และรองรับอัตรารับส่งข้อมูลที่ระบุที่ 2.5 Mbps นี่เป็นโซลูชันการสื่อสารแบบดิจิทัลสำหรับการส่งข้อมูลตำแหน่งระหว่างตัวเข้ารหัสและอุปกรณ์อิเล็กทรอนิกส์ควบคุมที่เข้ากันได้
การตรวจจับด้วยแสง
การตรวจจับโฟโตอิเล็กทริคเป็นวิธีการตรวจจับตำแหน่งแบบไม่สัมผัส อาจมีประโยชน์อย่างยิ่งในการใช้งานที่นักออกแบบต้องการการตอบสนองด้วยแสงมากกว่าเทคโนโลยีการตรวจจับแม่เหล็ก
ข้อกำหนดทางเทคนิคหลักคืออะไร?
การทำความเข้าใจพารามิเตอร์ทางเทคนิคถือเป็นสิ่งสำคัญเมื่อรวมตัวเข้ารหัสเข้ากับเครื่องจักรใหม่ ตารางต่อไปนี้สรุปข้อกำหนดหลักที่เกี่ยวข้องกับการกำหนดค่าตัวเข้ารหัสขนาดเล็ก
| พารามิเตอร์ทางเทคนิค | ข้อมูลจำเพาะ | ทำไมมันถึงสำคัญ |
|---|---|---|
| ปณิธาน | 17 บิต | ให้การตอบสนองตำแหน่งเชิงมุมที่ดี |
| อินเตอร์เฟซเอาท์พุท | อาร์เอส485 | รองรับการสื่อสารแบบดิจิทัลด้วยคอนโทรลเลอร์ที่เข้ากันได้ |
| อัตรารับส่งข้อมูล | 2.5 Mbps | รองรับการสื่อสารข้อมูลตำแหน่งความเร็วสูง |
| เส้นผ่านศูนย์กลางภายนอก | 8–26 มม | เหมาะสำหรับโครงสร้างทางกลที่มีขนาดกะทัดรัด |
| มิติข้อมูลทั่วไป | Ø19 มม. × สูง 14.5 มม | ให้พื้นที่การติดตั้งขนาดเล็ก |
| เส้นผ่านศูนย์กลางเพลา มอเตอร์ รองรับการใช้งาน | 4–6 มม | รองรับการรวมมอเตอร์ขนาดเล็ก |
| ความเร็วสูงสุดที่อนุญาต | 20,000 รอบต่อนาที | เหมาะสำหรับการใช้งานมอเตอร์ความเร็วสูงที่เลือก |
| แรงดันไฟฟ้าขาเข้า | กระแสตรง 5V ± 5% | กำหนดแหล่งจ่ายไฟฟ้าที่ต้องการ |
| การดำเนินงานในปัจจุบัน | ≤150 mA ไม่มีโหลด | ช่วยกำหนดข้อกำหนดด้านแหล่งจ่ายไฟ |
| ระดับการป้องกัน | IP40 หลังการติดตั้ง | กำหนดระดับการป้องกันที่ต้องการ |
| อุณหภูมิในการทำงาน | -20°ซ ถึง 85°ซ | กำหนดสภาพแวดล้อมการทำงานที่แนะนำ |
| วัสดุที่อยู่อาศัย | อลูมิเนียม | ให้โครงสร้างตู้ที่กะทัดรัดและทนทาน |
| วัสดุดิสก์รหัส | สแตนเลส | รองรับการสร้างการเข้ารหัสด้วยแสงที่เสถียร |
| การรับรอง | CE, RoHS, FCC | รองรับข้อกำหนดการปฏิบัติตามข้อกำหนดที่เกี่ยวข้อง |
| การรับประกัน | 1 ปี | ให้ระยะเวลาการรับประกันที่กำหนดไว้ |
โครงสร้างที่เผยแพร่ยังระบุสกรูยึด M2, ส่วนต่อประสานการบัดกรี PCB ห้าพิน, การเคลื่อนที่ของเพลาแนวรัศมี ±0.1 มม. และการเคลื่อนที่ตามแนวแกน ±0.1 มม. ควรพิจารณาพารามิเตอร์เหล่านี้ในระหว่างการบูรณาการทางกลและทางไฟฟ้า
ตัวเข้ารหัสนี้ใช้ที่ไหน?
มอเตอร์ขนาดเล็ก
มอเตอร์ขนาดกะทัดรัดที่ใช้ในอุปกรณ์ที่มีความแม่นยำมักต้องการส่วนประกอบป้อนกลับที่ใช้พื้นที่น้อยมาก ตัวเข้ารหัสสัมบูรณ์ขนาดเล็กสามารถให้ข้อมูลตำแหน่งที่มีความละเอียดสูงโดยไม่ต้องเพิ่มขนาดการประกอบมอเตอร์โดยรวมอย่างมีนัยสำคัญ
มือที่คล่องแคล่วของหุ่นยนต์
มือหุ่นยนต์ต้องใช้แอคทูเอเตอร์ขนาดกะทัดรัดหลายตัวเพื่อควบคุมนิ้วและข้อต่อ การตอบสนองจากตำแหน่งเป็นสิ่งสำคัญสำหรับการประสานการเคลื่อนไหวเหล่านี้ ในขณะที่ขนาดตัวเข้ารหัสขนาดเล็กช่วยให้นักออกแบบรักษาสถาปัตยกรรมแอคชูเอเตอร์ขนาดกะทัดรัดได้
มอเตอร์ไร้คอร์
มอเตอร์ไร้คอร์ถูกนำมาใช้ในการใช้งานที่มีความสำคัญต่อความเฉื่อยต่ำและการตอบสนองแบบไดนามิกที่รวดเร็ว การรวมมอเตอร์ดังกล่าวเข้ากับตัวเข้ารหัสความละเอียดสูงสามารถให้การตอบสนองที่จำเป็นสำหรับการควบคุมการเคลื่อนไหวที่แม่นยำ
อุปกรณ์การแพทย์
อุปกรณ์ทางการแพทย์ที่มีความแม่นยำอาจมีมอเตอร์ขนาดเล็กและกลไกการกำหนดตำแหน่ง สามารถใช้ตัวเข้ารหัสแบบออปติคัลขนาดกะทัดรัดสำหรับการใช้งานที่ต้องการการตอบสนองแบบหมุนที่แม่นยำ โดยที่ผลิตภัณฑ์ที่สมบูรณ์จะต้องตรงตามการออกแบบอุปกรณ์ทางการแพทย์และข้อกำหนดด้านกฎระเบียบที่เกี่ยวข้อง
ระบบอัตโนมัติทางอุตสาหกรรม
เครื่องจักรอัตโนมัติ โมดูลกำหนดตำแหน่งที่แม่นยำ ระบบหุ่นยนต์ และกลไกเซอร์โวขนาดกะทัดรัดล้วนต้องการการตอบสนองเชิงมุมที่เชื่อถือได้ ความละเอียด อินเทอร์เฟซการสื่อสาร และโครงสร้างที่กะทัดรัดของตัวเข้ารหัสทำให้มีความเกี่ยวข้องกับการใช้งานระบบอัตโนมัติต่างๆ
- เซอร์โวมอเตอร์ขนาดเล็ก
- ข้อต่อหุ่นยนต์ที่มีความแม่นยำ
- มือที่คล่องแคล่วของหุ่นยนต์
- ชุดมอเตอร์ไร้แกน
- โมดูลกำหนดตำแหน่งขนาดกะทัดรัด
- กลไกการเคลื่อนไหวทางการแพทย์
- อุปกรณ์อัตโนมัติทางอุตสาหกรรม
- แอคชูเอเตอร์ขนาดเล็กความเร็วสูง
วิศวกรควรเลือกตัวเข้ารหัสที่เหมาะสมอย่างไร
การเลือกตัวเข้ารหัสควรเกี่ยวข้องมากกว่าแค่การเปรียบเทียบความละเอียด วิศวกรควรประเมินระบบการเคลื่อนไหวทั้งหมดก่อนที่จะสรุปแบบจำลอง
- ตรวจสอบพื้นที่ว่าง:ตรวจสอบเส้นผ่านศูนย์กลาง ความสูง ตำแหน่งการติดตั้ง และระยะห่างโดยรอบของเอ็นโค้ดเดอร์
- จับคู่เพลา:ตรวจสอบเส้นผ่านศูนย์กลางของเพลา ข้อกำหนดของเพลากลวง วิธีการต่อพ่วง และการกระจัดในแนวรัศมีและแนวแกนที่อนุญาต
- ประเมินความละเอียด:ตรวจสอบว่าความละเอียด 17 บิตตรงกับตำแหน่งและประสิทธิภาพการควบคุมที่ต้องการหรือไม่
- ยืนยันความเร็วในการหมุน:เปรียบเทียบความเร็วการทำงานสูงสุดของแอปพลิเคชันกับความเร็วที่อนุญาตของตัวเข้ารหัส
- ยืนยันการสื่อสาร:ตรวจสอบให้แน่ใจว่าอินเทอร์เฟซ RS485 และอัตราการสื่อสารเข้ากันได้กับคอนโทรลเลอร์
- ตรวจสอบความต้องการพลังงาน:ยืนยันข้อกำหนดการจ่ายไฟ 5V ±5% และการสิ้นเปลืองกระแสไฟ
- พิจารณาสภาพแวดล้อม:ตรวจสอบอุณหภูมิในการทำงาน ข้อกำหนดในการป้องกัน การสั่นสะเทือน ฝุ่น และปัจจัยด้านสิ่งแวดล้อมอื่นๆ
- พิจารณาการปรับแต่ง:โครงการ OEM อาจต้องการการกำหนดค่าเพลา ขนาด สายเคเบิล อินเทอร์เฟซ หรือโซลูชันการติดตั้งที่แตกต่างกัน
สำหรับระบบการเคลื่อนไหวที่ซับซ้อน แนะนำให้ประเมินตัวเข้ารหัสร่วมกับมอเตอร์ ตัวขับเคลื่อน ตัวควบคุม ระบบส่งกำลังทางกล และอัลกอริธึมป้อนกลับ วิธีการระดับระบบนี้สามารถช่วยให้แน่ใจว่าตัวเข้ารหัสที่เลือกทำงานตามที่คาดไว้หลังจากการรวมระบบ
สิ่งที่ควรพิจารณาระหว่างการติดตั้ง?
การติดตั้งที่เหมาะสมถือเป็นสิ่งสำคัญสำหรับการได้รับผลตอบรับจากตัวเข้ารหัสที่เสถียร แม้แต่เซ็นเซอร์ที่มีความละเอียดสูงก็อาจไม่ให้ประสิทธิภาพของระบบตามที่คาดหวัง หากการติดตั้งทางกลทำให้เกิดการวางแนวที่ไม่ตรงหรือการสั่นสะเทือนมากเกินไป
- รักษาการจัดตำแหน่งเพลาให้ถูกต้องระหว่างการประกอบ
- หลีกเลี่ยงการโหลดในแนวรัศมีหรือแนวแกนมากเกินไปบนเพลาตัวเข้ารหัส
- ปฏิบัติตามขนาดการติดตั้งและข้อกำหนดสกรูที่ระบุ
- ป้องกันพื้นที่การตรวจจับด้วยแสงจากการปนเปื้อนที่ไม่เหมาะสม
- ยืนยันแหล่งจ่ายไฟก่อนเชื่อมต่ออินเทอร์เฟซการสื่อสาร
- ตรวจสอบการเดินสาย RS485 และการตั้งค่าการสื่อสารของคอนโทรลเลอร์
- ทดสอบตัวเข้ารหัสที่ความเร็วต่ำก่อนที่จะเคลื่อนไปยังช่วงการทำงานสูงสุด
- ตรวจสอบความถูกต้องของตำแหน่งและความสามารถในการทำซ้ำภายใต้โหลดการทำงานจริง
สำหรับอุปกรณ์ OEM การทดสอบควรครอบคลุมวงจรการทำงานที่สมบูรณ์ รวมถึงการเร่งความเร็ว การชะลอตัว การหมุนอย่างต่อเนื่อง การวางตำแหน่ง และสภาวะการหยุดฉุกเฉิน หากมี
คำถามที่พบบ่อย
การเลี้ยวครั้งเดียวในตัวเข้ารหัสแบบสัมบูรณ์หมายถึงอะไร
การหมุนครั้งเดียวหมายความว่าตัวเข้ารหัสจะระบุตำแหน่งเชิงมุมของเพลาภายในการหมุน 360 องศาที่สมบูรณ์เพียงครั้งเดียว ได้รับการออกแบบมาเพื่อการใช้งานที่ตำแหน่งเชิงมุมที่แม่นยำภายในการหมุนรอบเดียวเป็นข้อกำหนดหลักในการป้อนกลับ
ความละเอียดของ Absolute Single Turn Photoelectric Encoder คืออะไร?
การกำหนดค่าตัวเข้ารหัสที่อ้างอิงมีความละเอียด 17 บิต ความแม่นยำในการวางตำแหน่งในทางปฏิบัติของระบบที่สมบูรณ์ยังขึ้นอยู่กับความแม่นยำทางกล การวางแนวเพลา คุณลักษณะของมอเตอร์ ประสิทธิภาพของตัวควบคุม และเงื่อนไขการติดตั้ง
ความเร็วการหมุนสูงสุดคือเท่าไร?
ความเร็วสูงสุดที่อนุญาตที่ระบุคือสูงสุด 20,000 RPM วิศวกรควรยืนยันโปรไฟล์ความเร็วที่ต้องการและสภาวะการทำงานสำหรับชุดมอเตอร์และตัวเข้ารหัสทั้งหมดก่อนใช้งาน
ตัวเข้ารหัสใช้อินเทอร์เฟซ RS485 หรือไม่
ใช่. อินเทอร์เฟซเอาต์พุตที่ระบุคือ RS485 โดยมีอัตรารับส่งข้อมูลที่ระบุไว้ที่ 2.5 Mbps ควรยืนยันความเข้ากันได้ของคอนโทรลเลอร์ก่อนที่จะรวมเข้าด้วยกัน
ตัวเข้ารหัสนี้เหมาะสำหรับมอเตอร์ขนาดเล็กหรือไม่
ใช่. ช่วงเส้นผ่านศูนย์กลางภายนอกที่กะทัดรัด โครงสร้างเพลากลวง ความละเอียด 17 บิต และความสามารถด้านความเร็วสูง ทำให้เหมาะสำหรับมอเตอร์ขนาดเล็กและการใช้งานแอคชูเอเตอร์ขนาดกะทัดรัดที่เลือก
ระบุช่วงอุณหภูมิการทำงานไว้ที่ใด?
ช่วงอุณหภูมิการทำงานที่ระบุไว้คือ -20°C ถึง 85°C การใช้งานขั้นสุดท้ายควรได้รับการประเมินสำหรับสภาวะความร้อนที่เกิดขึ้นจริง โดยเฉพาะอย่างยิ่งเมื่อมีการติดตั้งตัวเข้ารหัสภายในมอเตอร์หรือตัวเครื่องที่ปิดล้อม
สามารถปรับแต่งตัวเข้ารหัสสำหรับการใช้งาน OEM ได้หรือไม่
การปรับแต่งสามารถพิจารณาได้ตามความต้องการของโครงการ วิศวกรควรให้รายละเอียด เช่น ขนาดเพลา พื้นที่ติดตั้งที่มีอยู่ ข้อกำหนดในการสื่อสาร ข้อมูลจำเพาะของมอเตอร์ ความเร็วในการทำงาน และสภาพแวดล้อม เมื่อหารือเกี่ยวกับโซลูชัน OEM
บทสรุป
หนึ่งตัวเข้ารหัสโฟโตอิเล็กทริคแบบเลี้ยวเดี่ยวแบบสัมบูรณ์สามารถให้การตอบสนองเชิงมุมดิจิทัลที่แม่นยำในขณะที่ยังคงรักษารอยเท้าทางกลที่กะทัดรัด ด้วยความละเอียด 17 บิต, การสื่อสาร RS485, ช่วงเส้นผ่านศูนย์กลางขนาดเล็ก 8–26 มม., โครงสร้างเพลากลวง และความเร็วสูงสุดที่อนุญาตที่ 20,000 RPM ตัวเข้ารหัสประเภทนี้สามารถตอบสนองข้อกำหนดป้อนกลับของระบบควบคุมการเคลื่อนไหวขนาดเล็กจำนวนมาก ตั้งแต่มือที่คล่องแคล่วของหุ่นยนต์และมอเตอร์ไร้แกน ไปจนถึงกลไกทางการแพทย์และอุปกรณ์อัตโนมัติทางอุตสาหกรรม การเลือกตัวเข้ารหัสที่เหมาะสมสามารถช่วยสร้างสถาปัตยกรรมการเคลื่อนไหวที่แม่นยำและประหยัดพื้นที่มากขึ้น
หากคุณกำลังพัฒนาระบบเซอร์โวขนาดเล็ก แอคทูเอเตอร์แบบหุ่นยนต์ มอเตอร์ที่มีความแม่นยำ หรือโมดูลกำหนดตำแหน่งอัตโนมัติ และต้องการความช่วยเหลือในการเลือกการกำหนดค่าตัวเข้ารหัสที่เหมาะสมติดต่อเราวันนี้สำหรับข้อกำหนดทางเทคนิค การสนับสนุนแอปพลิเคชัน ตัวเลือกการปรับแต่ง และใบเสนอราคา OEM จาก จิงหยู