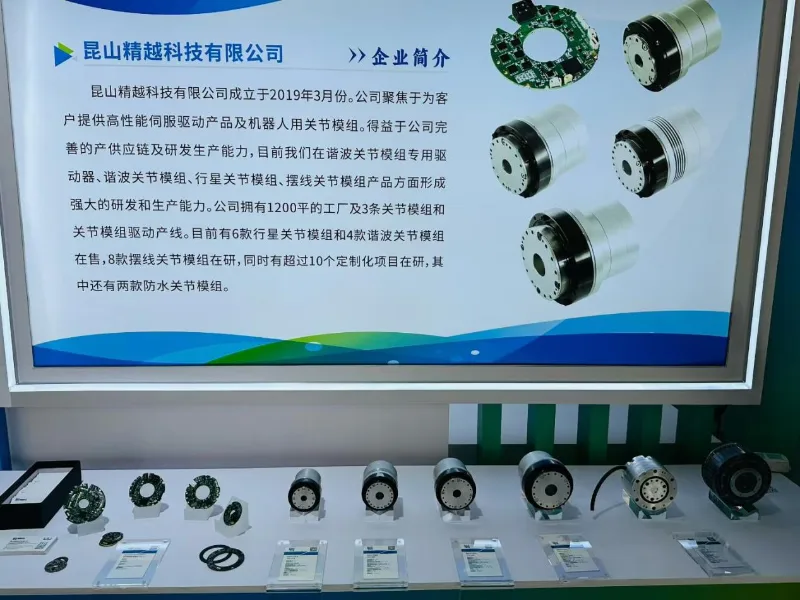
ซีโมชั่นจัดแสดง 6 ประเภทโมดูลร่วมไดรเวอร์และผลิตภัณฑ์ตัวเข้ารหัสที่งาน World Robot Conference (WRC)
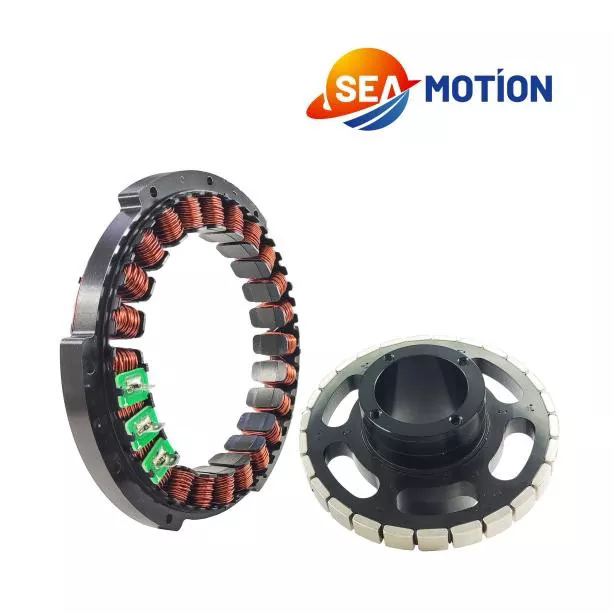
เรานำเสนอโมดูลข้อต่อฮาร์มอนิกสี่โมดูลที่มีเส้นผ่านศูนย์กลางภายนอก 70 มม. 80 มม. 90 มม. และ 110 มม. ควบคู่ไปกับโมดูลข้อต่อแบบดาวสองโมดูลที่พัฒนาขึ้นเป็นพิเศษสำหรับหุ่นยนต์สี่ส่วน รวมถึงไดรเวอร์เฉพาะสำหรับโมดูลข้อต่อและตัวเข้ารหัสแบบเหนี่ยวนำ
คู่แข่งหลายรายพัฒนาโมดูลร่วมโดยเริ่มจากโครงสร้างทางกล เราใช้แนวทางที่แตกต่างออกไป
ความได้เปรียบในการแข่งขันประการแรกของ SEA MOTION อยู่ที่ตัวขับเคลื่อน
ด้วยความเชี่ยวชาญเชิงลึกหลายปีในการพัฒนาไดรเวอร์ เราจึงได้เปิดตัวไดรเวอร์บอร์ดเดี่ยวที่ได้รับการปรับแต่งมาโดยเฉพาะสำหรับโมดูลร่วม โดยมีขนาดที่เล็กลง การผสานรวมที่สูงขึ้น และการควบคุมที่แม่นยำยิ่งขึ้น
พูดง่ายๆ ก็คือ ผู้ผลิตรายอื่นๆ “สร้างร่างกายก่อนแล้วจึงพอดีกับสมอง” ในขณะที่เรา “สร้างสมองที่ทรงพลังแล้วออกแบบร่างกายรอบๆ มัน”
“ปรัชญาการออกแบบที่มุ่งเน้นคนขับ” นี้มีประโยชน์อะไรบ้าง?
· การตอบสนองที่เร็วขึ้น: สถาปัตยกรรมการควบคุมไดรฟ์แบบรวมให้เวลาแฝงของสัญญาณต่ำ
· การสร้างความร้อนน้อยลง:ประสิทธิภาพสูงทำให้การทำงานมีเสถียรภาพในระยะยาว
· การทดสอบการใช้งานที่ง่ายขึ้น: พารามิเตอร์ที่ตรงกันช่วยให้สามารถปรับใช้ Plug-and-Play ได้
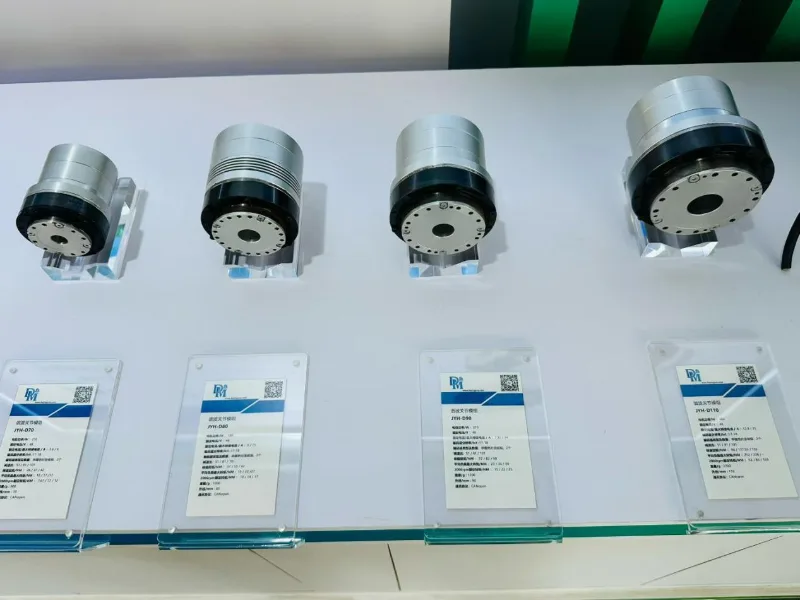
โมดูลฮาร์มอนิกสี่โมดูลของเรา (70/80/90/110 มม.) ทั้งหมดใช้การออกแบบเพลากลวงขนาดใหญ่
เพลากลวงใหญ่ราคาเท่าไหร่คะ? ต่อไปนี้เป็นการเปรียบเทียบ: ข้อต่อแบบธรรมดามีลักษณะคล้ายกับท่อตัน ทำให้สายเคเบิลต้องเดินจากภายนอก ซึ่งใช้พื้นที่เพิ่มเติมและทำให้สายเคเบิลสึกหรอเร็วขึ้น ในทางตรงกันข้าม ข้อต่อเพลากลวงของเราช่วยให้สายเคเบิลผ่านรูตรงกลางได้
ข้อดีในทางปฏิบัติ ได้แก่ :
· การเดินสายเคเบิลที่เรียบร้อย: การเดินสายเคเบิลภายในให้รูปลักษณ์ที่สะอาดตา
· แรงเสียดทานลดลง: การดัดงอของสายไฟให้เหลือน้อยที่สุดช่วยยืดอายุการใช้งาน
· รูปแบบกลไกขนาดกะทัดรัด:เหมาะอย่างยิ่งสำหรับการกำหนดค่าอนุกรมแบบหลายข้อต่อ
การออกแบบนี้ทำให้โครงสร้างโดยรวมมีความคล่องตัวและลดความยุ่งยากในการบำรุงรักษา โดยเฉพาะอย่างยิ่งสำหรับหุ่นยนต์ร่วมปฏิบัติงานและหุ่นยนต์สี่ส่วน
SEA MOTION รับประกันคุณภาพที่เชื่อถือได้ด้วยระบบห่วงโซ่อุปทานระดับองค์กร
ส่วนประกอบหลักรวมถึงตัวลดฮาร์มอนิก ตลับลูกปืน และตัวเข้ารหัสได้มาจากซัพพลายเออร์ในอุตสาหกรรมชั้นนำ หลังจากการคัดกรองอย่างเข้มงวดและการตรวจสอบความถูกต้องในระยะยาว
กล่าวโดยย่อ: ทุกส่วนประกอบที่คุณได้รับได้รับการสนับสนุนโดยเทคโนโลยีอุตสาหกรรมชั้นยอดที่ได้รับการพิสูจน์แล้ว
ผลงานจัดแสดงนิทรรศการเป็นโมดูลร่วมสองโมดูลที่สร้างขึ้นโดยเฉพาะสำหรับหุ่นยนต์สี่ส่วน
โมดูลข้อต่อดาวเคราะห์แรงบิดสูงสุด 400Nm
สถานการณ์การใช้งาน: หุ่นยนต์สี่ส่วนขนาดใหญ่ หุ่นยนต์สี่เท่าที่ทำงานบรรทุกน้ำหนักได้ ข้อมูลจำเพาะที่สำคัญ: แรงบิดสูงสุด 400Nm สำหรับเอาท์พุตกำลังสูง การป้องกันน้ำเข้า: IP67 (กันฝุ่นและกันน้ำ ใช้งานได้ในสภาพแวดล้อมที่มีฝนตกและเป็นโคลน)
โมดูลข้อต่อน้ำหนักเบาแรงบิดสูงสุด 60Nm
สถานการณ์การใช้งาน: หุ่นยนต์สี่ส่วนขนาดกลางและขนาดเล็ก แพลตฟอร์มการศึกษาและการวิจัย ข้อมูลจำเพาะที่สำคัญ: แรงบิดสูงสุด 60Nm พร้อมน้ำหนักเบาและความคล่องตัวสูง การป้องกันน้ำเข้า: ได้รับการจัดอันดับ IP67 เช่นกัน
ทำไมต้องเน้น IP67? หุ่นยนต์สี่ตัวไม่ได้จำกัดอยู่เพียงพื้นห้องปฏิบัติการอีกต่อไป พวกมันถูกนำไปใช้สำหรับการตรวจสอบกลางแจ้ง การช่วยเหลือฉุกเฉิน การปกป้องพืชผลทางการเกษตร และสภาพแวดล้อมอื่น ๆ ในโลกแห่งความเป็นจริงซึ่งมีน้ำ โคลน และฝุ่นเป็นเรื่องปกติ ข้อต่อของเราสามารถทำงานได้ตามปกติแม้ว่าจะจมอยู่ในน้ำก็ตาม
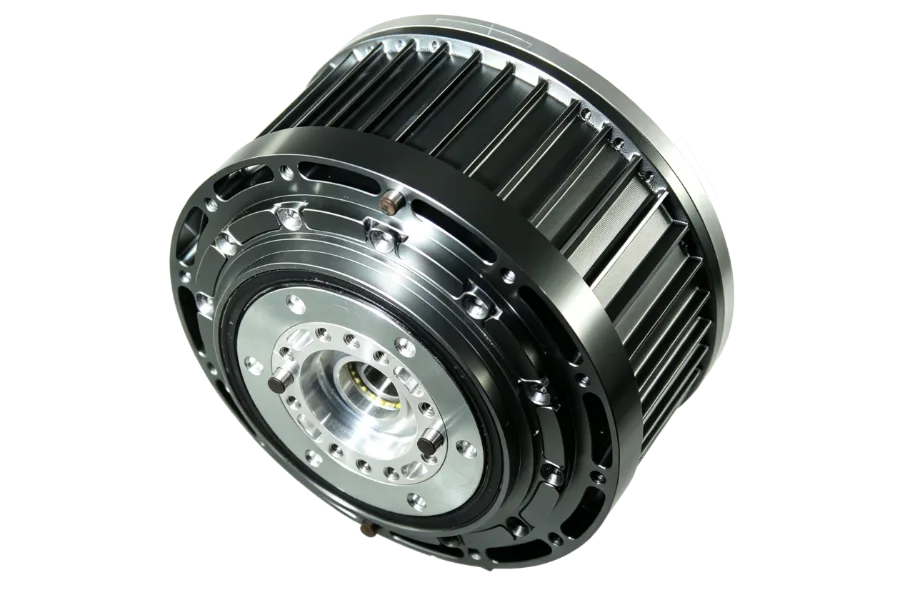
โมดูลข้อต่อดาวเคราะห์แรงบิดสูงสุด 400Nm
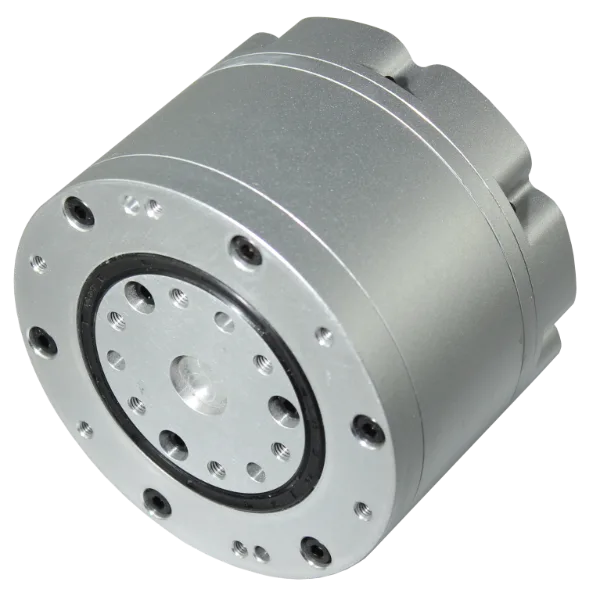
โมดูลข้อต่อน้ำหนักเบาแรงบิดสูงสุด 60Nm