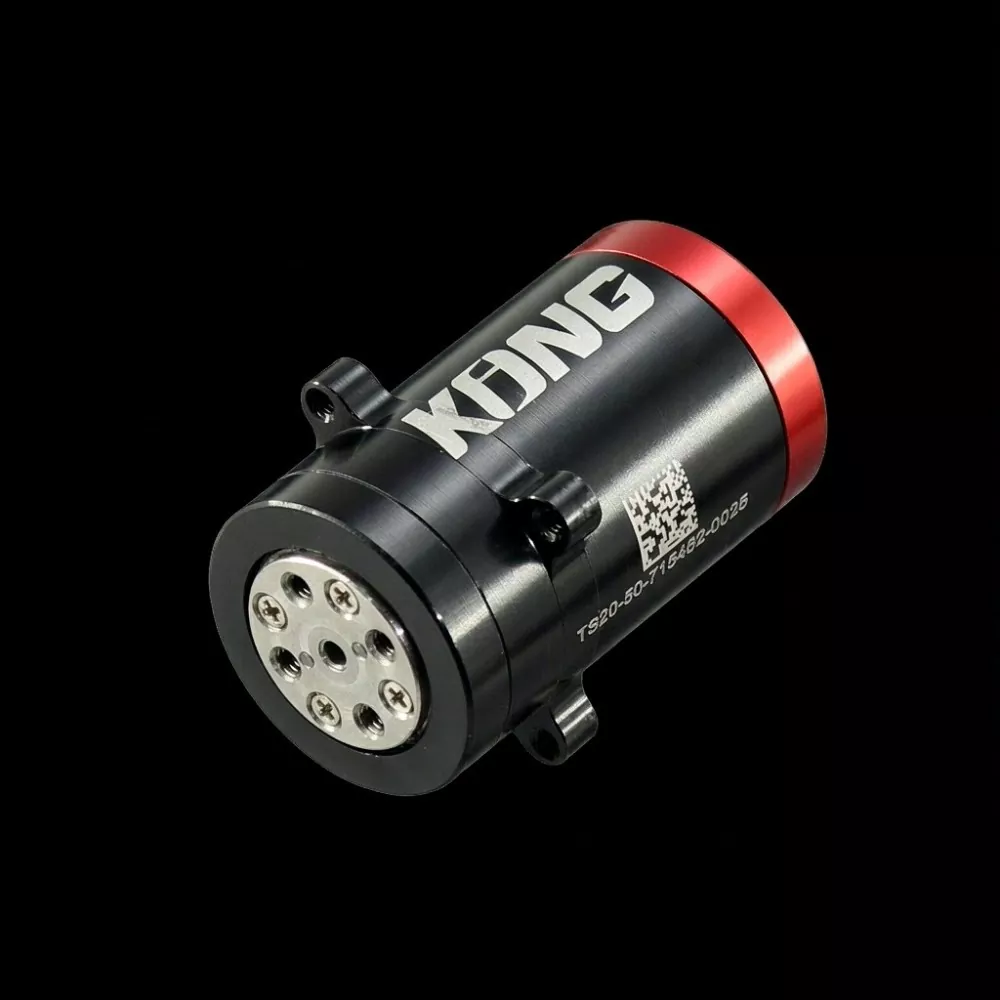
เนื่องจากมือหุ่นยนต์มีความสามารถมากขึ้นในการดำเนินการจัดการที่ละเอียดอ่อนและการเคลื่อนไหวแบบมนุษย์ การเลือกแอคชูเอเตอร์ข้อต่อที่เหมาะสมจึงเป็นสิ่งสำคัญเพื่อให้เกิดการเคลื่อนไหวที่แม่นยำและการป้อนกลับแรงที่เชื่อถือได้ซีโมชั่นให้บริการโซลูชั่นการควบคุมการเคลื่อนไหวขั้นสูง รวมถึงโมดูลข้อต่อมือที่คล่องแคล่วได้รับการออกแบบมาเพื่อตอบสนองความต้องการมือหุ่นยนต์ขนาดกะทัดรัด มือจับแบบหลายนิ้ว และระบบหุ่นยนต์อัจฉริยะ ซีรีส์ TS20 ของมันรวมมอเตอร์ ตัวลด ตัวเข้ารหัสคู่ และไดรฟ์เซอร์โวภายในไว้ในโครงสร้างที่กะทัดรัดเป็นพิเศษ ช่วยให้วิศวกรลดความซับซ้อนในการรวมระบบ ในขณะเดียวกันก็ปรับปรุงความแม่นยำของการเคลื่อนไหวและความยืดหยุ่นในการควบคุม
โมดูลข้อต่อมือที่คล่องแคล่วคือแอคชูเอเตอร์ในตัวขนาดกะทัดรัดที่ช่วยให้นิ้วของหุ่นยนต์และข้อต่อทางกลสามารถเคลื่อนไหวได้อย่างแม่นยำและประสานกัน บทความนี้จะสำรวจหลักการทำงาน ข้อกำหนดทางเทคนิคที่สำคัญ ข้อได้เปรียบด้านประสิทธิภาพ สถานการณ์การใช้งาน และข้อควรพิจารณาในการเลือก เมื่อใช้เป็นตัวอย่าง ซีรีส์ TS20 ของ SEA MOTION จะอธิบายว่าโมดูลข้อต่อแบบรวมที่มีเส้นผ่านศูนย์กลาง 20 มม. ผสมผสานการตอบสนองที่มีความละเอียดสูง ระยะฟันเฟืองต่ำ การควบคุมอิมพีแดนซ์ และการสื่อสาร RS485 ความเร็วสูงเพื่อรองรับการจัดการด้วยหุ่นยนต์ขั้นสูงได้อย่างไร
1. โมดูลข้อต่อมือที่คล่องแคล่วคืออะไร
2. โมดูลข้อต่อมือที่คล่องแคล่วทำงานอย่างไร
3. ข้อมูลจำเพาะทางเทคนิคที่สำคัญและการเปรียบเทียบประสิทธิภาพ
4. ข้อดีของการออกแบบหลักคืออะไร?
5. เหตุใดการควบคุมความต้านทานจึงมีความสำคัญสำหรับมือหุ่นยนต์?
6. การใช้งานที่สำคัญในด้านวิทยาการหุ่นยนต์และระบบอัตโนมัติ
7. วิธีการเลือกโมดูลข้อต่อมือกระฉับกระเฉงที่เหมาะสม
8. ข้อควรพิจารณาในการติดตั้งและบำรุงรักษา
A โมดูลข้อต่อมือที่คล่องแคล่วเป็นส่วนประกอบควบคุมการเคลื่อนไหวที่ได้รับการออกแบบมาเป็นพิเศษเพื่อขับเคลื่อนข้อต่อของนิ้วหุ่นยนต์และกลไกหุ่นยนต์ขนาดกะทัดรัดอื่นๆ แตกต่างจากมอเตอร์ทั่วไปที่ต้องใช้กระปุกเกียร์ ตัวเข้ารหัส และอุปกรณ์อิเล็กทรอนิกส์ขับเคลื่อนภายนอกแยกกัน โมดูลข้อต่อแบบรวมจะรวมส่วนประกอบที่จำเป็นเหล่านี้ไว้ในชุดประกอบขนาดกะทัดรัดชิ้นเดียว
การบูรณาการนี้มีความสำคัญอย่างยิ่งในมือของหุ่นยนต์ เนื่องจากพื้นที่การติดตั้งที่มีอยู่มีจำกัดมาก นิ้วแต่ละนิ้วอาจมีข้อต่อที่ควบคุมอย่างอิสระหลายข้อ และระบบโดยรวมจะต้องสร้างความสมดุลให้กับขนาดที่กะทัดรัด น้ำหนักเบา แรงบิดที่เพียงพอ และการตอบสนองที่แม่นยำ
ซีรีส์ SEA MOTION TS20 ตอบสนองความต้องการเหล่านี้ผ่านเทคโนโลยีบูรณาการหลายอย่าง:
ด้วยการผสานรวมส่วนประกอบเหล่านี้ โมดูลจึงทำให้การออกแบบระบบเครื่องกลและระบบไฟฟ้าง่ายขึ้น ขณะเดียวกันก็ให้ความสามารถในการป้อนกลับที่จำเป็นสำหรับการจัดการหุ่นยนต์ที่แม่นยำ
หลักการทำงานของโมดูลข้อต่อมือที่คล่องแคล่วเกี่ยวข้องกับการทำงานของมอเตอร์ที่มีการประสานงาน ระบบส่งกำลังทางกล การป้อนกลับของตัวเข้ารหัส และการควบคุมแบบวงปิด
เมื่อตัวควบคุมโฮสต์ส่งคำสั่งการเคลื่อนไหว ระบบขับเคลื่อนในตัวจะประมวลผลตำแหน่งเป้าหมาย ความเร็ว ความแข็ง การหน่วง และแรงบิดป้อนไปข้างหน้า จากนั้นมอเตอร์จะสร้างการเคลื่อนที่แบบหมุน ซึ่งผ่านตัวลดความแม่นยำเพื่อขับเคลื่อนข้อต่อหุ่นยนต์ที่เชื่อมต่ออยู่
ในขณะเดียวกันระบบเข้ารหัสจะวัดสถานะการเคลื่อนไหวอย่างต่อเนื่อง ข้อมูลป้อนกลับนี้ทำให้ตัวควบคุมสามารถเปรียบเทียบประสิทธิภาพจริงกับการเคลื่อนไหวที่ได้รับคำสั่ง และปรับเอาท์พุตของมอเตอร์ให้สอดคล้องกัน
TS20 ใช้สถาปัตยกรรมตัวเข้ารหัสคู่ โดยมีการป้อนกลับจากปลายด้านตรงข้ามของชุดเฟือง การจัดเรียงนี้ช่วยให้ระบบควบคุมสังเกตการเคลื่อนไหวด้านเอาท์พุต แทนที่จะอาศัยการวัดด้านมอเตอร์เพียงอย่างเดียว
กระบวนการควบคุมสามารถสรุปได้ดังนี้
สถาปัตยกรรมแบบผสมผสานนี้ช่วยให้มือหุ่นยนต์บรรลุการเคลื่อนไหวที่ประสานกันและควบคุมการโต้ตอบกับวัตถุที่มีขนาด รูปร่าง และคุณสมบัติทางกลที่แตกต่างกัน
ข้อมูลจำเพาะทางเทคนิคมีผลโดยตรงว่าแอคชูเอเตอร์ร่วมสามารถตอบสนองความต้องการทางกลไกและการควบคุมของมือหุ่นยนต์ได้หรือไม่ SEA MOTION TS20 มีจำหน่ายสองรูปแบบ: TS20-50 และ TS20-100 ทั้งสองรุ่นใช้เปลือกกลไกเดียวกัน แต่มีคุณลักษณะแรงบิดและความเร็วที่แตกต่างกัน
| พารามิเตอร์ทางเทคนิค | TS20-50 | TS20-100 |
|---|---|---|
| อัตราทดเกียร์ | 50:1 | 100:1 |
| แรงบิดสูงสุด | 0.7 นิวตันเมตร | 1.5 นิวตันเมตร |
| แรงบิดสูงสุด | 2 น.ม | 4 น.ม |
| ระยะเวลาแรงบิดสูงสุด | 300 มิลลิวินาที | 300 มิลลิวินาที |
| ความเร็วขณะไม่โหลดสูงสุด | 31.4 ราด/วินาที | 15.7 ราด/วินาที |
| ฟันเฟือง | ต่ำกว่า 20 อาร์ค-วินาที | ต่ำกว่า 20 อาร์ค-วินาที |
| ตัวเข้ารหัส | คู่ 24 บิต | คู่ 24 บิต |
| ขนาด | Ø20 × 35 มม | Ø20 × 35 มม |
| รูกลวง | Ø1.7 มม | Ø1.7 มม |
| น้ำหนัก | 35 ก | 35 ก |
| แรงดันไฟฟ้าที่ได้รับการจัดอันดับ | 24 โวลท์ดีซี | 24 โวลท์ดีซี |
| การสื่อสาร | อาร์เอส485 | อาร์เอส485 |
| ขับกลับได้ | ใช่ | ใช่ |
นอกจากประสิทธิภาพทางกลไกแล้ว TS20 ยังรวมอินเทอร์เฟซการสื่อสารและการควบคุมขั้นสูงไว้ด้วย:
ข้อมูลจำเพาะเหล่านี้ทำให้โมดูลเหมาะสำหรับการใช้งานที่ต้องการบูรณาการทางกลไกขนาดกะทัดรัด ผลป้อนกลับที่มีความละเอียดสูง และการควบคุมการเคลื่อนไหวที่ตอบสนอง
การเลือกโมดูลข้อต่อมือที่คล่องแคล่วที่เหมาะสมนั้นเกี่ยวข้องมากกว่าการเปรียบเทียบพิกัดแรงบิดและความเร็วของมอเตอร์ มิติทางกล สถาปัตยกรรมป้อนกลับ ความยืดหยุ่นในการควบคุม และความซับซ้อนในการบูรณาการ ยังส่งผลต่อประสิทธิภาพของระบบหุ่นยนต์โดยรวมอีกด้วย
TS20 มีตัวเรือนทรงกระบอกที่มีเส้นผ่านศูนย์กลางเพียง Ø20 มม. และยาว 35 มม. โดยมีน้ำหนักรวม 35 กรัม ฟอร์มแฟคเตอร์ขนาดกะทัดรัดนี้ช่วยให้วิศวกรสามารถติดตั้งแอคทูเอเตอร์ภายในพื้นที่ข้อต่อนิ้วที่จำกัด โดยไม่เพิ่มมวลโดยรวมของมือหุ่นยนต์อย่างมีนัยสำคัญ
ตัวเข้ารหัส 24 บิตอิสระสองตัวให้การตอบสนองการเคลื่อนไหวโดยละเอียด เมื่อรวมกับการวัดด้านเอาท์พุตและฟันเฟืองที่ต่ำกว่า 20 อาร์ควินาที สถาปัตยกรรมนี้สนับสนุนการตรวจสอบตำแหน่งที่แม่นยำและการควบคุมการเคลื่อนไหวของข้อต่อขนาดเล็กที่ได้รับการปรับปรุง
โครงสร้าง 50:1 และ 100:1 ใช้โครงสร้างร่วมกันและหน้าแปลนยึด Ø24 มม. วิศวกรจึงสามารถประเมินความต้องการแรงบิดและความเร็วที่แตกต่างกันได้โดยไม่ต้องออกแบบโครงสร้างการติดตั้งเชิงกลหลักใหม่
ไดรฟ์ควบคุมแบบภาคสนามในตัวช่วยลดความจำเป็นในการใช้ตัวขับมอเตอร์ภายนอกแยกต่างหาก โมดูลทำงานโดยใช้แหล่งจ่ายไฟ 24 VDC และการเชื่อมต่อการสื่อสาร RS485 ช่วยลดจำนวนส่วนประกอบที่จำเป็นสำหรับการรวมระบบ
ความสามารถในการขับเคลื่อนไปด้านหลังช่วยให้เพลาส่งออกตอบสนองต่อแรงภายนอก แทนที่จะทำงานเหมือนระบบเกียร์ที่ล็อคแน่นหนา คุณลักษณะนี้มีประโยชน์อย่างยิ่งเมื่อนิ้วหุ่นยนต์สัมผัสกับวัตถุโดยไม่คาดคิดหรือจำเป็นต้องปรับแรงยึดจับ
รูกลวงขนาด Ø1.7 มม. สร้างเส้นทางกำหนดเส้นทางผ่านแกนข้อต่อโดยเฉพาะ สามารถรองรับเส้นเอ็นหรือสายสัญญาณได้ ช่วยให้วิศวกรจัดระเบียบสายไฟภายในและองค์ประกอบการส่งผ่านเชิงกลภายในชุดประกอบหุ่นยนต์ขนาดกะทัดรัด
มือหุ่นยนต์มักจะต้องทำงานที่เกี่ยวข้องกับปฏิสัมพันธ์ทางกายภาพ เช่น การจับวัตถุที่เปราะบาง การจัดการเครื่องมือ และการรักษาความมั่นคงในการสัมผัสกับพื้นผิวที่ไม่ปกติ การควบคุมตำแหน่งเพียงอย่างเดียวอาจไม่ให้ความยืดหยุ่นเพียงพอสำหรับการดำเนินการเหล่านี้
การควบคุมความต้านทานช่วยให้ข้อต่อหุ่นยนต์ควบคุมการตอบสนองต่อข้อผิดพลาดของตำแหน่งและแรงภายนอก TS20 รองรับโมเดลการควบคุมอิมพีแดนซ์แบบรวมที่แสดงเป็น:
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
ที่ไหน:
ด้วยการปรับความแข็งและการหน่วง วิศวกรสามารถกำหนดค่าคุณลักษณะการตอบสนองเชิงกลที่แตกต่างกันสำหรับงานที่แตกต่างกันได้
ตัวอย่างเช่น นิ้วหุ่นยนต์สามารถใช้การตอบสนองที่ค่อนข้างสอดคล้องเมื่อเริ่มสัมผัสวัตถุ และเพิ่มความแข็งเมื่อต้องการความมั่นคงของตำแหน่งมากขึ้น การตั้งค่า Kp ให้เป็นศูนย์จะเปิดใช้งานพฤติกรรมของแหล่งแรงบิด ซึ่งจะมีประโยชน์สำหรับการใช้งานนิ้วที่ควบคุมด้วยแรง
ความยืดหยุ่นนี้ทำให้การควบคุมอิมพีแดนซ์เป็นความสามารถที่สำคัญสำหรับมือหุ่นยนต์ขั้นสูงซึ่งจำเป็นต้องสร้างสมดุลระหว่างความแม่นยำในการเคลื่อนไหวกับการโต้ตอบทางกายภาพ
การผสมผสานระหว่างขนาดที่กะทัดรัด ระบบอิเล็กทรอนิกส์ในตัว และการควบคุมที่ยืดหยุ่นทำให้โมดูลข้อต่อมือที่คล่องแคล่วมีประโยชน์ในการใช้งานที่มีการเคลื่อนไหวที่แม่นยำหลายรูปแบบ
นิ้วหุ่นยนต์แต่ละอันอาจต้องใช้ข้อต่อที่ควบคุมอย่างอิสระหลายอัน แอคชูเอเตอร์ขนาดกะทัดรัดช่วยให้นักออกแบบกระจายหน่วยขับเคลื่อนที่ต้องการได้ทั่วทั้งโครงสร้างนิ้ว ในขณะที่ยังคงรักษาน้ำหนักที่เหมาะสมและขอบเขตทางกลที่เหมาะสม
หุ่นยนต์ฮิวแมนนอยด์ขนาดเล็กต้องการข้อต่อที่มีน้ำหนักเบาและตอบสนองได้ดี เพื่อรองรับการเคลื่อนไหวตามธรรมชาติและการจัดการวัตถุ โมดูลข้อต่อแบบรวมช่วยให้การออกแบบมือและกลไกข้อต่อขนาดกะทัดรัดอื่นๆ ง่ายขึ้น
มือจับสำหรับงานอุตสาหกรรมและการวิจัยมักจะต้องจัดการกับวัตถุที่มีขนาดและคุณสมบัติพื้นผิวต่างกัน ความแข็งที่ปรับได้ การควบคุมแรงบิด และการตอบสนองของตัวเข้ารหัสช่วยสนับสนุนกลยุทธ์การจับที่ปรับเปลี่ยนได้มากขึ้น
แขนหุ่นยนต์ขนาดกะทัดรัดที่ใช้ในห้องปฏิบัติการ สภาพแวดล้อมทางการศึกษา และศูนย์วิจัยได้รับประโยชน์จากแอคทูเอเตอร์แบบรวมที่ช่วยลดความซับซ้อนในการเดินสายไฟและทำให้การประกอบทางกลง่ายขึ้น
ในระบบกำหนดตำแหน่งแบบพิเศษและชุดประกอบไมโครเซอร์โวสำหรับการบินและอวกาศ พื้นที่การติดตั้งที่จำกัดและข้อกำหนดด้านมวลที่เข้มงวดทำให้ส่วนประกอบควบคุมการเคลื่อนที่แบบกะทัดรัดมีคุณค่าอย่างยิ่ง ความเหมาะสมที่แท้จริงขึ้นอยู่กับข้อกำหนดด้านสิ่งแวดล้อม ความปลอดภัย และการตรวจสอบประสิทธิภาพของแอปพลิเคชัน
การเลือกโมดูลข้อต่อที่เหมาะสมจำเป็นต้องมีการประเมินโครงสร้างทางกล ข้อกำหนดในการเคลื่อนไหว สถาปัตยกรรมการควบคุม และสภาพแวดล้อมการทำงานอย่างครอบคลุม
พิจารณาปัจจัยต่อไปนี้ก่อนตัดสินใจซื้อ:
อัตราส่วนการส่งผ่านเป็นหนึ่งในข้อพิจารณาที่สำคัญที่สุดเมื่อเลือกการกำหนดค่า TS20
การกำหนดค่าทั้งสองมีมิติทางกลและอินเทอร์เฟซการติดตั้งเหมือนกัน ช่วยให้วิศวกรสามารถเปรียบเทียบประสิทธิภาพระหว่างการสร้างต้นแบบโดยไม่ต้องเปลี่ยนการออกแบบกลไกพื้นฐาน
การติดตั้งที่ถูกต้องถือเป็นสิ่งสำคัญสำหรับการรักษาความแม่นยำทางกลและความน่าเชื่อถือในการปฏิบัติงานของโมดูลข้อต่อที่มีความแม่นยำ
เมื่อติดตั้ง SEA MOTION TS20 วิศวกรควรให้ความสนใจเป็นพิเศษกับรายละเอียดต่อไปนี้:
TS20 ยังรวมฟังก์ชันการป้องกันที่ครอบคลุมกระแสไฟเกิน แรงดันไฟเกิน แรงดันไฟต่ำ แรงดันไฟเกินชั่วคราว FET อุณหภูมิเกิน มอเตอร์อุณหภูมิเกิน และข้อผิดพลาดของตัวเข้ารหัส วิศวกรควรตรวจสอบขั้นตอนการจัดการข้อผิดพลาดและขีดจำกัดการปฏิบัติงานระหว่างการทดสอบระบบ
สำหรับการขนส่ง แต่ละยูนิตจะถูกบรรจุในถุงป้องกันไฟฟ้าสถิต หุ้มด้วยโฟมป้องกัน และจัดวางในกล่องแยกเพื่อช่วยปกป้องหน้าแปลนเอาต์พุตและการเชื่อมต่อทางไฟฟ้า
ตอบ: หน้าที่หลักของมันคือการควบคุมการเคลื่อนไหวแบบหมุนและการป้อนกลับสำหรับข้อต่อนิ้วของหุ่นยนต์ ช่วยให้มือหุ่นยนต์สามารถวางตำแหน่งได้อย่างแม่นยำ ประสานการเคลื่อนไหวของนิ้ว และปรับแรงโต้ตอบกับวัตถุได้
ตอบ: โมดูลข้อต่อแบบรวมจะรวมมอเตอร์ ตัวลด ระบบตัวเข้ารหัส และอุปกรณ์อิเล็กทรอนิกส์ในการขับเคลื่อนเข้าไว้ในชุดเดียว ซึ่งช่วยลดการเดินสายไฟภายนอกและข้อกำหนดส่วนประกอบ ในขณะเดียวกันก็มอบโซลูชันที่กะทัดรัดมากขึ้นสำหรับกลไกหุ่นยนต์ที่มีพื้นที่จำกัด
ตอบ: ความแตกต่างหลักคืออัตราทดเกียร์ TS20-50 ให้แรงบิดพิกัด 0.7 N·m และความเร็วรอบเปล่าสูงสุดที่ 31.4 rad/s ในขณะที่ TS20-100 ให้แรงบิดพิกัด 1.5 N·m และความเร็วรอบเปล่าสูงสุดที่ 15.7 rad/s ทั้งสองรุ่นมีขนาดและน้ำหนักเท่ากัน
ตอบ: ไม่ TS20 รวมไดรฟ์ควบคุมภาคสนามเข้ากับโมดูลร่วม ต้องใช้แหล่งจ่ายไฟ 24 VDC และการเชื่อมต่อการสื่อสาร RS485 เพื่อการทำงาน
ตอบ: TS20 รองรับการสื่อสาร RS485 ที่ความเร็ว 7.5 Mbps และใช้โปรโตคอลโหมดอิมพีแดนซ์ของ MIT เวอร์ชัน 3.4 เฟรมคำสั่งและการตอบสนองมีความยาว 14 ไบต์และรวมการตรวจสอบ CRC16-CCITT
ก. ใช่. โครงสร้าง Ø20 มม. × 35 มม. ขนาดกะทัดรัด น้ำหนัก 35 กรัม และ ID อุปกรณ์ที่กำหนดค่าได้ ทำให้เหมาะสำหรับการรวมเข้ากับมือหุ่นยนต์แบบหลายนิ้วและระบบมือจับขนาดกะทัดรัด
ก. ใช่. สายนำสามารถต่อสายได้ตามความยาวที่ระบุ และสามารถเพิ่มขั้วต่อที่ฝาปิดท้ายได้สำหรับความต้องการในการผลิตในปริมาณมาก
ตอบ: ข้อมูลผลิตภัณฑ์ที่ระบุไว้ระบุปริมาณการสั่งซื้อขั้นต่ำ 5 ชิ้นและระยะเวลารอคอยสินค้าประมาณ 4 สัปดาห์ ผู้ซื้อควรยืนยันกำหนดการผลิตและเงื่อนไขการจัดส่งล่าสุดเมื่อขอใบเสนอราคา
ตอบ: ราคาขึ้นอยู่กับอัตราทดเกียร์ที่เลือก ข้อกำหนดในการยุติสายเคเบิล และปริมาณการสั่งซื้อ ผู้ซื้อสามารถระบุการกำหนดค่าที่ต้องการและความต้องการรายปีโดยประมาณแก่ SEA MOTION เพื่อขอใบเสนอราคา
ประสิทธิภาพของมือหุ่นยนต์ยุคใหม่นั้นขึ้นอยู่กับคุณภาพของระบบสั่งการและป้อนกลับข้อต่อเป็นอย่างมาก มีการออกแบบอย่างดีโมดูลข้อต่อมือที่คล่องแคล่วต้องรวมขนาดกะทัดรัด แรงบิดที่เพียงพอ การตรวจจับที่แม่นยำ การสื่อสารที่ตอบสนอง และการควบคุมที่ยืดหยุ่น เพื่อตอบสนองการใช้งานหุ่นยนต์ที่มีความต้องการเพิ่มมากขึ้น
ซีรี่ส์ SEA MOTION TS20 นำความสามารถเหล่านี้มารวมกันผ่านมอเตอร์ในตัว ตัวลดความแม่นยำ ตัวเข้ารหัส 24 บิตคู่ และไดรฟ์ FOC ในตัว ด้วยตัวเลือกอัตราส่วนการส่งข้อมูลสองแบบ ฟันเฟืองที่ต่ำกว่า 20 อาร์ควินาที เอาต์พุตแบบขับเคลื่อนด้านหลัง และการสื่อสาร RS485 ความเร็วสูง ทำให้วิศวกรได้รับโซลูชันควบคุมการเคลื่อนไหวที่ใช้งานได้จริงสำหรับมือที่คล่องแคล่ว อุปกรณ์จับยึดแบบหลายนิ้ว และกลไกหุ่นยนต์ขนาดกะทัดรัดอื่นๆ
เนื่องจากเทคโนโลยีหุ่นยนต์ยังคงก้าวหน้าต่อไป การเลือกโมดูลข้อต่อที่เหมาะสมจะยังคงเป็นขั้นตอนสำคัญในการปรับปรุงความแม่นยำในการจัดการ บูรณาการทางกล และประสิทธิภาพโดยรวมของระบบ
กำลังมองหาโมดูลข้อต่อมือที่คล่องแคล่วที่เชื่อถือได้สำหรับโครงการหุ่นยนต์ครั้งต่อไปของคุณอยู่ใช่ไหม?ซีโมชั่น นำเสนอโซลูชันการควบคุมการเคลื่อนไหวแบบครบวงจรและโมดูลข้อต่อ TS20 ที่กำหนดค่าได้ เพื่อรองรับข้อกำหนดด้านวิศวกรรมและการใช้งานที่แตกต่างกัน ไม่ว่าคุณจะพัฒนามือหุ่นยนต์ฮิวแมนนอยด์ มือจับที่แม่นยำ หรือแขนหุ่นยนต์ขนาดกะทัดรัด ทีมของเราสามารถช่วยคุณประเมินอัตราทดเกียร์ ความต้องการแรงบิด ขนาดการติดตั้ง และความเข้ากันได้ในการสื่อสาร สำรวจรายละเอียดผลิตภัณฑ์ Dexterous Hand Joint Module ของเราได้แล้ววันนี้และติดต่อเราเพื่อหารือเกี่ยวกับข้อกำหนดทางเทคนิคของคุณ ขอตัวอย่าง หรือรับใบเสนอราคาที่กำหนดเอง