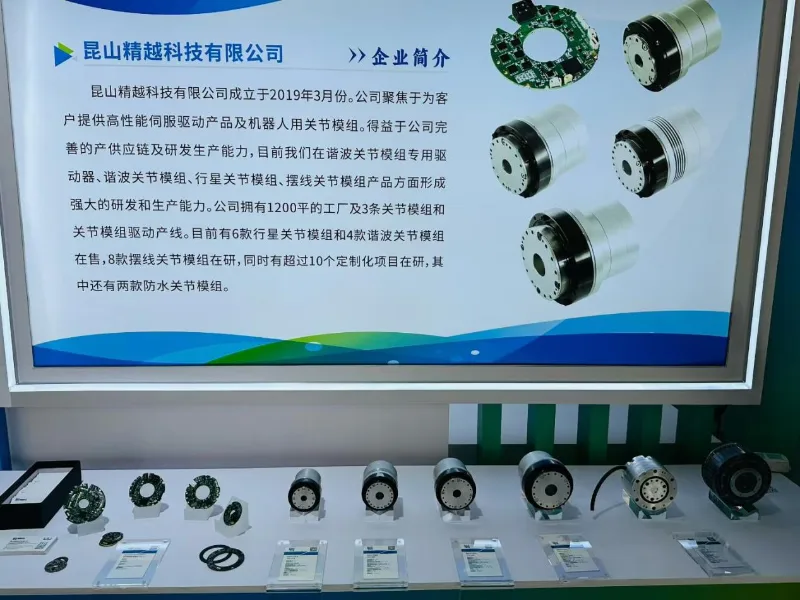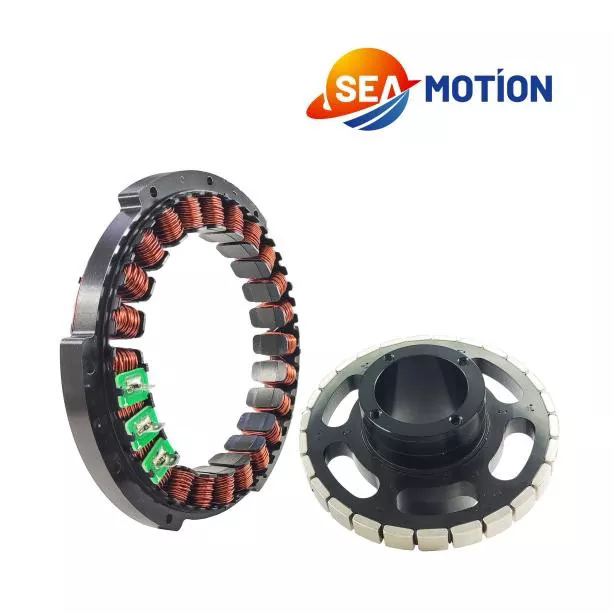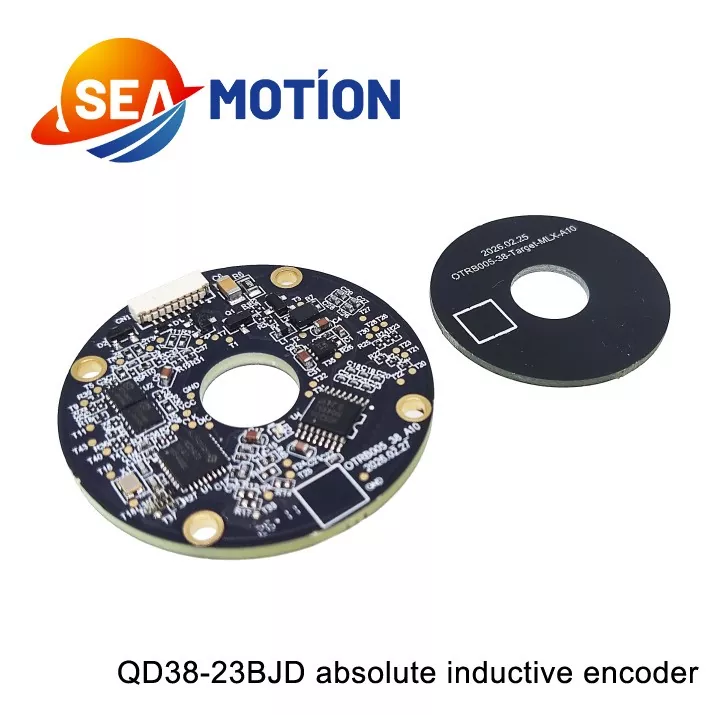
ระบบนี้มีต้นกำเนิดจากเทคโนโลยีระดับยานยนต์ โดยสืบทอดประสบการณ์ด้านการวิจัยและพัฒนาและการผลิตจำนวนมากมานานหลายปีในแชสซีแบบขับเคลื่อนด้วยสายไฟของรถยนต์พลังงานใหม่และเซ็นเซอร์ตำแหน่งไดรฟ์แบบไฟฟ้า ซึ่งพัฒนาขึ้นตามมาตรฐานความน่าเชื่อถือระดับยานยนต์ โดยมีคุณสมบัติป้อนกลับตำแหน่งที่มีความแม่นยำสูง พร้อมความแม่นยำในการตรวจจับจนถึงระดับที่สองของส่วนโค้ง ให้การตรวจจับมุมที่แม่นยำสำหรับข้อต่อหุ่นยนต์ และรับประกันความเสถียรในการควบคุมการเคลื่อนไหว นอกจากนี้ยังมีความสามารถในการป้องกันการรบกวนที่แข็งแกร่ง
ด้วยการใช้หลักการอุปนัยและอัลกอริธึมการประมวลผลสัญญาณเฉพาะ และผ่านการทดสอบ EMC และความทนทานเกือบร้อยรอบ จึงปรับให้เข้ากับการทำงานของมอเตอร์ความเร็วสูงและสภาพแวดล้อมที่มีการรบกวนจากแม่เหล็กแรงสูง
ความสม่ำเสมอของแบทช์ที่ยอดเยี่ยม: ด้วยการใช้สายการผลิตอัตโนมัติระดับยานยนต์และการควบคุมคุณภาพแบบครบวงจร ความสม่ำเสมอของแบทช์ต่อแบทช์จึงตอบสนองความต้องการของการผลิตหุ่นยนต์ขนาดใหญ่
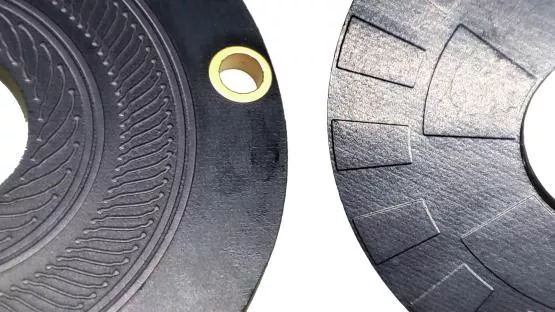
โครงสร้างที่กะทัดรัดและความสามารถในการปรับตัวที่แข็งแกร่ง: ขดลวด PCB แบบวงแหวนและโครงสร้างแผ่นเสียงแบบสลักนำไฟฟ้ามีขนาดเล็ก ติดตั้งง่าย และเข้ากันได้อย่างสมบูรณ์แบบกับโมดูลข้อต่อเพลากลวงต่างๆ
|
หมายเลขรุ่น |
QD38-23BJD |
|
ความละเอียดปลายมอเตอร์ |
23บิต |
|
ประเภทตัวเข้ารหัส |
มัลติเทิร์นแน่นอน (แบตเตอรี่) |
|
การปฏิวัติของเอ็นโค้ดเดอร์ |
65536 (16 บิต) |
|
สัญญาณเอาท์พุต |
485 / BISS-C / SSI / SPI / UART |
|
ติดตั้งช่องว่างอากาศ |
0.5มม |
|
ช่องว่างอากาศทำงาน |
0.4 มม.~0.6 มม |
|
กระแสสูงสุด |
<100mA |
|
อุณหภูมิในการทำงาน |
-40°C~105°C |
|
อุณหภูมิในการจัดเก็บ |
-50°C~125°C |
|
ความเร็วที่กำหนด |
≤6000รอบต่อนาที |
|
ส่วนเบี่ยงเบนการติดตั้ง |
แกน <0.2 มม. รัศมี <0.1 มม |
|
ลอยตามแนวแกน |
≤±0.1มม |
|
อัตรารับส่งข้อมูล |
2.5Mbps |
|
โปรโตคอลการสื่อสาร |
ข้อตกลงทามากาวะ |
|
ความแม่นยำแน่นอน |
±45" |
|
การทำซ้ำ |
±10" |
|
ความถี่ตอบสนองการสื่อสาร |
≤16กิโลเฮิร์ตซ์ |
|
ความชื้นสัมพัทธ์ |
≤90% RH ไม่มีการควบแน่น |
|
การสั่นสะเทือน |
รักษาแอมพลิจูด 1.5 มม. ระหว่าง 10 ถึง 55 Hz; รักษาความเร่ง 98 ม./วินาที ไว้ระหว่าง 55 ถึง 2000 เฮิรตซ์ ทดสอบ 2 ชั่วโมงต่อแกน (X, Y และ Z) รวม 6 ชั่วโมง |
|
ช็อก |
การเร่งความเร็วกระแทก 980 ม./วินาที², 11 ms; 3 ช็อตต่อทิศทาง รวม 18 ช็อต |
|
การป้องกัน IP |
ป้องกันที่อยู่อาศัยด้านหลังมอเตอร์ |
|
ข้อมูลจำเพาะ |
อุณหภูมิ T = 25 ℃ |
|||
|
นาที |
เรตติ้ง |
สูงสุด |
||
|
แรงดันไฟฟ้าของแหล่งจ่ายไฟ |
4.75V |
5V |
5.25V |
|
|
การใช้พลังงานของแหล่งจ่ายไฟหลัก |
--- |
100mA |
-- |
|
|
ดิฟเฟอเรนเชียล ระดับเอาท์พุท |
ระดับสูง |
3.5V |
-- |
-- |
|
ระดับต่ำ |
-- |
-- |
1.7V |
|
|
เวลาเปลี่ยนขอบ |
-- |
-- |
100ns |
|
|
ความต้านทานของฉนวน |
50MΩ |
-- |
-- |
|
ตัวเข้ารหัสนี้มีความสามารถในการปรับตัวต่อสภาพแวดล้อมและความทนทานของโครงสร้างที่โดดเด่น หลักการทำงานแบบไม่สัมผัสช่วยลดการสึกหรอทางกล ทำให้มีการทำงานที่ไม่ต้องบำรุงรักษาในระยะยาว ทนทานต่อสนามแม่เหล็ก ฝุ่น ความชื้น และการสั่นสะเทือน ซึ่งปรับให้เข้ากับสภาพแวดล้อมทางอุตสาหกรรมที่รุนแรงได้อย่างสมบูรณ์แบบ ด้วยความละเอียดสูงถึง 23 บิตและความหน่วงของสัญญาณต่ำ จึงรองรับโปรโตคอลการสื่อสารกระแสหลัก รวมถึง SSI และ BiSS-C ให้การตอบสนองตำแหน่งที่แม่นยำและรวดเร็ว โครงสร้างที่กะทัดรัดและน้ำหนักเบายังช่วยให้สามารถติดตั้งได้อย่างยืดหยุ่นในพื้นที่อุปกรณ์ที่จำกัด
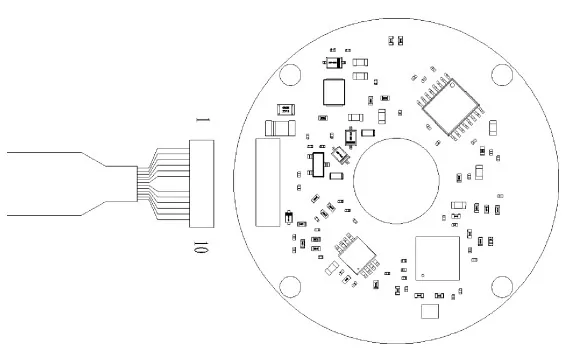
|
ตำแหน่งเทอร์มินัล (1~10) |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
คำจำกัดความ |
วิชาพลศึกษา |
เอ็นซี |
ข้อมูล+ |
ข้อมูล- |
RS485-/SLK- |
RS485+/เอสแอลเค+ |
วทท |
จีเอ็นดี |
+5V |
จีเอ็นดี |
|
สีลวด |
ท่อหดแบบใช้ความร้อนสีดำ |
- |
สีเหลือง |
สีเขียว |
สีขาว |
สีฟ้า |
สีเทา |
สีม่วง |
สีแดง |
สีดำ |
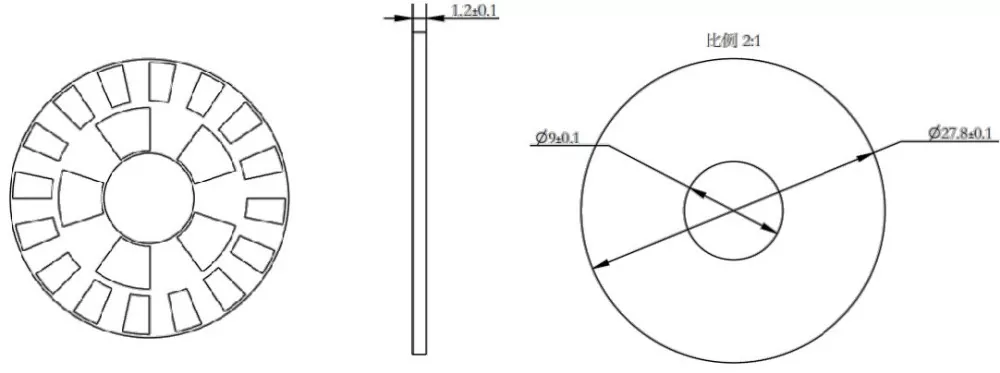
ขนาดโรเตอร์
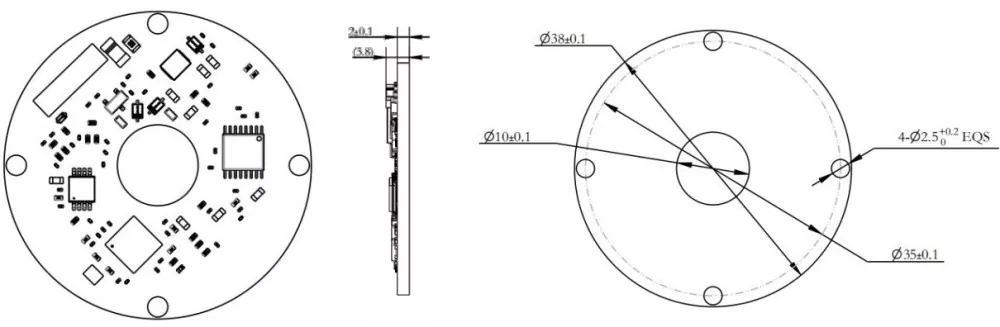
ขนาดสเตเตอร์
QD 38 - 23 B JD
123 ④ ⑤⑥
1-Q: ตัวเข้ารหัสแบบอุปนัย DM Q ซีรี่ส์
2-D: ตัวเข้ารหัสเดี่ยว
3-38: เส้นผ่านศูนย์กลางภายนอก 38 มม
④-23: ความละเอียดของตัวเข้ารหัส: 23 บิต
⑤-B: ประเภทสัญญาณ: BiSS-C
⑥-JD: รัศมี (ทางออกเทอร์มินอลแนวนอน)
ตัวเข้ารหัสแบบอินดักทีฟแบบสัมบูรณ์ใช้กันอย่างแพร่หลายในระบบอัตโนมัติทางอุตสาหกรรมและการควบคุมการเคลื่อนไหวที่แม่นยำ โดยทำหน้าที่รองรับแขนหุ่นยนต์ สายการประกอบอัตโนมัติ เครื่องมือกล CNC และระบบเซอร์โวมอเตอร์ นอกจากนี้ยังใช้กับเครื่องจักรบรรจุภัณฑ์ อุปกรณ์สิ่งทอ และอุปกรณ์ลอจิสติกส์อัจฉริยะ ซึ่งให้ข้อมูลการวัดตำแหน่งและมุมที่มั่นคง เพื่อให้มั่นใจถึงความแม่นยำ ประสิทธิภาพ และความปลอดภัยของการดำเนินการผลิตแบบอัตโนมัติ
แผนผังการติดตั้ง เครื่องมือที่จำเป็นสำหรับการติดตั้ง
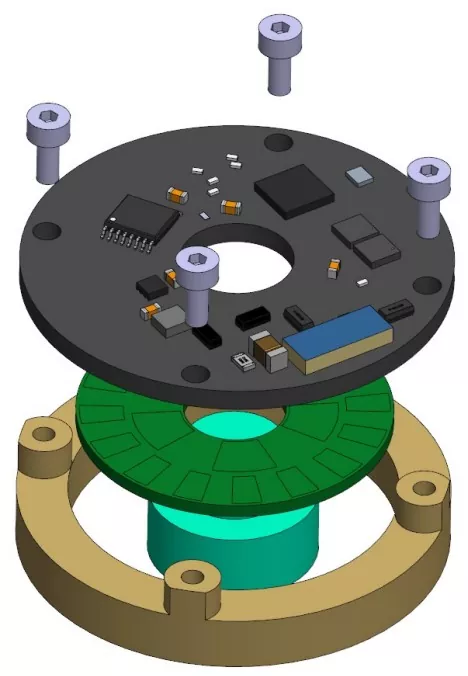
ไขควงแรงบิดฟิลลิปส์
ประแจทอร์คประแจหกเหลี่ยม 1.5 มม. (เมตริก)
4 x M2x5.5 สกรูหัวกระทะแฉกพร้อมแหวนรองแบบแบน
2 x M3x3 สกรูชุดจุดถ้วยซ็อกเก็ตหกเหลี่ยม
8 x M1.6x6 สกรูหัวแฉกฟิลลิปส์
ลำดับการติดตั้ง
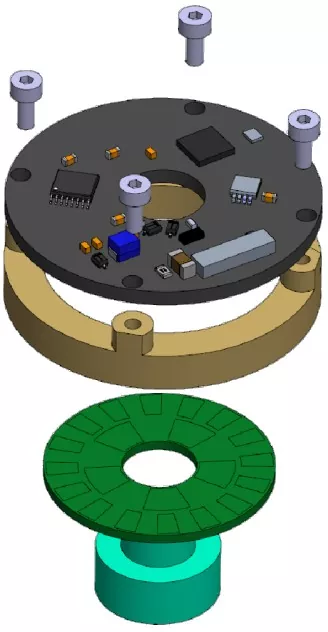
การติดตั้งโรเตอร์:
1. ติดตั้งโรเตอร์ตัวเข้ารหัสเข้ากับเพลามอเตอร์และวางตำแหน่งให้ถูกต้อง
②ใช้กาว DP460 เพื่อยึดแผ่นโรเตอร์ตัวเข้ารหัสเข้ากับปลอกเพลาอย่างแน่นหนา
[บันทึก]:
1) หากจำเป็นต้องปรับความสูงของโรเตอร์ ให้ทำตามขั้นตอนการขันให้แน่นหลังจากการปรับเสร็จสิ้นแล้วเท่านั้น
2) เพื่อป้องกันไม่ให้สกรูคลาย ให้ทากาวล็อคเกลียวที่รูเกลียวล่วงหน้า หรือใช้สกรูที่เคลือบไว้แล้ว
แรงบิดในการขันที่แนะนำคือ 7 ± 0.2 kgf·cm.
การติดตั้งสเตเตอร์:
1. วางสเตเตอร์ตัวเข้ารหัสลงบนพื้นผิวการติดตั้งและจัดตำแหน่งรูสกรูทั้งสี่ตัว
2) ใช้ไขควงทอร์ค Phillips ขับเคลื่อนชุดสกรูทั้งสี่ตัวทีละตัว
(สกรูหัวกระทะ M2x5.5 Phillips + แหวนรองแบบแบน)
ที่อยู่
403 4F อาคารสำนักงาน อุทยานอุตสาหกรรมหุ่นยนต์ เลขที่ 232 ถนนหยวนเฟิง อุทยานเทคโนโลยีขั้นสูงแห่งชาติ คุนซาน ซูโจว เจียงซู ประเทศจีน
โทร
อีเมล